
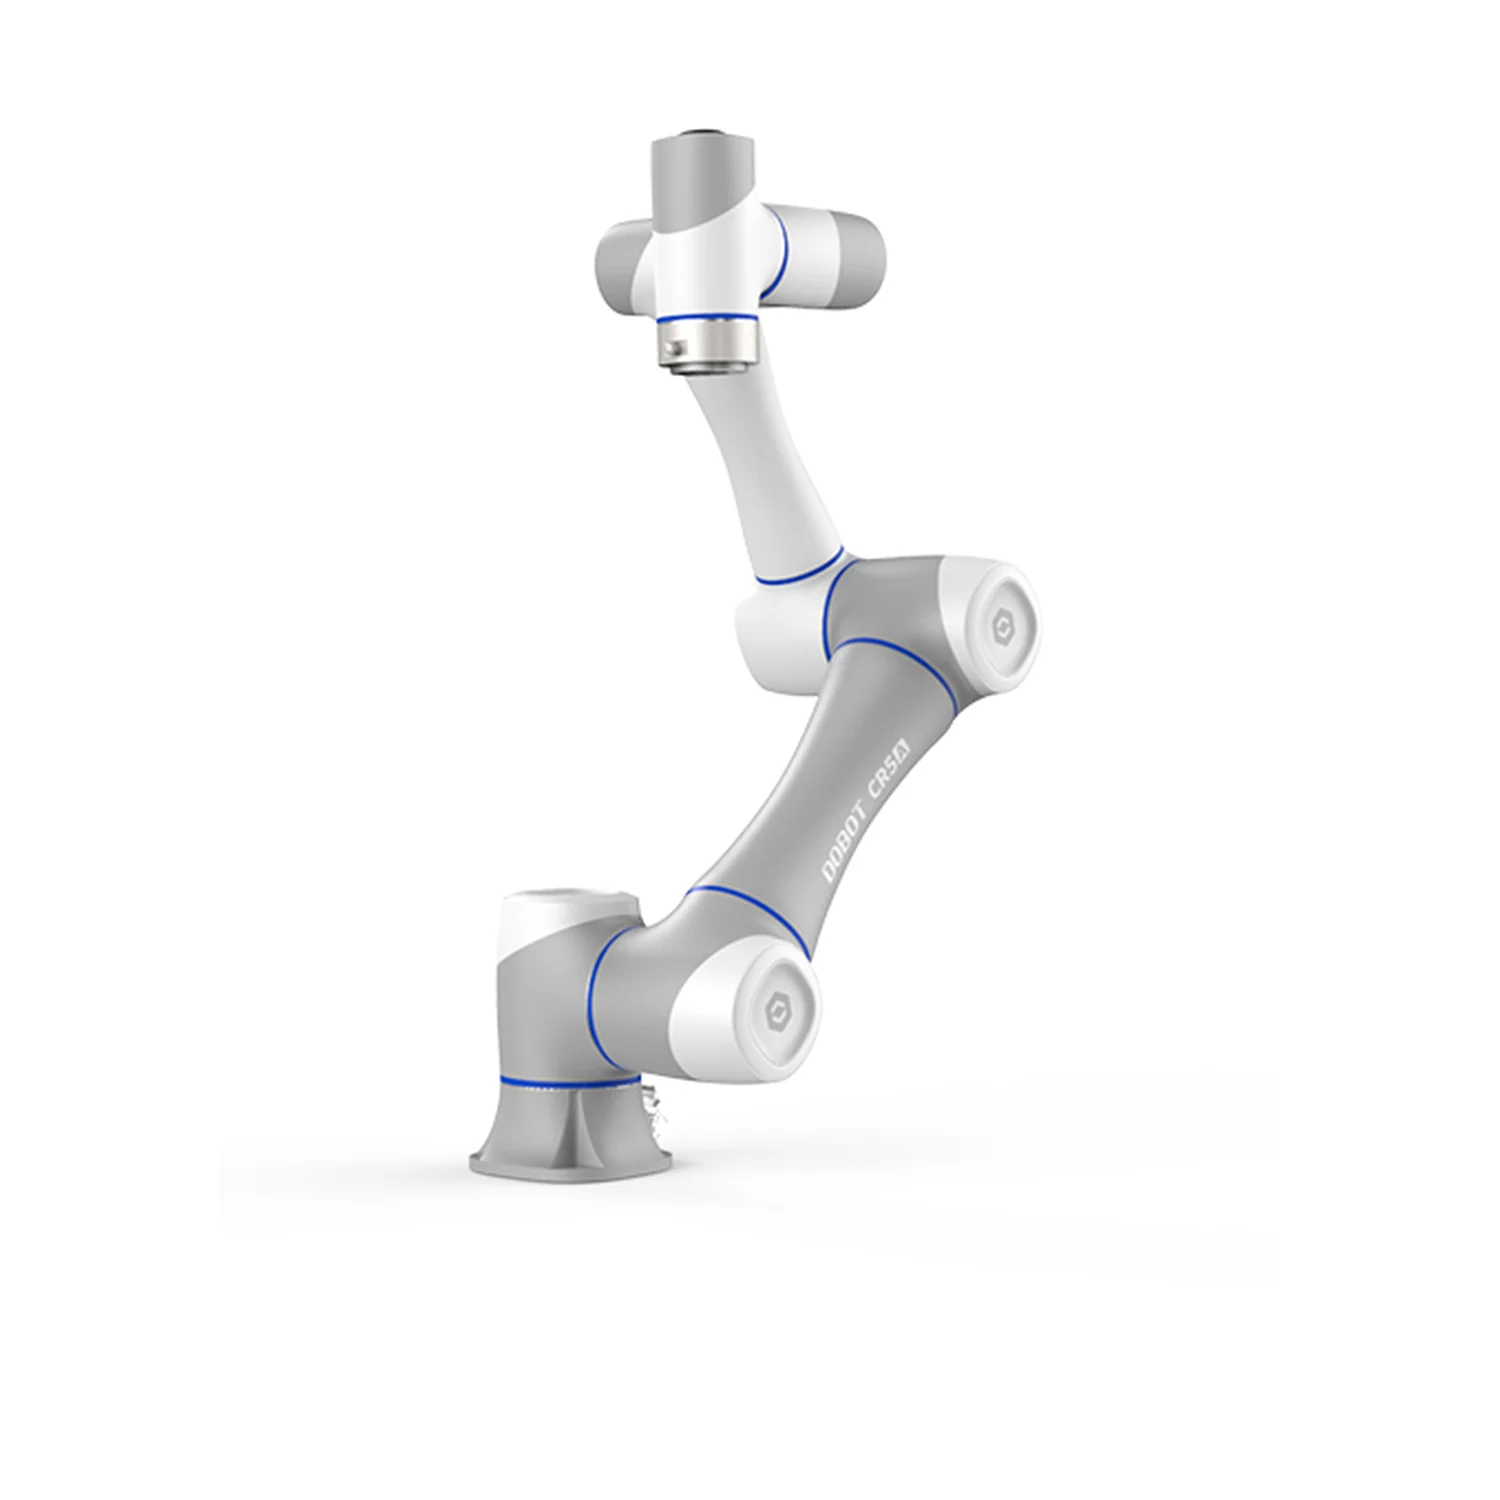
Dobot CR5A Roboterarm, 6-Achs-Roboter
Der Dobot CR5A ist ein sechsachsiger kollaborativer Roboter der CRA-Serie mit 5 kg Traglast und 900 mm Reichweite: die Cobot-Klasse für Montage, Verpacken, Schrauben, Dosieren und die Beschickung leichterer Maschinen. Armgewicht 25 kg, Wiederholgenauigkeit ±0,02 mm, die Gelenke J4-J6 erreichen 223°/s. Im Lieferumfang ist die Steuerung CC262 mit 24 digitalen Ein- und 24 Ausgängen sowie Modbus TCP/RTU, EtherNet/IP und PROFINET. Die eigenständige Sicherheitssteuerung PL d, Kat. 3 mit 20 Sicherheitsfunktionen erlaubt nach einer Risikobeurteilung den Betrieb neben Menschen ohne Schutzzaun. Programmierung in DobotStudio Pro, TCP/IP-SDK sowie Pakete für ROS 1 und ROS 2.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 460 EUR zzgl. MwSt. (547,40 EUR inkl. MwSt.). Gewicht mit Verpackung: ca. 50 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 14 Tage ab Auftragsbestätigung.
- 5 kg
- TRAGLAST
- 900 mm
- REICHWEITE
- ±0,02 mm
- WIEDERHOLGENAUIGKEIT
Produktbeschreibung
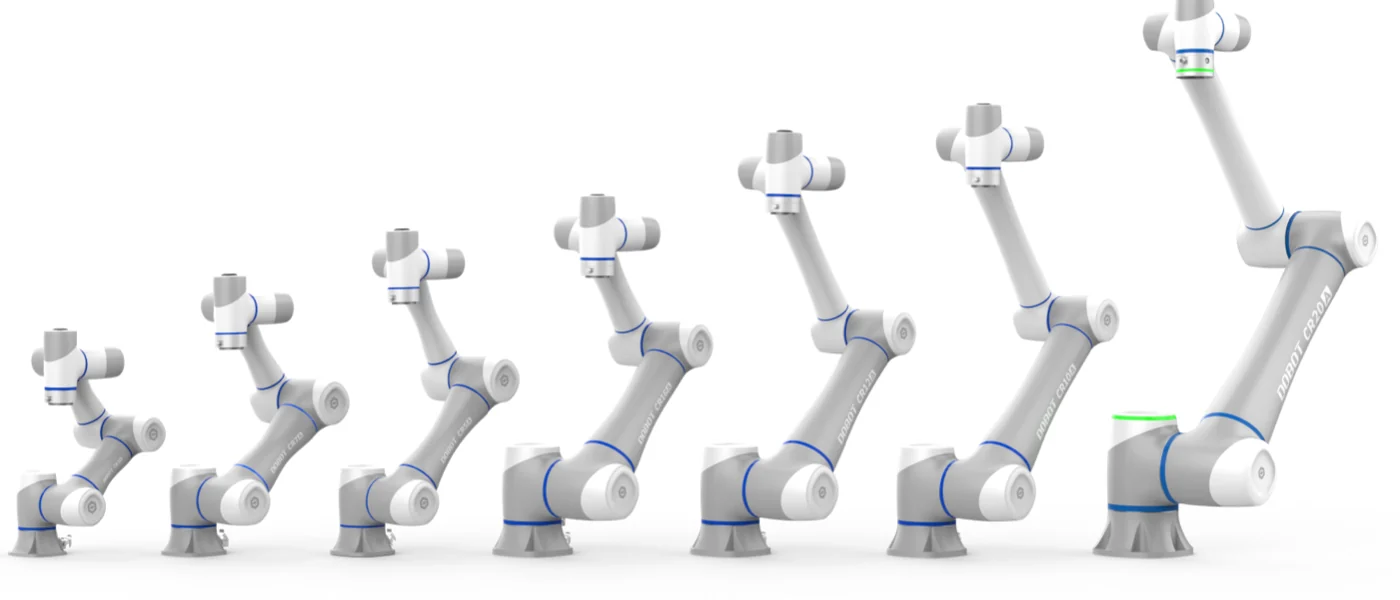
Der CR5A ist die Mitte der CRA-Serie: Der 25 kg schwere Arm trägt 5 kg im Radius von 900 mm und findet auf einem Arbeitstisch oder neben einer kleineren Maschine Platz. Integrierte Gelenke mit Servoantrieben am EtherCAT-Bus erreichen Gelenkgeschwindigkeiten bis 223°/s und laut Hersteller um 25 % kürzere Zykluszeiten als die Vorgängerserie CR. Jeder Roboter wird per Laser kalibriert: Die absolute Genauigkeit liegt unter 0,4 mm, die Wiederholgenauigkeit bei ±0,02 mm, genug für Präzisionsmontage, Fügen, Kleberdosierung und Schrauben.
Der Roboter arbeitet mit der Steuerung CC262 (345 x 345 x 145 mm, 9,5 kg) am Netz 100-240 V AC. Auf dem Anschlussfeld sitzen 24 digitale Eingänge und 24 Ausgänge mit PNP/NPN-Umschaltung, 2 analoge Ein- und 2 Ausgänge, zwei Ethernet-Ports (Modbus TCP, EtherNet/IP, PROFINET), RS485 mit Modbus RTU sowie 10 Sicherheitseingänge und 10 Sicherheitsausgänge für Lichtvorhänge, Scanner und Not-Halt-Taster. Am Flansch ISO 9409-1-50-4-M6 liefert eine M8-Buchse zwei Eingänge, zwei Ausgänge, RS485 und 24 V für Greifer oder Kamera. Das Kabel zur Steuerung ist 5 m lang, der Arm kann in beliebiger Lage montiert werden.
Programmiert wird in DobotStudio Pro am Windows-PC, am Android-Tablet oder am optionalen Teach Pendant TP10: Blockly-Blöcke, Lua-Skripte, Dobot+-Plug-ins für Greifer und Kameras, Prozesspakete für Schweißen und Palettieren sowie eine virtuelle Steuerung für die Offline-Simulation. Für Entwicklungsteams stellt der Hersteller ein TCP/IP-SDK (Python, C++, C#) sowie Pakete für ROS 1 und ROS 2 mit MoveIt bereit. Optionen für den CR5A: berührungslose Sicherheitshaut SafeSkin (Variante CR5AS mit vier Modulen), Kamera VX500, Version mit Kraftsensor CR5AF und IP68-Version CR5AP.
Aufbau und Komponenten
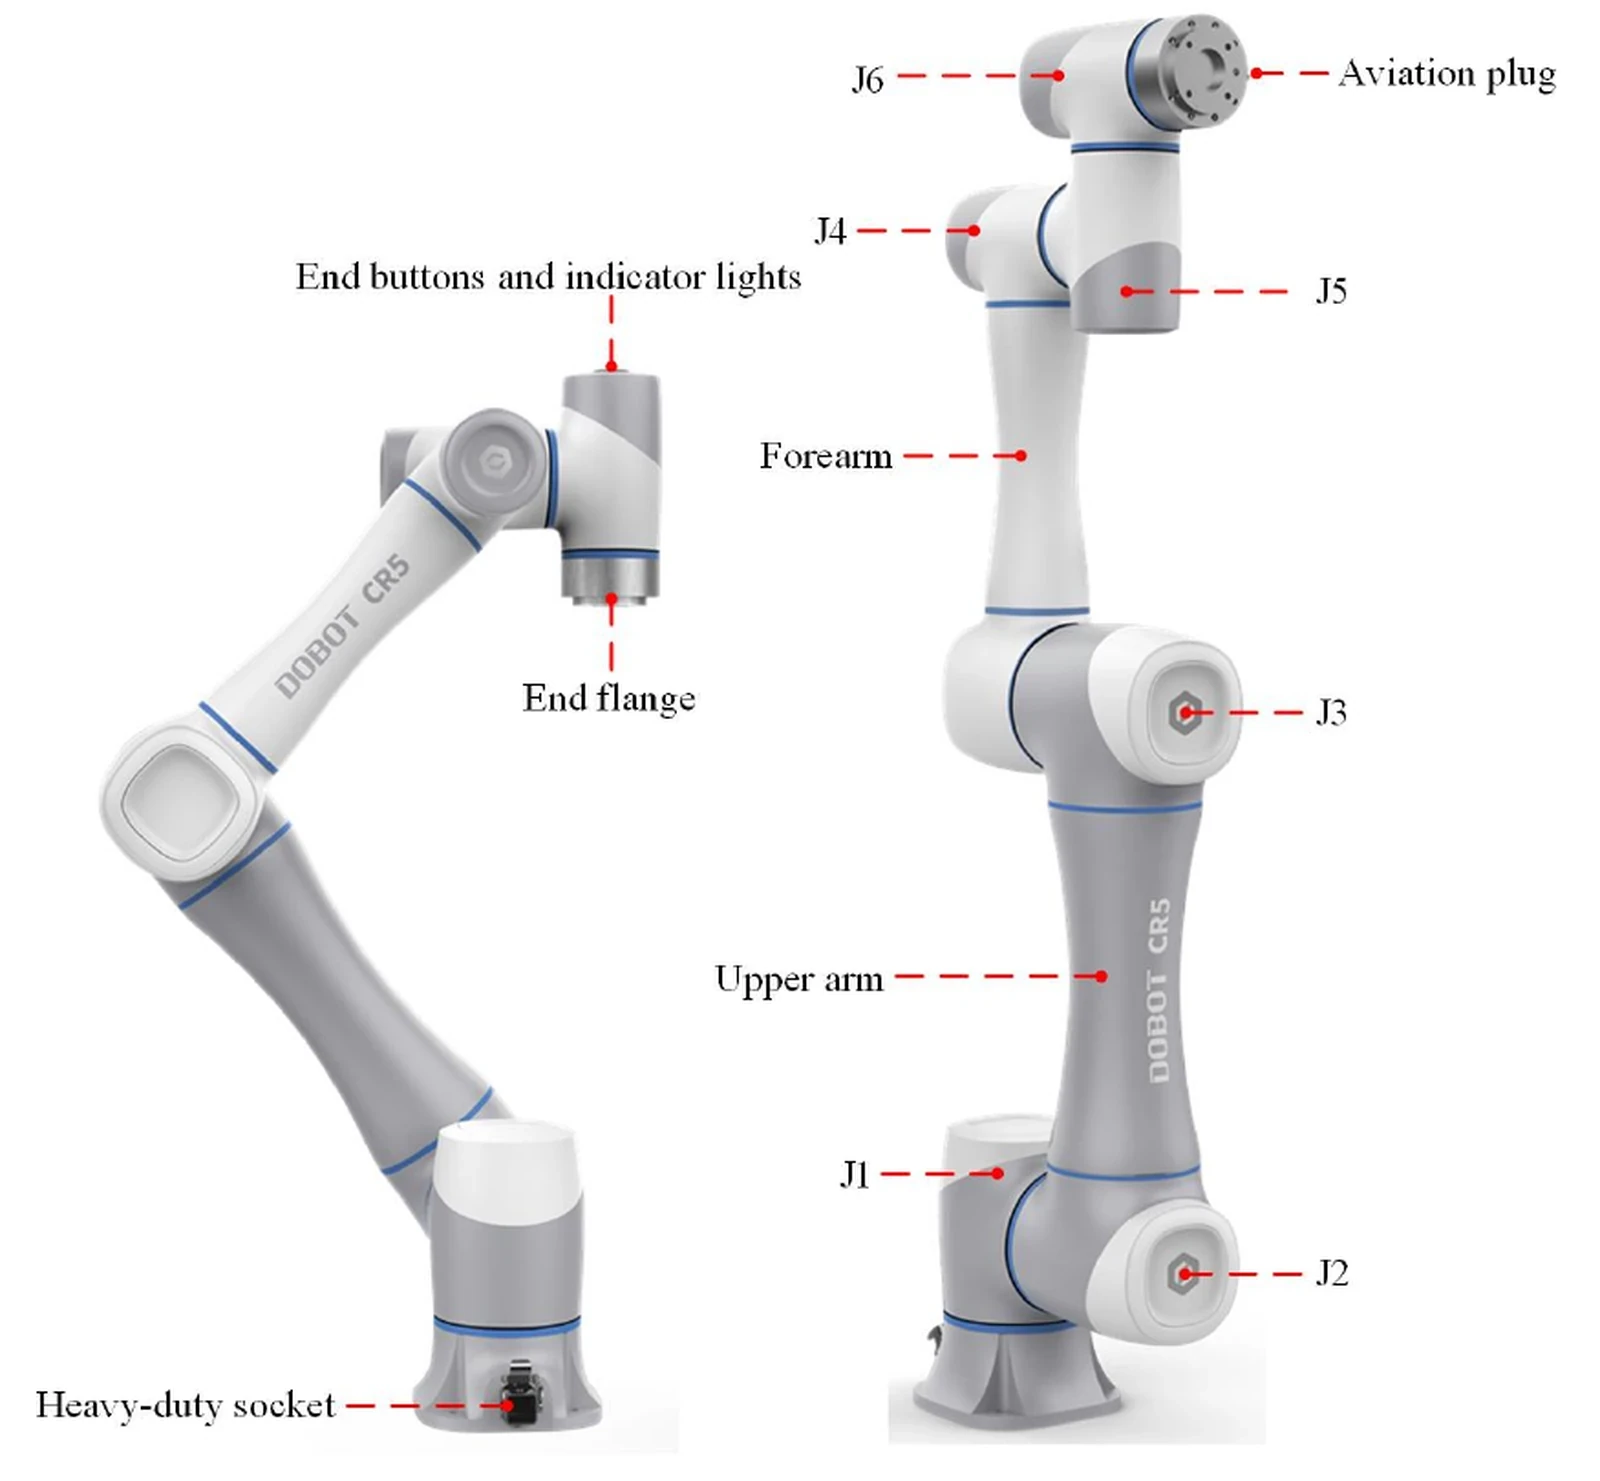
Zeichnung des Herstellers aus dem Handbuch der CRA-Serie: sechs Gelenke J1-J6, Ober- und Unterarm, Werkzeugflansch mit Rundsteckverbinder, Tasten und Anzeigen am Flansch sowie die Heavy-Duty-Buchse des Steuerungskabels im Sockel.
Funktionen
Schnelle und präzise Gelenke
Integrierte Gelenke mit EtherCAT-Servoantrieben beschleunigen die Achsen J4-J6 auf 223°/s, J1-J3 auf 180°/s. Wiederholgenauigkeit ±0,02 mm und absolute Genauigkeit unter 0,4 mm nach Laserkalibrierung jedes Exemplars.
Elektromagnetische Bremsen
Bei Spannungsausfall blockieren die Gelenkbremsen in 18 ms, das Werkzeug bewegt sich um weniger als 1 mm. Der Not-Halt ist ein Stopp der Kategorie 1: zuerst Abbremsen auf der Bahn, dann Abschalten der Versorgung.
20 Sicherheitsfunktionen
Die eigenständige Sicherheitssteuerung PL d, Kat. 3 übernimmt Not-Halt und Schutzstopp, Begrenzung von Position, Geschwindigkeit, Kraft und Leistung, Sicherheitszonen und den reduzierten Modus. Die Kollisionserkennung hat fünf Empfindlichkeitsstufen; nach einem Stoß weicht der Roboter zurück und stoppt. Die optionale Sicherheitshaut SafeSkin (Variante CR5AS) erkennt Menschen aus bis zu 15 cm Abstand.
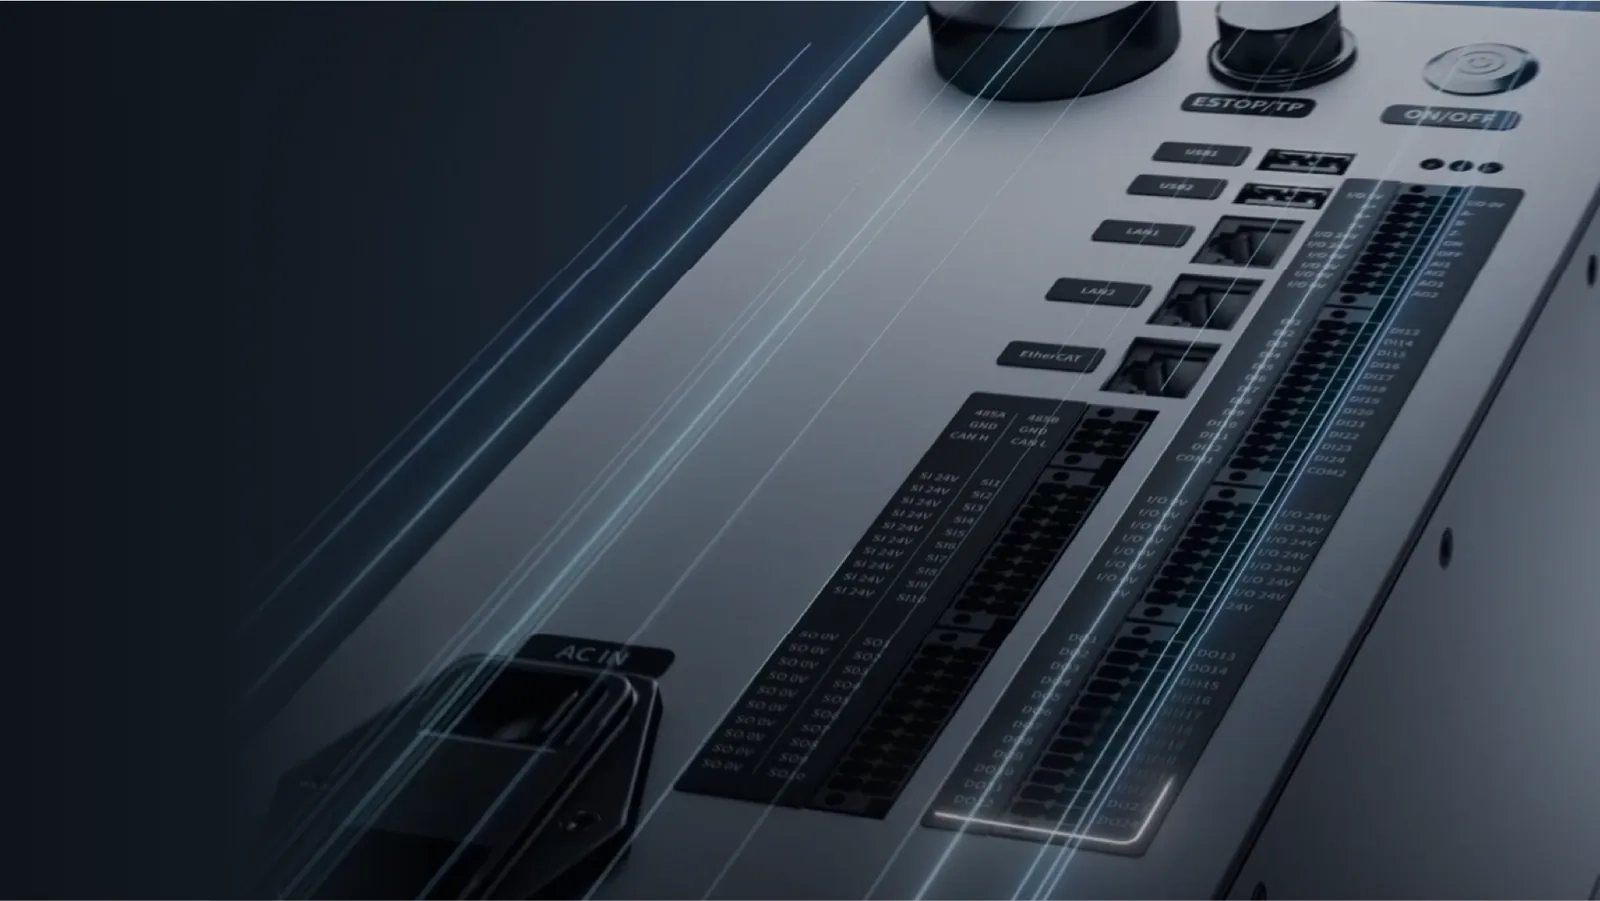
Steuerung CC262 mit 24 Ein- und 24 Ausgängen
Auf dem Anschlussfeld: 24 DI und 24 DO mit PNP/NPN-Umschaltung, 2 AI und 2 AO, 10 Paare Sicherheits-Ein- und Ausgänge, zwei Ethernet-Ports mit Modbus TCP, EtherNet/IP und PROFINET, RS485 sowie ein Encoder-Eingang für Conveyor Tracking. Versorgung 100-240 V AC, Gehäuse IP20, optional IP54 mit Schutzhaube.
Bedienfeld am Flansch und Werkzeuganschluss
Die Tasten am Flansch starten das Handführen, speichern Punkte und nehmen Bahnen ohne PC auf und spielen sie ab. Die M8-Buchse liefert dem Werkzeug 2 Eingänge, 2 Ausgänge, RS485 und 24 V; Dobot+-Plug-ins binden Greifer von DH-Robotics, Robotiq und OnRobot sowie Kameras an.
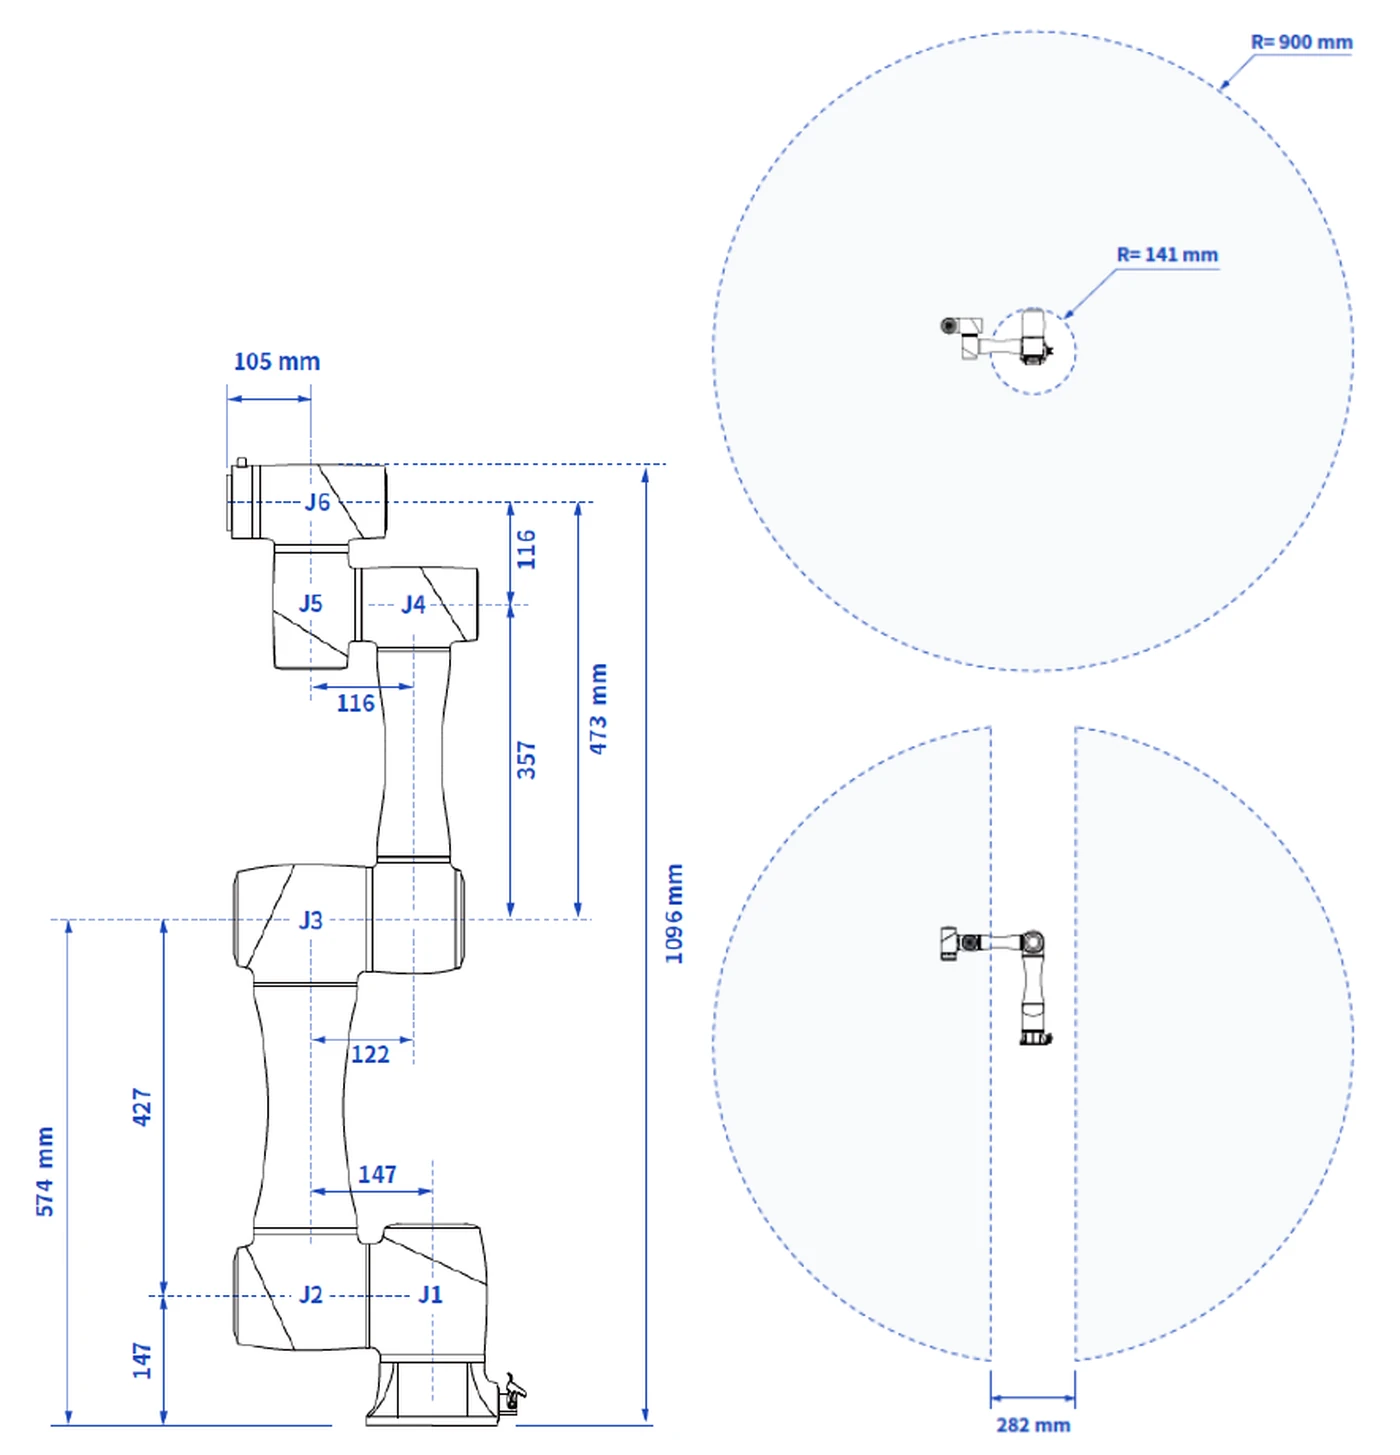
Abmessungen und Arbeitsraum
Höhe in senkrechter Stellung 1096 mm, Oberarm 427 mm, Unterarm 357 mm. Reichweite 900 mm; ein Zylinder mit 141 mm Radius über und unter dem Sockel bleibt für das Werkzeug gesperrt. Der Sockel wird mit 4 Schrauben M8 und 2 Passstiften befestigt; Montage in beliebiger Lage.
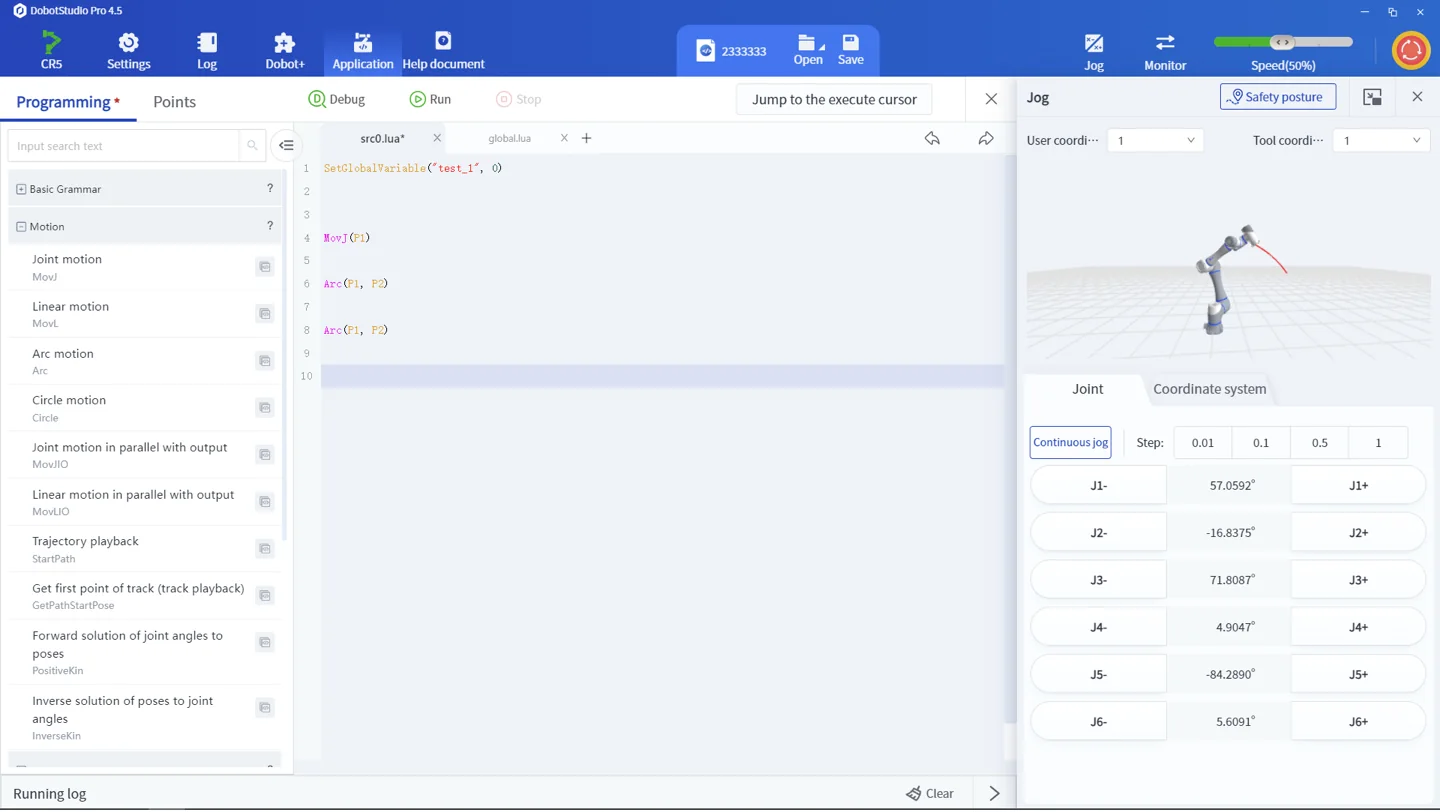
DobotStudio Pro
Eine Umgebung für PC, Tablet und Teach Pendant: Programmierung mit Blockly-Blöcken und Lua-Skripten, Prozesspakete für Schweißen, Palettieren und CNC-Beschickung, virtuelle Steuerung für die Offline-Simulation, Betriebsprotokoll und schrittweises Debugging.
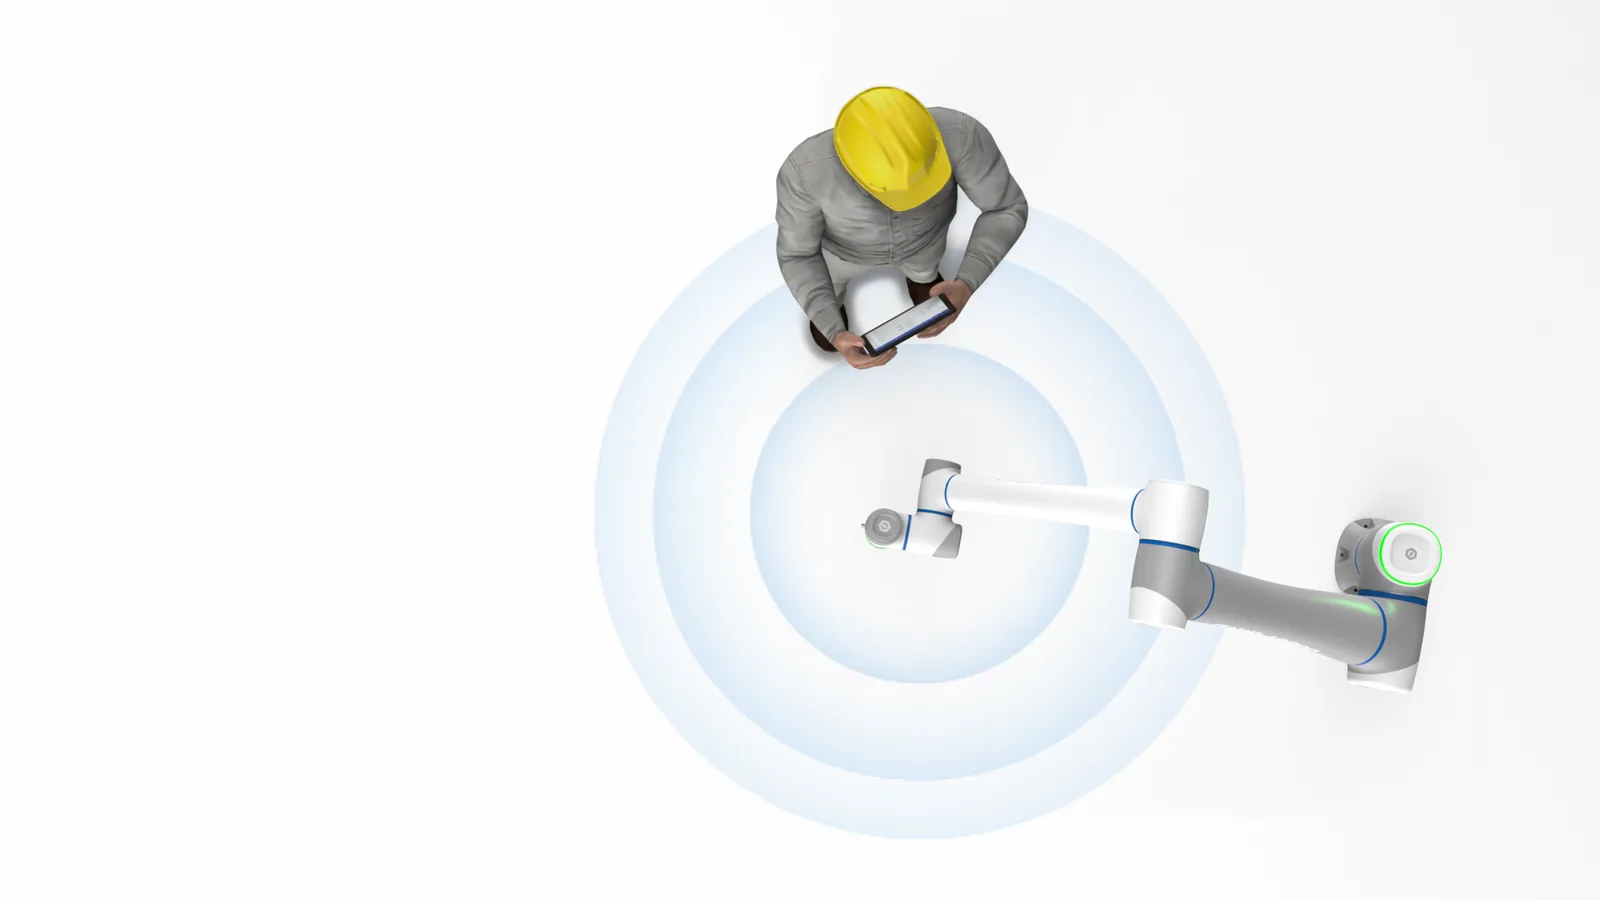
Anwendungen
Montage und Schrauben
Die Wiederholgenauigkeit von ±0,02 mm erlaubt das Fügen von Bauteilen, Anziehen von Schrauben und Einpressen von Steckern; digitale und analoge Ausgänge steuern den Schrauber, RS485 am Flansch kommuniziert mit dem Werkzeug.
Dosieren und Kleben
Gleichmäßige Bahnführung mit Werkzeuggeschwindigkeiten bis 2 m/s und Steuerung des Dosiergeräts über die Ausgänge der Steuerung: Auftragen von Kleber, Dichtmasse und Pasten auf Gehäuse und Platinen.
Beschickung leichterer Maschinen und Verpacken
Die Traglast von 5 kg umfasst Teil und Greifer an Spritzgießmaschinen, Prüfplätzen und kleineren Werkzeugmaschinen; der Encoder-Eingang erlaubt das Greifen vom laufenden Band, das Palettierpaket stapelt leichte Kartons.
Qualitätsprüfung mit Kamera
Mit der Kamera VX500 lokalisiert der Roboter das Teil auf dem Tisch und korrigiert die Greifposition auf ±0,26 mm; Dobot+-Plug-ins binden auch 2D- und 3D-Kameras anderer Hersteller an.
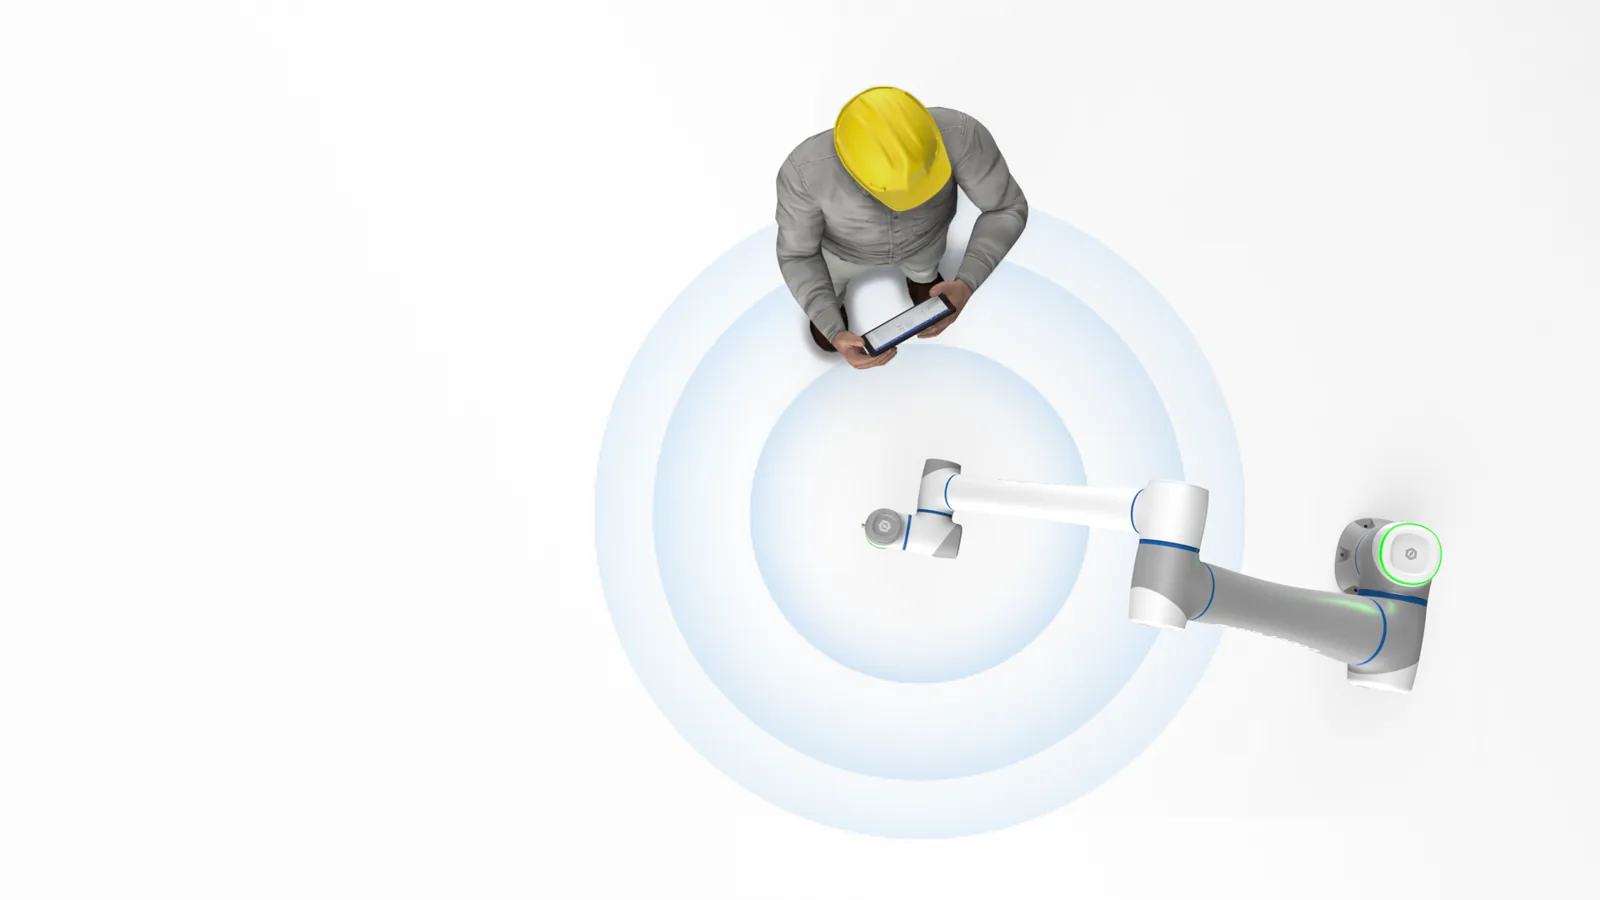
Arbeiten neben Menschen
Nach einer Risikobeurteilung arbeitet der Cobot ohne Schutzzaun: Kraft- und Geschwindigkeitsgrenzen, Sicherheitszonen, Kollisionserkennung und die optionale Sicherheitshaut SafeSkin, die den Arm vor dem Kontakt anhält.
Forschung und Lehre
Pakete für ROS 1 und ROS 2 mit MoveIt, TCP/IP-SDK in Python und C++ sowie die virtuelle Steuerung für die Offline-Arbeit machen den CR5A zur Plattform für Labore der Industrierobotik und Kurse zur Cobot-Programmierung.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Arm Dobot CR5A (DT-CR050A-0) mit 5-m-Kabel zur Steuerung
- Steuerung DOBOT CC262 (DT-CC262-0A) mit Netzkabel
- Not-Halt-Taster für die Pendant-Buchse
- Software DobotStudio Pro (Windows, Android) und Herstellerdokumentation
- Teach Pendant TP10 - Option, separat zu bestellen (eigene Produktseite)
- Sicherheitshaut SafeSkin, Kamera VX500, IP54-Schutzhaube der Steuerung - Optionen, separat zu bestellen
Spezifikation
| Anzahl Freiheitsgrade | 6 |
| Traglast | 5 kg |
| Reichweite | 900 mm |
| Wiederholgenauigkeit | ±0,02 mm |
| Absolute Positioniergenauigkeit | unter 0,4 mm (Laserkalibrierung jedes Roboters) |
| Armgewicht | 25 kg |
| Höchstgeschwindigkeit | 2 m/s (Herstellerhandbuch; Herstellerseite: 4 m/s) |
| Gelenkgeschwindigkeiten | J1-J3 180°/s, J4-J6 223°/s |
| Gelenkbereiche | J1, J2, J4-J6 ±360°; J3 ±160° |
| Leistungsaufnahme | 150 W (typisch) |
| Steuerung | DOBOT CC262 (DT-CC262-0A): 345 x 345 x 145 mm, 9,5 kg, 100-240 V AC, 47-63 Hz; IP20, optional IP54 mit Schutzhaube |
| Digitale Ein- und Ausgänge | Steuerung: 24 DI + 24 DO (PNP/NPN), 2 AI, 2 AO (0-10 V / 4-20 mA), 10 + 10 Sicherheits-Ein- und Ausgänge, Encoder-Eingang |
| Werkzeug-I/O am Flansch | M8-Buchse: 2 DI, 2 DO, 2 AI (gemeinsam mit RS485), Versorgung 24 V 1 A (max. 2 A) |
| Kommunikation | Modbus TCP/RTU, EtherNet/IP, PROFINET, TCP/IP; 2 x Ethernet, 2 x USB, RS485 |
| Werkzeugflansch | ISO 9409-1-50-4-M6: ø63 h7, 4 x M6 auf Lochkreis ø50 mm, Zentrierbohrung ø31,5 H7 |
| Sockelbefestigung | 4 Schrauben M8, Festigkeitsklasse 12.9, und 2 Passstifte (Lochbild in der Anleitung) |
| Abmessungen | Höhe in senkrechter Stellung 1096 mm; Oberarm 427 mm, Unterarm 357 mm |
| Schutzart | IP54 (Arm) |
| Geräuschpegel | 70 dB(A) |
| Betriebstemperatur | 0-50 °C |
| Montage | beliebige Einbaulage (360°) |
| Kabel | Arm-Steuerung 5 m |
| Gehäusematerial | Aluminiumlegierung, ABS |
| Bremsen | elektromagnetisch in jedem Gelenk: Blockierung 18 ms nach Spannungsausfall, Werkzeugversatz unter 1 mm |
| Funktionale Sicherheit | eigenständige Sicherheitssteuerung PL d, Kat. 3; 20 Funktionen (Not-Halt und Schutzstopp, Begrenzung von Position, Geschwindigkeit, Kraft und Leistung, Sicherheitszonen, reduzierter Modus); Kollisionserkennung in 5 Stufen |
| Normen und Zertifikate | ISO 13849-1, ISO 10218-1, ISO/TS 15066; Einbauerklärung 2006/42/EG Anh. II B, Konformitätserklärung RED und RoHS |
| Software | DobotStudio Pro (Windows 10/11, Android, Teach Pendant TP10): Blockly-Blöcke, Lua-Skripte, Dobot+-Plug-ins, Schweiß- und Palettierpakete, virtuelle Steuerung |
| ROS-Paket | ROS 1 (TCP-IP-ROS-6AXis) und ROS 2 Humble (DOBOT_6Axis_ROS2_V4) mit MoveIt; TCP/IP-SDK: Python, C++, C# |
| Kompatibles Zubehör | Teach Pendant TP10, SafeSkin (Variante CR5AS), Kamera VX500, IP54-Schutzhaube der Steuerung, Version mit Kraftsensor CR5AF, IP68-Version CR5AP |
| Garantie | 12 Monate |
Downloads
- DOBOT CRA Serie Hardware-Benutzerhandbuch V3.3 (DE, PDF, 2026)Herstellerhandbuch (PDF)
Aktuelles Hardware-Handbuch des Herstellers: Modelle CR3A-CR30A, Steuerungen CC262 und CC263, 20 Sicherheitsfunktionen, Normen.
- Dobot CR A Series User Guide V1.3 (EN, PDF)Herstellerhandbuch (PDF)
Herstellerhandbuch der CRA-Serie: Montage, Abmessungen und Arbeitsraum, Steuerung CC262, Anschlüsse, Sicherheit.
- CRA-Serie beim HerstellerHerstellerseite
Modelltabelle der CRA-Serie, Sicherheit, Schnittstellen, DobotStudio Pro und Zubehör.
- DOBOT_6Axis_ROS2_V4 - ROS-2-Paket (GitHub Dobot-Arm)Quellcode des Herstellers
Offizieller ROS-2-Humble-Treiber mit MoveIt für die Cobots CR3A-CR20A.
- TCP-IP-Python-V4 - TCP/IP-SDK (GitHub Dobot-Arm)Quellcode des Herstellers
Python-Bibliothek des Herstellers zur Steuerung des Roboters über TCP/IP mit Beispielen.
Versand
Versand per Spedition auf Palette in der Herstellerverpackung: Arm und Steuerung in getrennten Kartons. Der Arm wiegt 25 kg, die Steuerung 9,5 kg; das Versandgewicht mit Verpackung schätzen wir auf ca. 50 kg, da der Hersteller kein Transportgewicht veröffentlicht.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 460 EUR zzgl. MwSt. (547,40 EUR inkl. MwSt.).
Lieferzeit: ca. 14 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.