
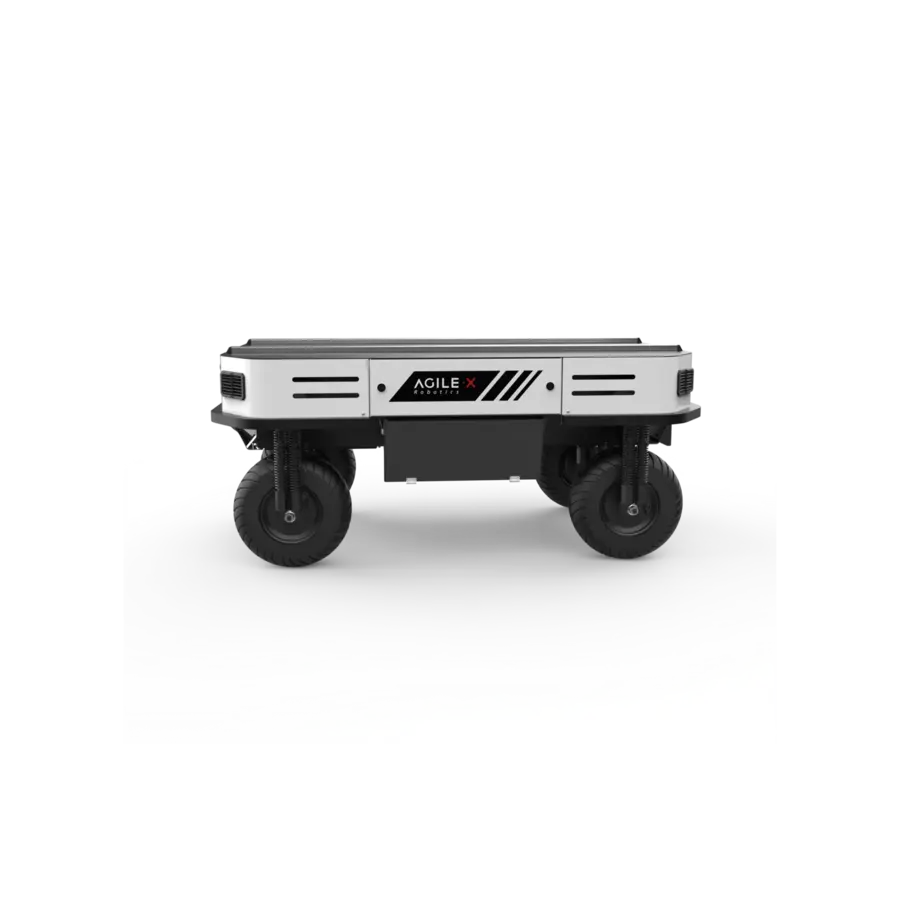
RANGER Mobiler Roboter, Radroboter von AgileX
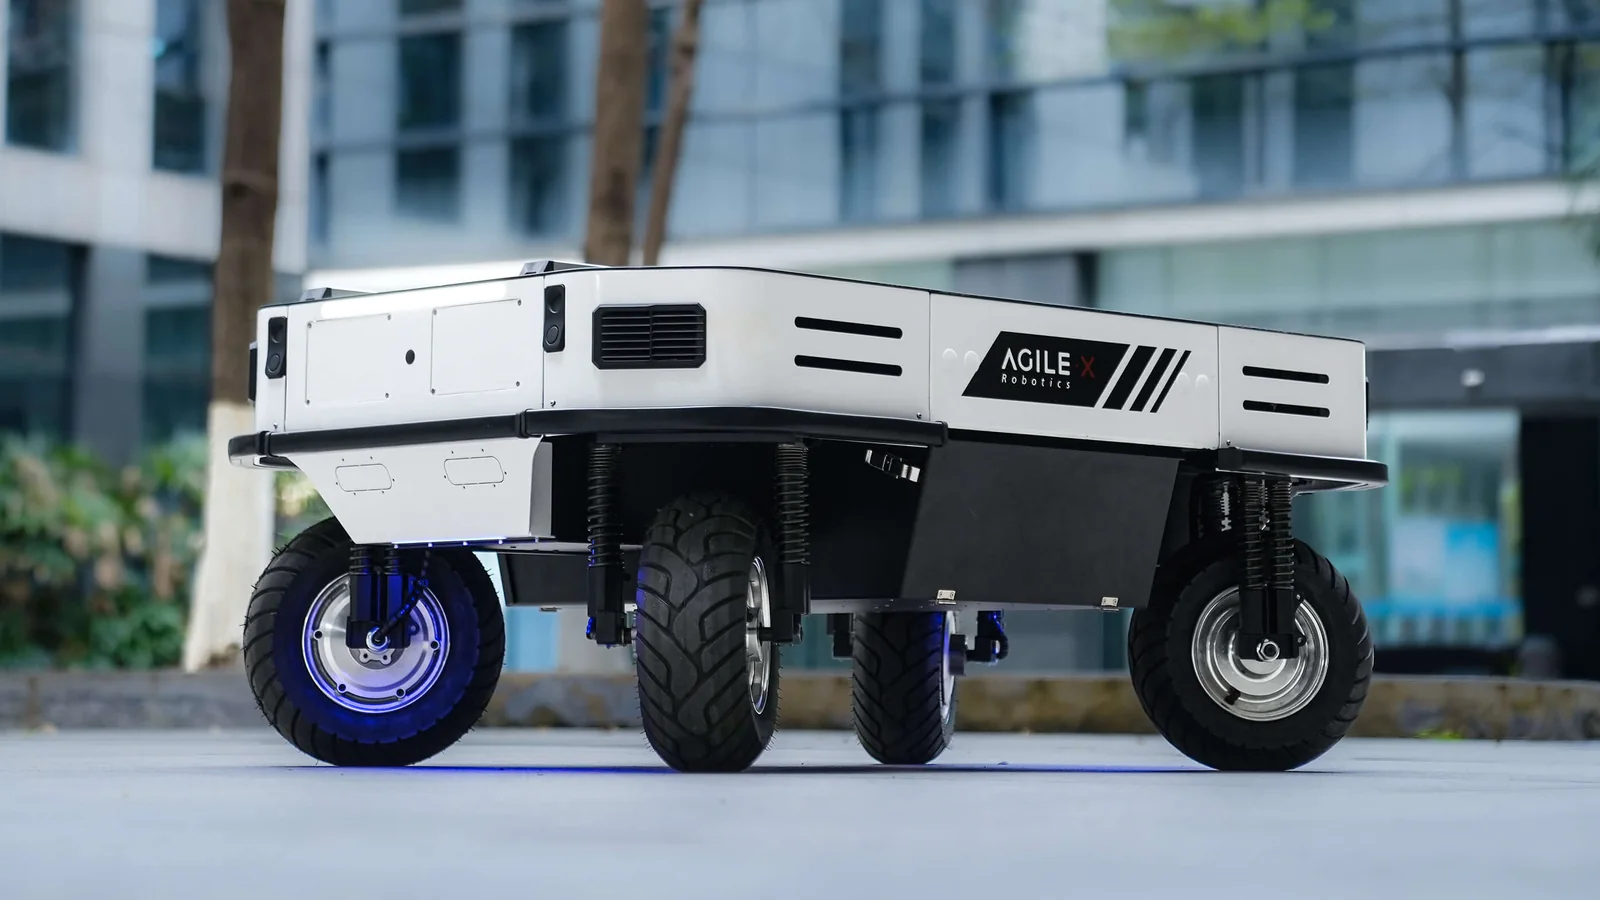
Der RANGER ist eine leistungsfähige mobile Industrieplattform mit unabhängigem Antrieb und unabhängiger Lenkung aller vier Räder. Sie verbindet die Geschwindigkeit einer Radplattform mit hoher Manövrierfähigkeit und kann Kurven fahren, auf der Stelle drehen und sich seitlich bewegen.
Mit einer Nutzlast von bis zu 150 kg bietet RANGER eine stabile Basis für Inspektionssysteme, Materialtransport, Feldrobotik und mobile Manipulatoren. Die unabhängige Federung unterstützt den Bodenkontakt auf unebenen Oberflächen.
Ein modulares Batteriesystem mit wechselbaren Batteriemodulen ermöglicht die Anpassung der Einsatzdauer an die jeweilige Aufgabe. CAN, T-Nut-Profile, SDK und ROS-Unterstützung erleichtern die Integration in eigene Robotiksysteme.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 620 EUR zzgl. MwSt. (737,80 EUR inkl. MwSt.). Gewicht mit Verpackung: ca. 215 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung.
- 150 kg
- NUTZLAST
- 4 h
- NOMINALLAUFZEIT
- 2,6 m/s
- HÖCHSTGESCHWINDIGKEIT
OMNIDIREKTIONALE INDUSTRIEPLATTFORM MIT 150 KG NUTZLAST

Produktbeschreibung
Der RANGER ist eine große Industrieplattform mit unabhängigem Antrieb (4 × 600 W) und unabhängiger Lenkung jedes Rades: 1228 × 876 × 475 mm, rund 100 kg ohne Batterie, 150 kg Nutzlast und 2,6 m/s. Vier Fahrmodi - Ackermann-Lenkung, Drehen auf der Stelle, Seitwärtsfahrt und Diagonalfahrt - erlauben es, seitlich an ein Regal heranzufahren oder in einem schmalen Gang zu wenden. Die unabhängige Federung und Luftreifen halten die Traktion auf unebenem Boden, auch an Hängen mit mehr als 10° Neigung; Hindernisse bis 100 mm überwindet die Plattform unter Last.
Die Energieversorgung ist modular: ein bis vier LiFePO4-Batterien mit 48 V 24 Ah, im laufenden Betrieb wechselbar, ergeben 2 bis 8 h Arbeit ohne Abschalten; ein Modul lädt in etwa einer Stunde. Aufbauten werden auf T-Nut-Profilen befestigt, Steuerung und Daten laufen über CAN zum übergeordneten Rechner (offenes SDK, ROS). Schutzart IP22 in der Standardausführung, Betriebstemperatur von -10 bis 40 °C - eine Basis für Inspektionsroboter auf Industriegeländen, Transport zwischen Hallen, landwirtschaftliche Anwendungen und mobile Manipulatoren.
Aufbau und Komponenten
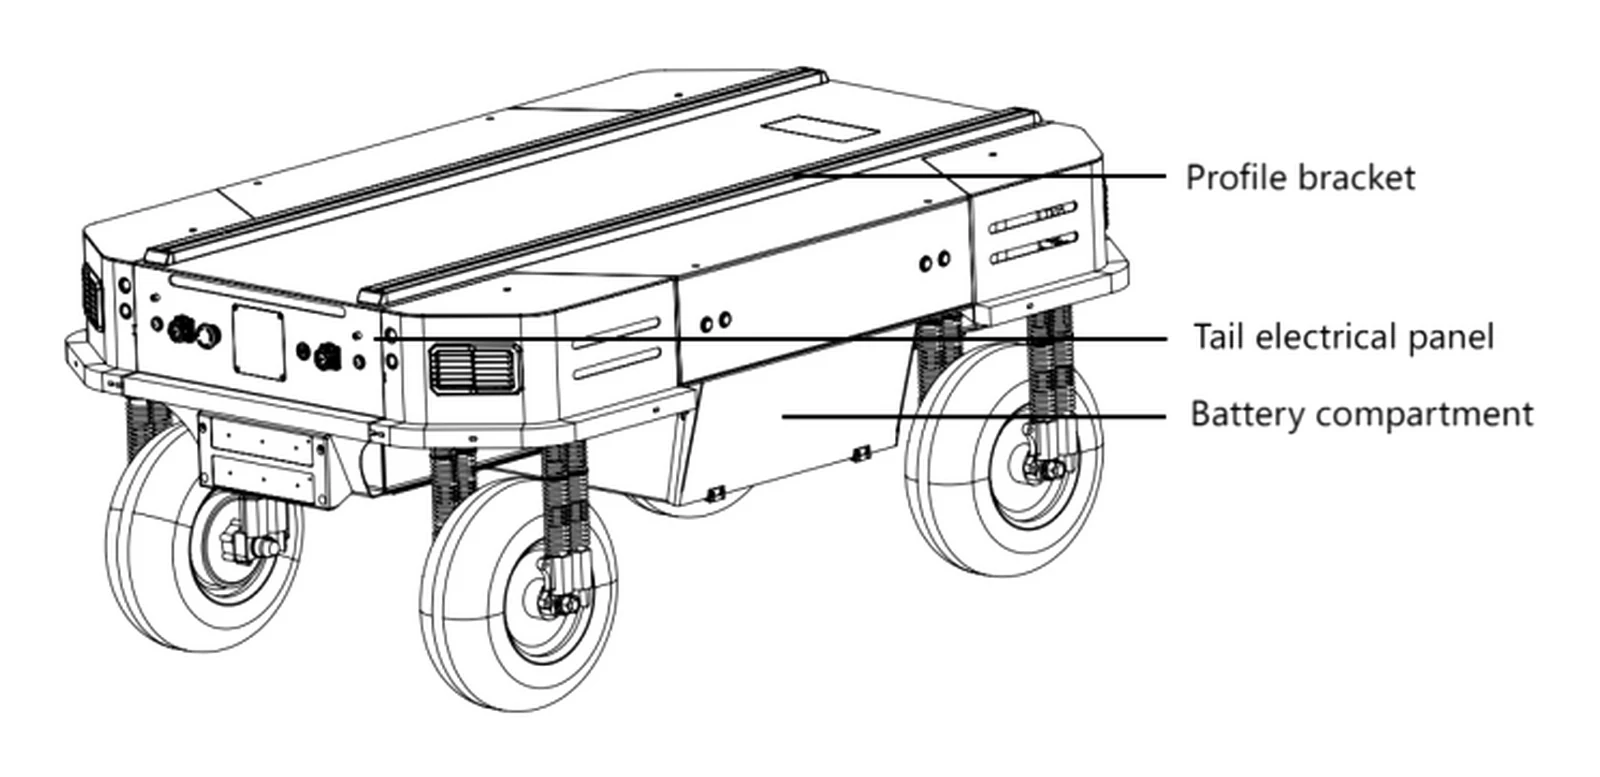
Aufbau der Plattform
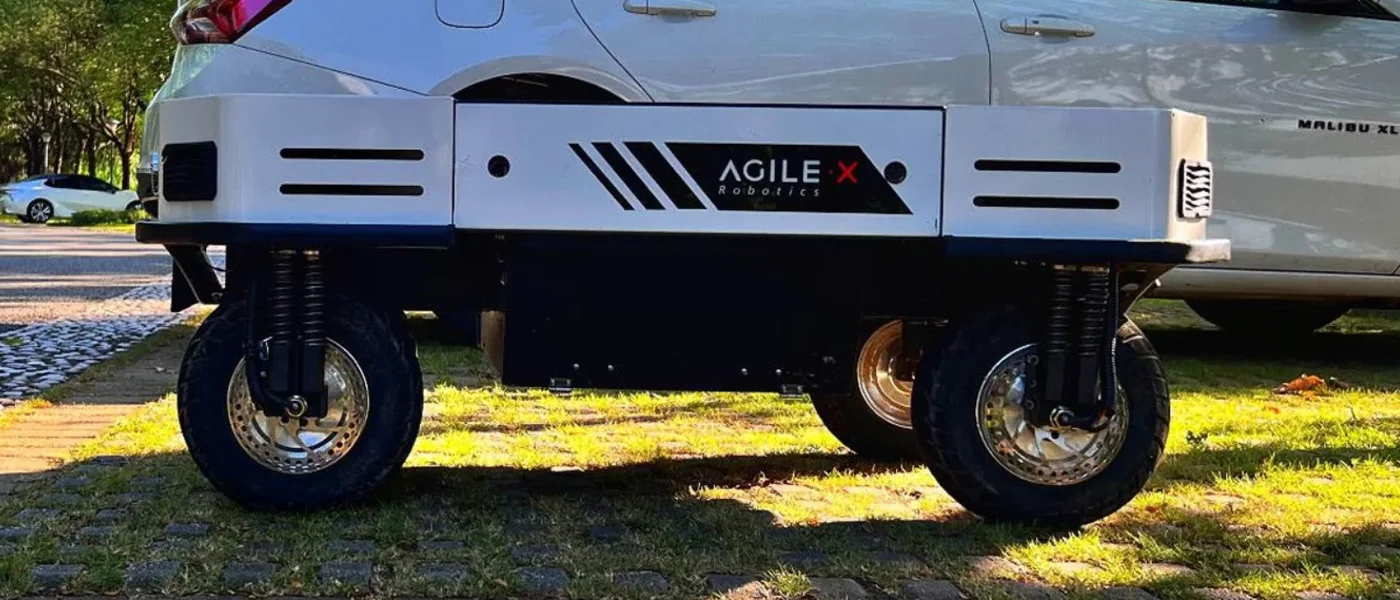
Vier 600-W-Antriebsmotoren und vier unabhängige Lenkantriebe ermöglichen Ackermann-Fahrt, Drehung auf der Stelle und seitliche Bewegung. Unabhängige Federung und Luftreifen unterstützen den Einsatz auf unterschiedlichen Untergründen.
Funktionen
Modulare Konfiguration
Der Aufbau lässt sich an Inspektion, Transport, Feldversuche oder mobile Manipulation anpassen: große Montagefläche, T-Nut-Profile und Versorgungsanschlüsse für die eigene Ausrüstung.
Unabhängige Lenkung aller vier Räder
Die Plattform fährt Kurven, dreht auf der Stelle und bewegt sich seitlich. Das erleichtert das Manövrieren auf engem Raum und das genaue Positionieren an Maschinen und Regalen.
Wechselbare Batteriemodule
Das System nimmt bis zu vier Batteriemodule auf. Der Wechsel im laufenden Betrieb begrenzt Stillstandszeiten und passt die Einsatzdauer an die Aufgabe an.
Offene Integration
CAN, offenes SDK und ROS ermöglichen die Bewegungssteuerung und die Anbindung an ein eigenes Autonomiesystem mit LiDAR, Kameras und Rechner.
Anwendungen
Inspektion und Monitoring
RANGER trägt LiDAR, Kameras, GNSS, IMU und Prozesssensorik über weitläufige Industrie-, Energie- oder Landwirtschaftsflächen.
Transport und Logistik
150 kg Nutzlast und 2,6 m/s erlauben den Materialtransport zwischen Stationen, auch auf unebenen Oberflächen.
Mobile Manipulation
Die große Montagefläche und die stabile Basis nehmen einen Roboterarm, ein Bildverarbeitungssystem und einen Rechner für Manipulationsaufgaben auf.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- LiDAR
- Kameras
- GNSS
- IMU
- Industriecomputer oder NVIDIA Jetson
- Roboterarme
- Transportmodule
Spezifikation
| Abmessungen | 1228 x 876 x 475 mm |
| Plattformgewicht | ca. 100 kg ohne Batterie, ca. 135 kg mit einer Batterie |
| Nutzlast | 150 kg |
| Batterie | LiFePO4, 48 V 24 Ah, bis zu vier Module |
| Antrieb | 4 x 600 W, bürstenlose 48-V-Motoren, je 22 N·m Drehmoment, Hall-Encoder |
| Lenksystem | unabhängige Lenkung aller vier Räder |
| Höchstgeschwindigkeit | 2,6 m/s |
| Laufzeit | 2 bis 8 h, abhängig von Batterieanzahl und Belastung |
| Ladezeit | ca. 1 h pro Batterie |
| Maximale Steigung | 10 Grad |
| Überwindbare Hindernishöhe | bis zu 100 mm unter Last |
| Schutzart | IP22 in der Standardausführung (Handbuch und Herstellergrafik nennen auch IP55) |
| Betriebstemperatur | von -10 bis 40 Grad C |
| Kommunikation | CAN 2.0B, 500 kbit/s; Fernbedienung 2,4 GHz (Reichweite bis 200 m) |
| Garantie | 12 Monate |
| Fahrwerk | Radstand 560 mm, Spurweite 890 mm; unabhängige Federung; elektronische Parkbremse |
| Lenkantrieb | 4 x 100 W, Drehmoment 35 N·m, absolute Multiturn-Encoder |
| Versorgung | Ausgang für den Aufbau 46-50 V, bis 15 A (720 W), 4-poliger Rundstecker mit CAN; 20-A-Ladegerät im Lieferumfang |
| Minimaler Wendekreis | 0 mm (Drehen auf der Stelle); Diagonal- und Seitwärtsfahrt bei Lenkwinkel bis 90° |
Downloads
- RANGER - Benutzerhandbuch (EN, PDF)PDF
Offizielles Handbuch des Herstellers: Inbetriebnahme, Anschlüsse, CAN-Protokoll, Parameter und Wartung.
- Download Center AgileXHerstellerseite
Bedienungsanleitungen der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versand in einer Transportkiste. Das Versandgewicht beträgt ca. 215 kg.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 620 EUR zzgl. MwSt. (737,80 EUR inkl. MwSt.).
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.