
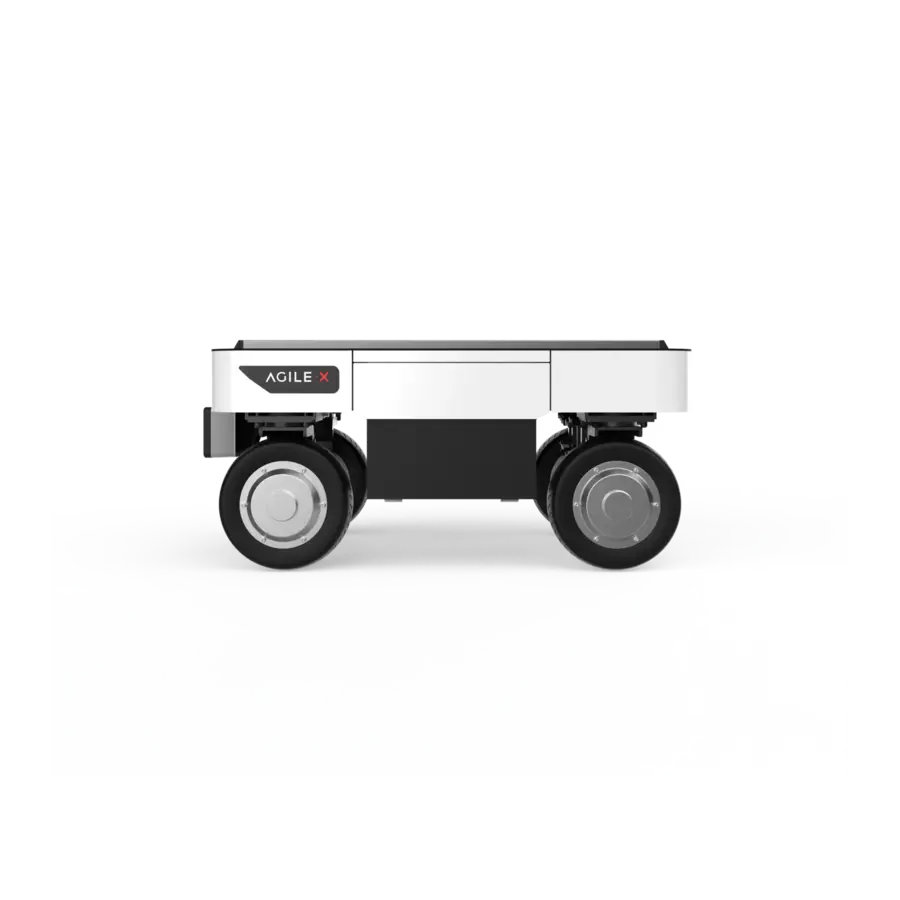
RANGER MINI 3.0 Mobiler Roboter, Radroboter von AgileX
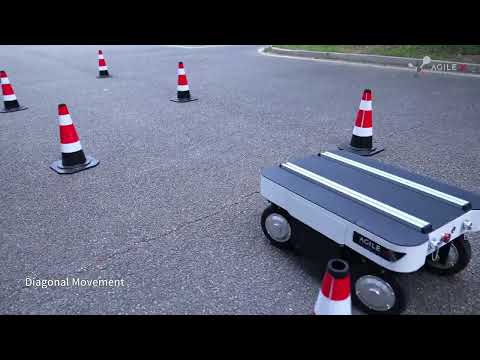
Der RANGER MINI 3.0 ist eine kompakte Industrieplattform mit unabhängigem Antrieb und unabhängiger Lenkung aller vier Räder. Dadurch unterstützt sie mehrere Fahrmodi: klassische Kurvenfahrt, Drehung auf der Stelle und seitliche Bewegung.
Diese hohe Manövrierfähigkeit ist besonders in Hallen, Laboren und zwischen Maschinen oder Arbeitsstationen von Vorteil. Eine hohe Nutzlast, unabhängige Federung, elektronische Bremse und Schutzart IP54 machen die Plattform zu einer flexiblen Basis für Transport, Inspektion, autonome Navigation und mobile Manipulation.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 460 EUR zzgl. MwSt. (547,40 EUR inkl. MwSt.). Gewicht mit Verpackung: ca. 95 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung.
- 120 kg
- NUTZLAST
- 6 h
- LAUFZEIT
- 2,0 m/s
- HÖCHSTGESCHWINDIGKEIT
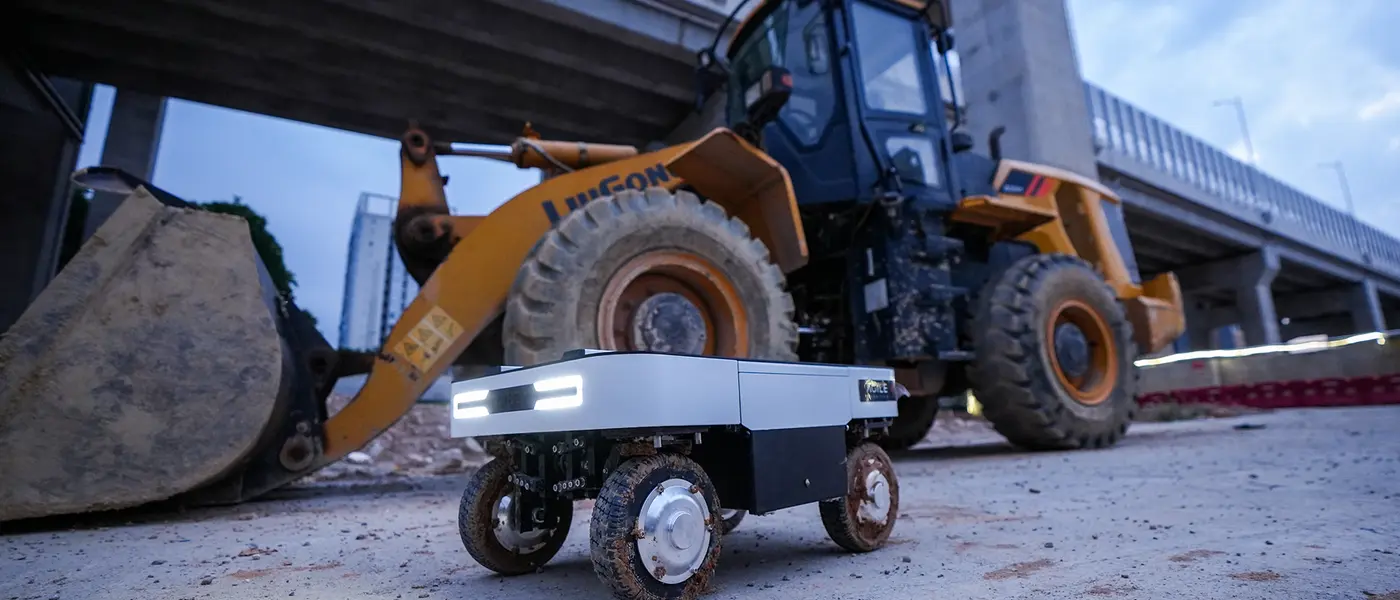
KOMPAKTE OMNIDIREKTIONALE PLATTFORM FÜR INDUSTRIELLE ANWENDUNGEN
Produktbeschreibung
Der RANGER MINI 3.0 ist die kompakte Version der Plattform mit unabhängiger Lenkung: 720 × 500 × 345 mm, 75 kg Eigengewicht und 120 kg Nutzlast. Vier Antriebsmotoren mit je 350 W und vier Lenkmotoren mit je 100 W erlauben Ackermann-Fahrt, Drehen auf der Stelle (Radius 0 mm) und Seitwärtsfahrt mit bis zu 2 m/s. Unabhängige Federung und 105 mm Bodenfreiheit bewältigen Spalten bis 120 mm und Steigungen bis 15° bei 25 kg Last - in Hallen, Laboren und auf befestigten Außenflächen.
Die LiFePO4-Batterie mit 48 V 24 Ah reicht für etwa 6 h und bis zu 35 km und lässt sich in wenigen Augenblicken wechseln, sodass der Roboter im Schichtbetrieb arbeiten kann. Elektronische Bremse, Schutzart IP54 und ein Temperaturbereich von -10 bis 40 °C entsprechen industriellen Bedingungen. Steuerung über CAN vom übergeordneten Rechner (offenes SDK, ROS), Aluminiumprofile und die Versorgung externer Geräte machen daraus einen Logistikwagen, einen Inspektionsroboter oder eine Basis für einen oder zwei Roboterarme.
Aufbau und Komponenten
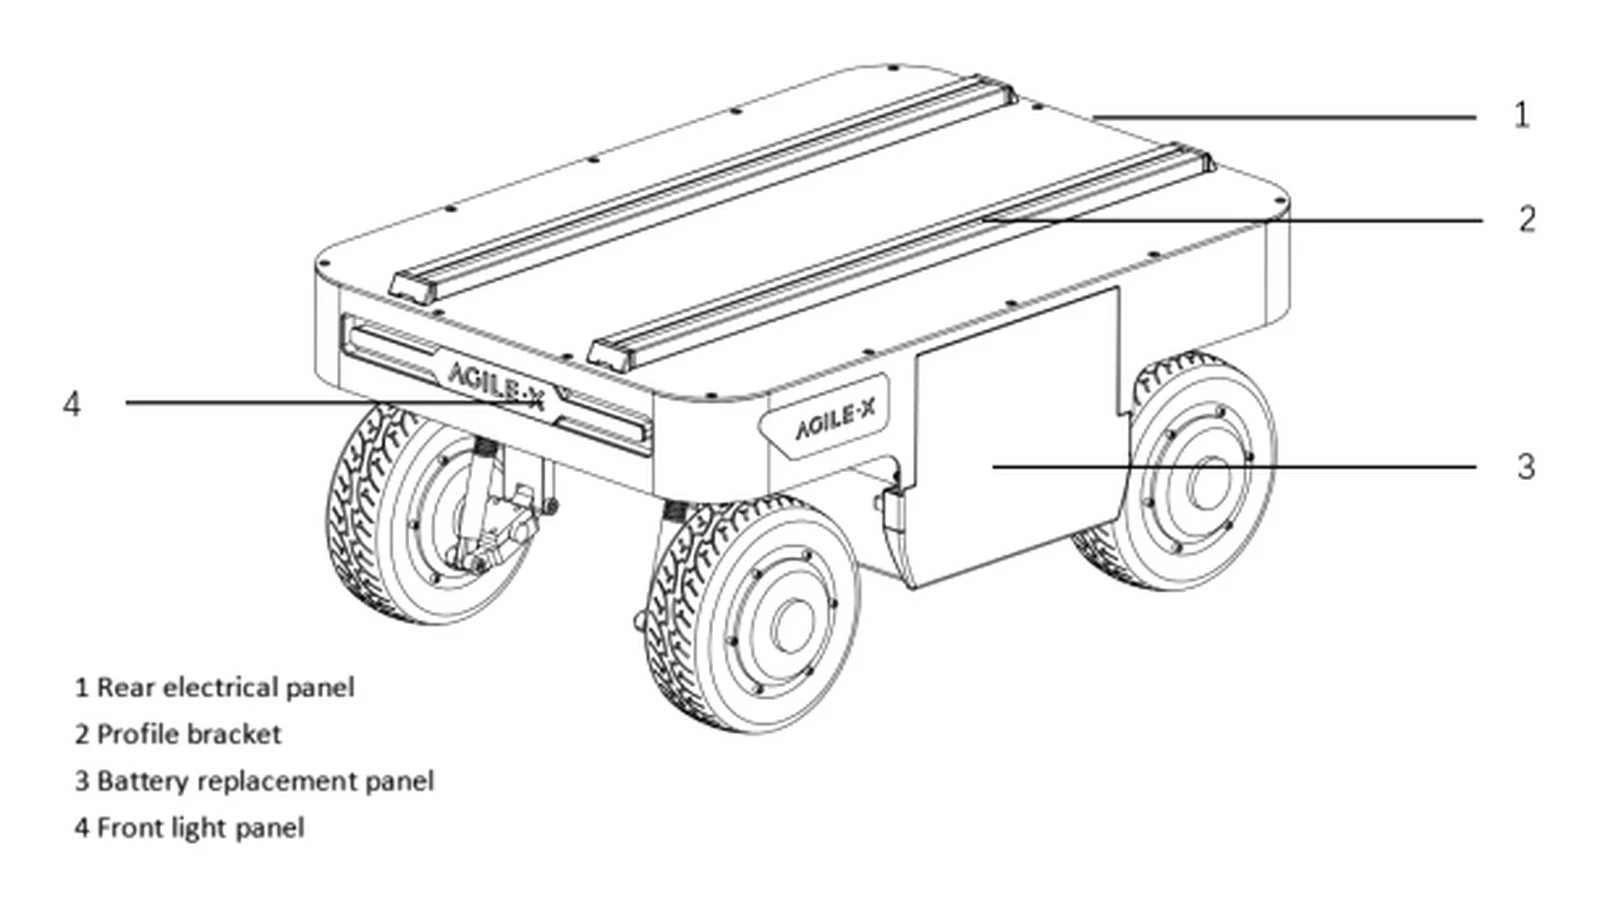
Aufbau der Plattform
Vier Antriebsmotoren und vier separate Lenkmotoren steuern jedes Rad unabhängig. Die LiFePO4-Batterie lässt sich schnell wechseln. CAN stellt Daten und Steuerbefehle für einen übergeordneten Computer bereit.
Funktionen
Mobilität in mehreren Modi
Die Plattform unterstützt Ackermann-Fahrt, Drehen auf der Stelle und Seitwärtsfahrt. Der minimale Wendekreis im Drehmodus beträgt 0 mm.
Unabhängige Federung
Jedes Rad reagiert unabhängig auf Unebenheiten. Das verbessert die Stabilität des Aufbaus und den Bodenkontakt.
Schneller Batteriewechsel
Das wechselbare Batteriemodul reduziert Stillstandszeiten im Schichtbetrieb und bei längeren Versuchsreihen.
Erweiterung
Aluminiumprofile, Versorgung externer Geräte und CAN erleichtern die Integration von Sensoren, Roboterarmen und Rechner.
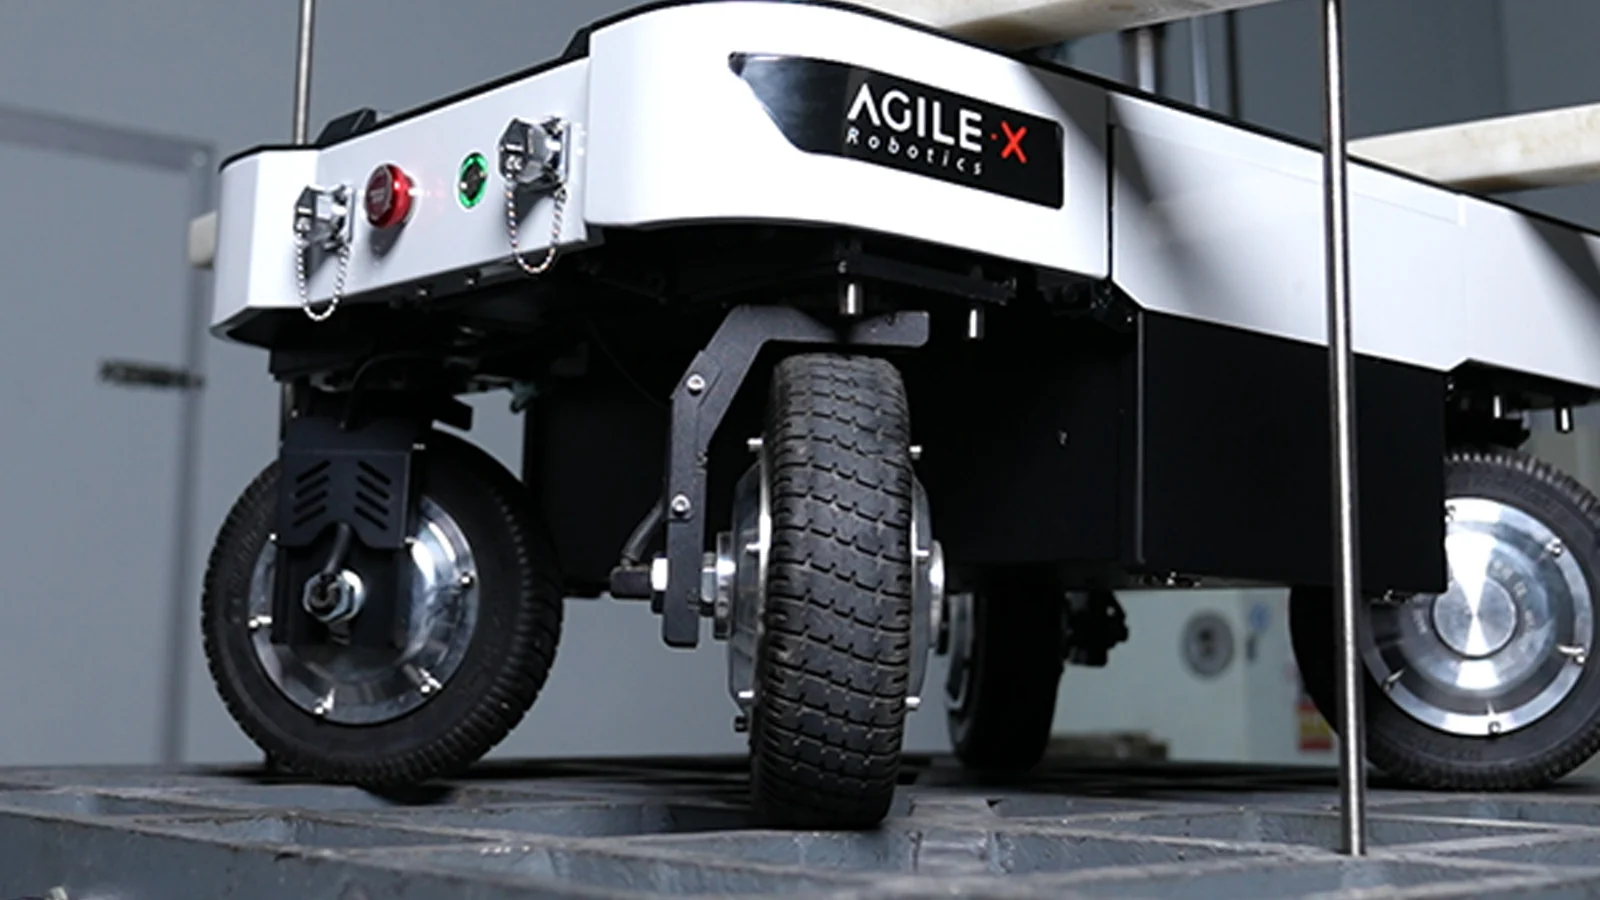
Anwendungen
Flexible Logistik
Seitwärtsfahrt und Drehen auf der Stelle erleichtern das Heranfahren an Regale, Maschinen und Arbeitsstationen ohne weite Manöver.
Inspektionsroboter
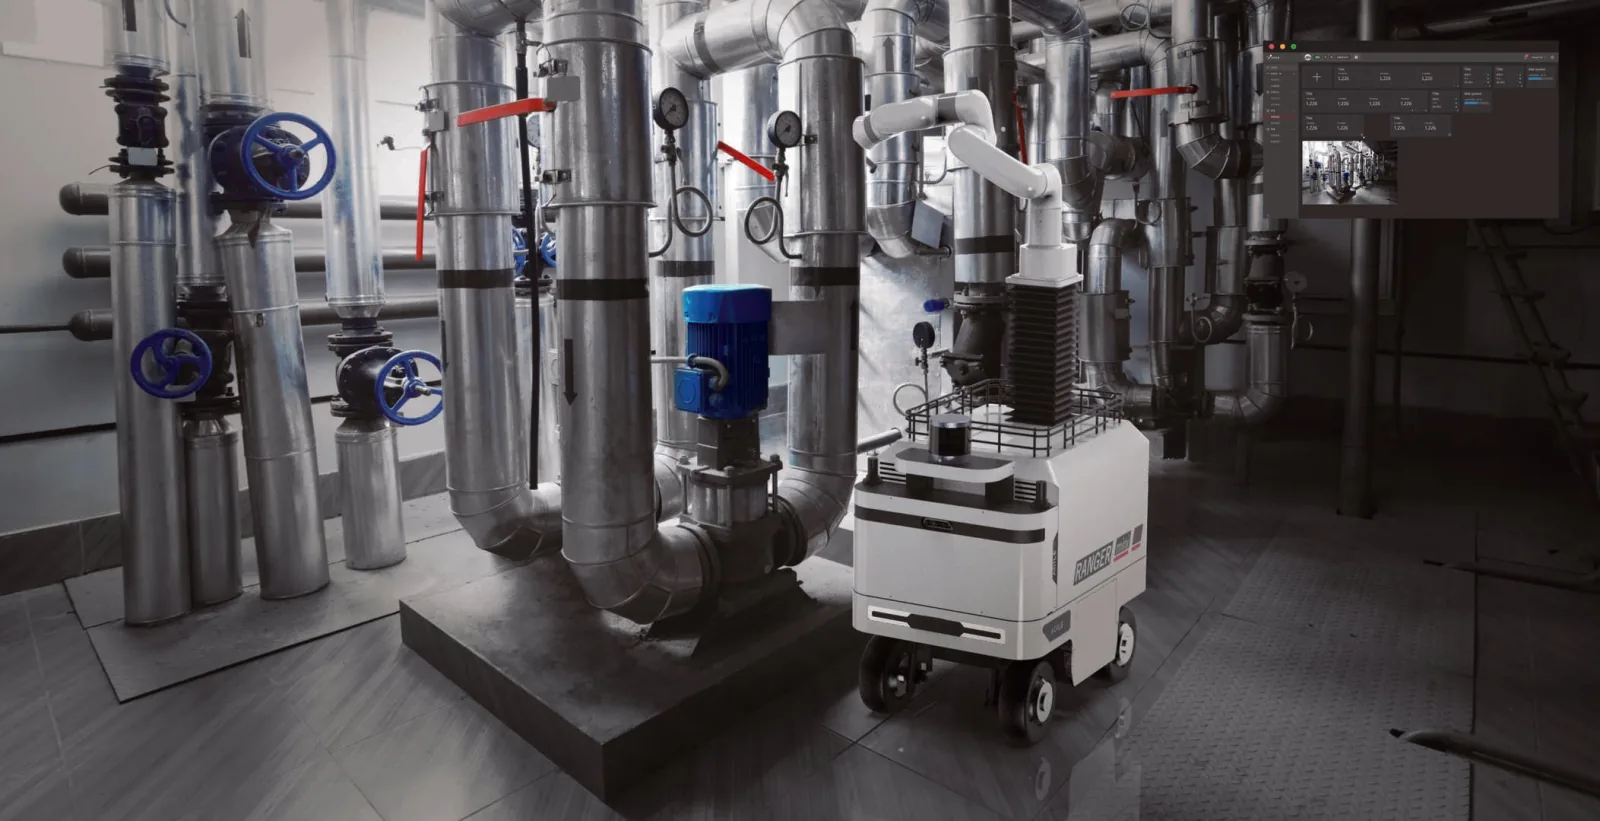
Auf den Montageprofilen lassen sich LiDAR, Kameras, Sensoren und ein Rechner für autonome Patrouillen installieren.
Mobiler Manipulator
Die stabile Basis und die hohe Nutzlast ermöglichen die Montage von einem oder zwei Roboterarmen samt Bildverarbeitung.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- LiDAR
- RGB-D-Kameras
- GNSS
- IMU
- NVIDIA Jetson oder IPC
- Roboterarme
- Transportmodule
Spezifikation
| Abmessungen | 720 x 500 x 345 mm |
| Eigengewicht | 75 kg |
| Nutzlast | 120 kg |
| Batterie | LiFePO4, 48 V 24 Ah |
| Antrieb | 4 x 350 W, Untersetzung 1:4,428, Encoder |
| Lenkantrieb | 4 x 100 W, Untersetzung 1:51, Doppel-Encoder |
| Lenksystem | unabhängige Lenkung aller vier Räder |
| Höchstgeschwindigkeit | 2,0 m/s |
| Laufzeit | ca. 6 h |
| Reichweite | bis zu 35 km |
| Ladezeit | ca. 1,5 h |
| Maximale Steigung | 15 Grad bei 25 kg Last |
| Überwindbarer Spalt | bis zu 120 mm |
| Bodenfreiheit | 105 mm |
| Schutzart | IP54 |
| Betriebstemperatur | von -10 bis 40 Grad C |
| Kommunikation | CAN 2.0B, 500 kbit/s; Fernbedienung 2,4 GHz (Reichweite bis 100 m) |
| Garantie | 12 Monate |
| Fahrwerk | Allradlenkung; Radstand 494 mm, Spurweite 364 mm; unabhängige Federung; Vollgummireifen; elektronische Bremse |
| Versorgung | Ausgang für den Aufbau 46-50 V, bis 15 A (720 W), 4-poliger Rundstecker mit CAN; 10-A-Ladegerät im Lieferumfang |
| Minimaler Wendekreis | 0 mm (Drehen auf der Stelle); 810 mm im Ackermann-Modus; Diagonal- und Seitwärtsfahrt bei Lenkwinkel bis 90° |
Downloads
- RANGER MINI 3.0 - Benutzerhandbuch (EN, PDF)PDF
Offizielles Handbuch des Herstellers: Inbetriebnahme, Anschlüsse, CAN-Protokoll, Parameter und Wartung.
- Download Center AgileXHerstellerseite
Bedienungsanleitungen der AgileX-Produkte an einem Ort beim Hersteller.
Versand
Versand in einer Transportkiste mit Abmessungen von ca. 910 x 640 x 640 mm. Das Versandgewicht beträgt ca. 95 kg.
Versand per Spedition nach Deutschland, Österreich und in die Schweiz: 460 EUR zzgl. MwSt. (547,40 EUR inkl. MwSt.).
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.