
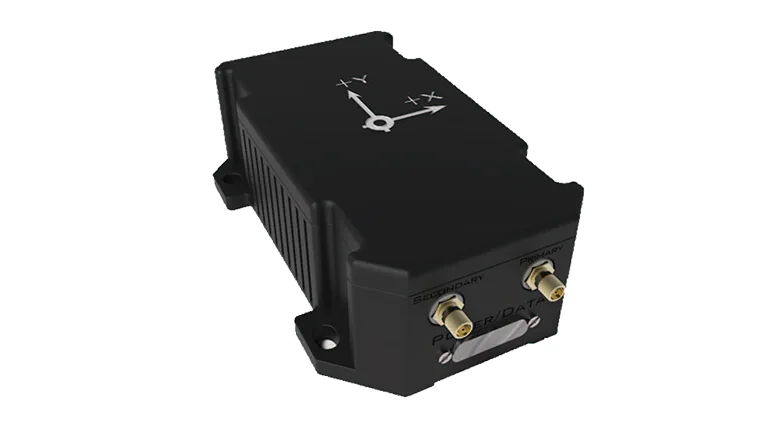
StarNeto Newton-M2
Der Newton-M2 ist ein integriertes GNSS/INS-Navigationssystem: eine RTK-Empfängerplatine der Vermessungsklasse mit 3-Achsen-Gyroskop und 3-Achsen-Beschleunigungssensor in MEMS-Technik. Position RTK 2 cm + 1 ppm, Kurs 0,3° in Echtzeit, Lage 0,2°, Daten bis 200 Hz. Bei abgeschattetem Signal und Mehrwegeeffekten hält er Position, Geschwindigkeit und Lage. Versorgung 9-36 V, Gehäuse IP65, Betrieb von -30 bis +70 °C.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung.
Produktbeschreibung
Die inertial-satellitengestützte Fusion glättet und ergänzt die GNSS-Position: Das Gyroskop ±120 °/s mit Bias-Stabilität unter 10 °/h und der Beschleunigungssensor ±6 g liefern die Bewegungsdaten, die Datenrate der integrierten Navigation von 1-200 Hz wird an die Regelung angepasst. Der Kurs aus einer Antenne wird dynamisch bestimmt (0,3°), nach Nachbearbeitung 0,1°; Lage nach Nachbearbeitung 0,05°, Geschwindigkeit 0,05 m/s. Der Hersteller sieht den Newton-M2 für assistiertes und autonomes Fahren, Fahrzeugpositionierung und AGV vor und nennt ihn eine empfohlene Komponente der Plattform Baidu Apollo.
Der Hersteller StarNeto (Peking) veröffentlicht zum Newton-M2 nur eine chinesische Seite ohne Datenblatt: Unterstützte Satellitensysteme, Kanalzahl, Abmessungen, Gewicht und Steckertypen fehlen. Auf dem Herstellerfoto sind die Antennenanschlüsse PRIMARY und SECONDARY sowie POWER/DATA zu sehen. Diese Daten und den Lieferumfang bestätigen wir mit dem Angebot bei AgileX.
Anwendungen
Assistiertes und autonomes Fahren
Das System hält Position, Geschwindigkeit und Lage auch bei abgeschattetem Satellitensignal und Mehrwegeeffekten, also dort, wo reines GNSS die Lösung verliert.
Positionierung und Ausrichtung von Fahrzeugen
Kurs 0,3° in Echtzeit und RTK-Position 2 cm + 1 ppm reichen, um ein Fahrzeug auf einer vorgegebenen Route zu führen.
AGV und fahrende Roboter
Der Hersteller nennt AGV ausdrücklich; die Datenrate bis 200 Hz passt zur Regelschleife der Plattform.
Nachbearbeitung der Trajektorie
Aufgezeichnete Daten lassen sich nach der Fahrt neu berechnen: Kurs 0,1° und Lage 0,05°, nützlich für Kartierung und die Auswertung von Fahrten.
Spezifikation
| Sensortyp | integriertes Navigationssystem MEMS-INS/GNSS (RTK) |
| RTK-Genauigkeit | 2 cm + 1 ppm (RMS) |
| Genauigkeit ohne Korrektur | bis 1,2 m (RMS) |
| Kursgenauigkeit | 0,3° in Echtzeit; 0,1° nach Nachbearbeitung (1σ) |
| Lagegenauigkeit | 0,2° in Echtzeit; 0,05° nach Nachbearbeitung |
| Geschwindigkeitsgenauigkeit | 0,05 m/s |
| Ausgaberate | 1-200 Hz (integrierte Navigation); GNSS 1-5 Hz |
| Gyroskop-Messbereich | ±120 °/s, Bias-Stabilität unter 10 °/h |
| Beschleunigungsmesser-Messbereich | ±6 g, Bias-Stabilität unter 100 µg |
| Versorgungsspannung | 9-36 V DC |
| Schutzart | IP65 |
| Betriebstemperatur | -30 bis +70 °C |
| Nachbearbeitung | unterstützt |
| Schnittstellen | Antennenanschlüsse PRIMARY und SECONDARY sowie POWER/DATA (laut Herstellerfoto); Steckertypen nicht angegeben |
| Satellitensysteme | vom Hersteller nicht angegeben |
| Abmessungen | vom Hersteller nicht angegeben |
| Gewicht | vom Hersteller nicht angegeben |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- Newton-M2 - Herstellerseite (Chinesisch)Seite des Herstellers
Einzige öffentliche Datenquelle; der Hersteller veröffentlicht kein Datenblatt.
Versand
Versand in der Herstellerverpackung aus unserem Lager in Aachen. Abmessungen und Gewicht der Sendung nennen wir im Angebot.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.