
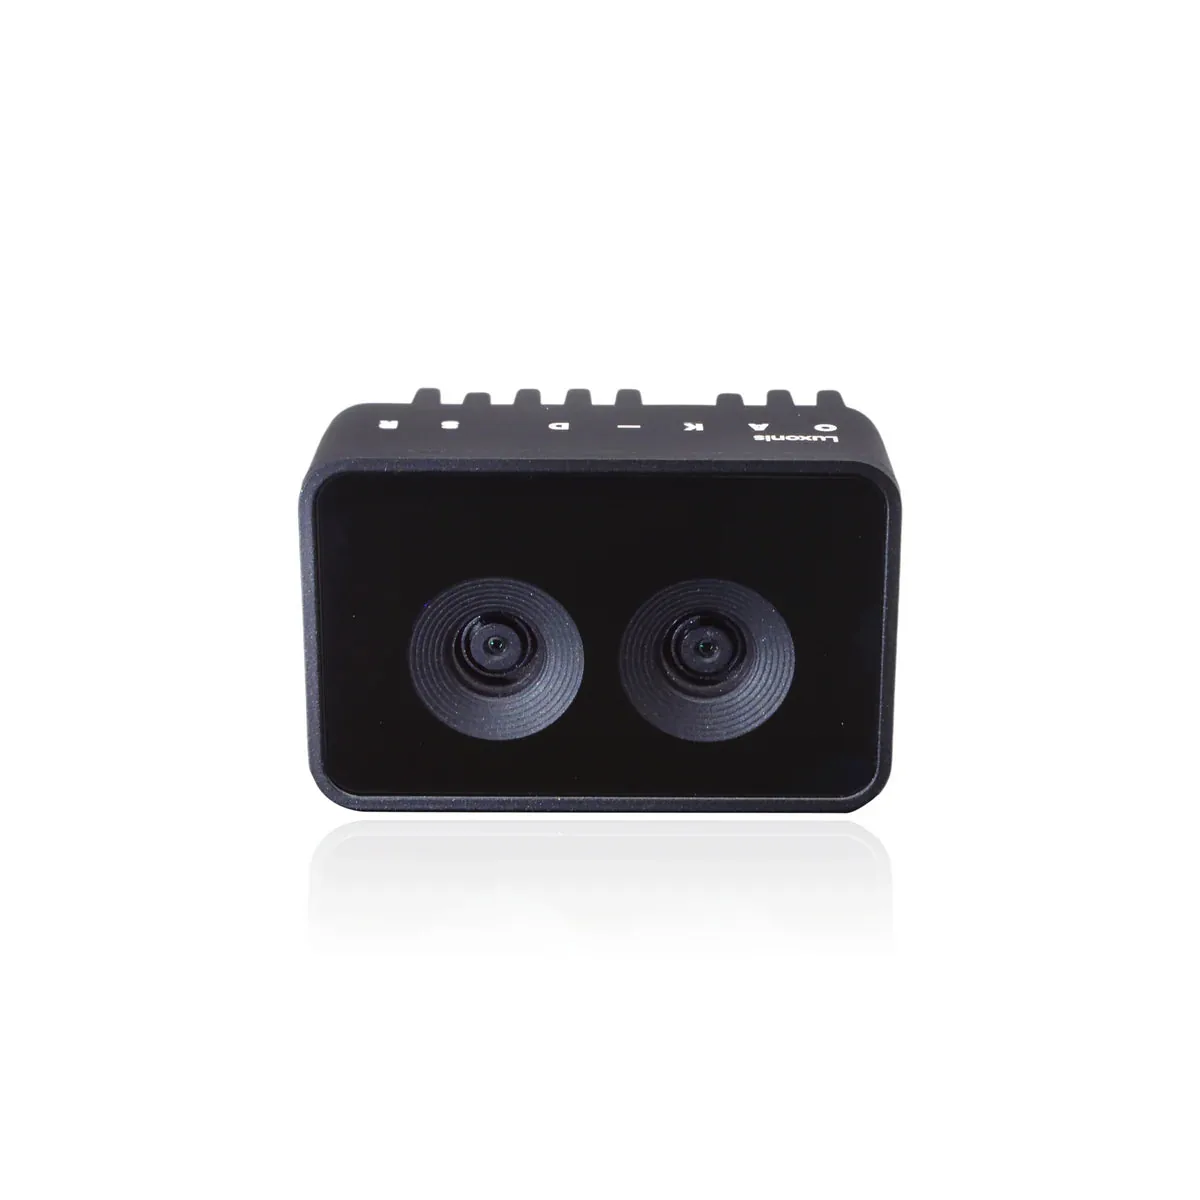
Die Luxonis OAK-D Short Range ist eine kompakte Stereo-Tiefenkamera mit KI-Prozessor für den Nahbereich; zwei Farbkameras mit Global Shutter liefern Tiefe und Farbbild zugleich. Mit 20 mm Basis misst sie laut Hersteller aus der Nähe genauer als die Standard-OAK-D, etwa am Robotergreifer oder bei der Teileprüfung. Idealbereich von 30 cm bis 1 m, Gewicht 72 g.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt. Gewicht mit Verpackung: ca. 0,4 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung.
- 0,3-1 m
- Idealer Bereich
- 20 mm
- Stereo-Basis
- 72 g
- Gewicht
Produktbeschreibung
Die OAK-D SR (Short Range) ist eine kompakte Tiefenkamera der Serie 2 für Messungen aus der Nähe: Zwei Farbkameras mit Global Shutter im Abstand von 20 mm bieten laut Hersteller eine bessere Genauigkeit auf kurze Distanz als die Standard-OAK-D, ideal ist der Bereich von 30 cm bis 1 m. Der Prozessor Luxonis RVC2 mit 4 TOPS berechnet die Tiefe und führt neuronale Netze in der Kamera aus, alles steckt in einem Aluminiumgehäuse mit 56 × 36 × 25,5 mm und 72 g (bis 5 W, USB-C).
Der Hersteller empfiehlt, die Messung im Bereich von 30 cm bis 1 m zu halten, der kleinste Messabstand beträgt etwa 20 cm bei 800P. Laut Herstellerdokumentation bleibt der absolute Tiefenfehler unter 2 % von 0,3 bis 1,8 m, unter 4 % bis 2,8 m und unter 6 % bis 4 m, MaxZ liegt bei etwa 3 m mit 10 % Varianz. Das Stereopaar besteht aus zwei Farbkameras OV9782 (1280 × 800, bis 120 fps, 89,5° diagonal), Farbe und Tiefe stammen also von denselben Sensoren, und der Global Shutter belichtet das ganze Bild gleichzeitig. Der Hersteller weist auch darauf hin, dass diese Kamera nicht ideal sein kann, wenn keine genaue Tiefe unter 70 cm nötig ist.
Herzstück der Kamera ist das Modul OAK-SoM-Pro mit dem Prozessor Luxonis RVC2: 4 TOPS, davon 1,4 TOPS für neuronale Netze, jedes Modell nach Konvertierung, Tiefe mit Filterung und Nachbearbeitung, Objektverfolgung in 2D und 3D, Entzerrung, Skalierung und Zuschnitt des Bildes, Kantenerkennung, Merkmalsverfolgung sowie Kodierung in H.264, H.265 und MJPEG (4K bei 30 fps, 1080p bei 60 fps). Das SoM verkleinert die gesamte Konstruktion, die Kamera passt also leichter auf einen Roboter, einen Greifer oder in eine Maschine, und das Hardware-Design ist offen: Altium-Dateien, Schaltplan und Zeichnungen stehen unter Downloads und dürfen angepasst werden.
Das Gehäuse aus Aluminium mit Gorilla-Glass-Scheibe misst 56 × 36 × 25,5 mm und wiegt 72 g. Strom und Daten laufen über ein USB-C-Kabel (USB 3.2 Gen 1, 5 Gbit/s, Betrieb auch an USB 2), die Leistungsaufnahme beträgt bis ca. 5 W, und die Kamera arbeitet bei -20 bis 50 °C. Zur Montage dienen ein 1/4"-Stativgewinde und zwei M4-Bohrungen im Abstand von 45 mm an der Rückseite, die Status-LED zeigt die laufende Pipeline. Eine IP-Schutzart nennt der Hersteller für dieses Modell nicht.
Aufbau und Komponenten
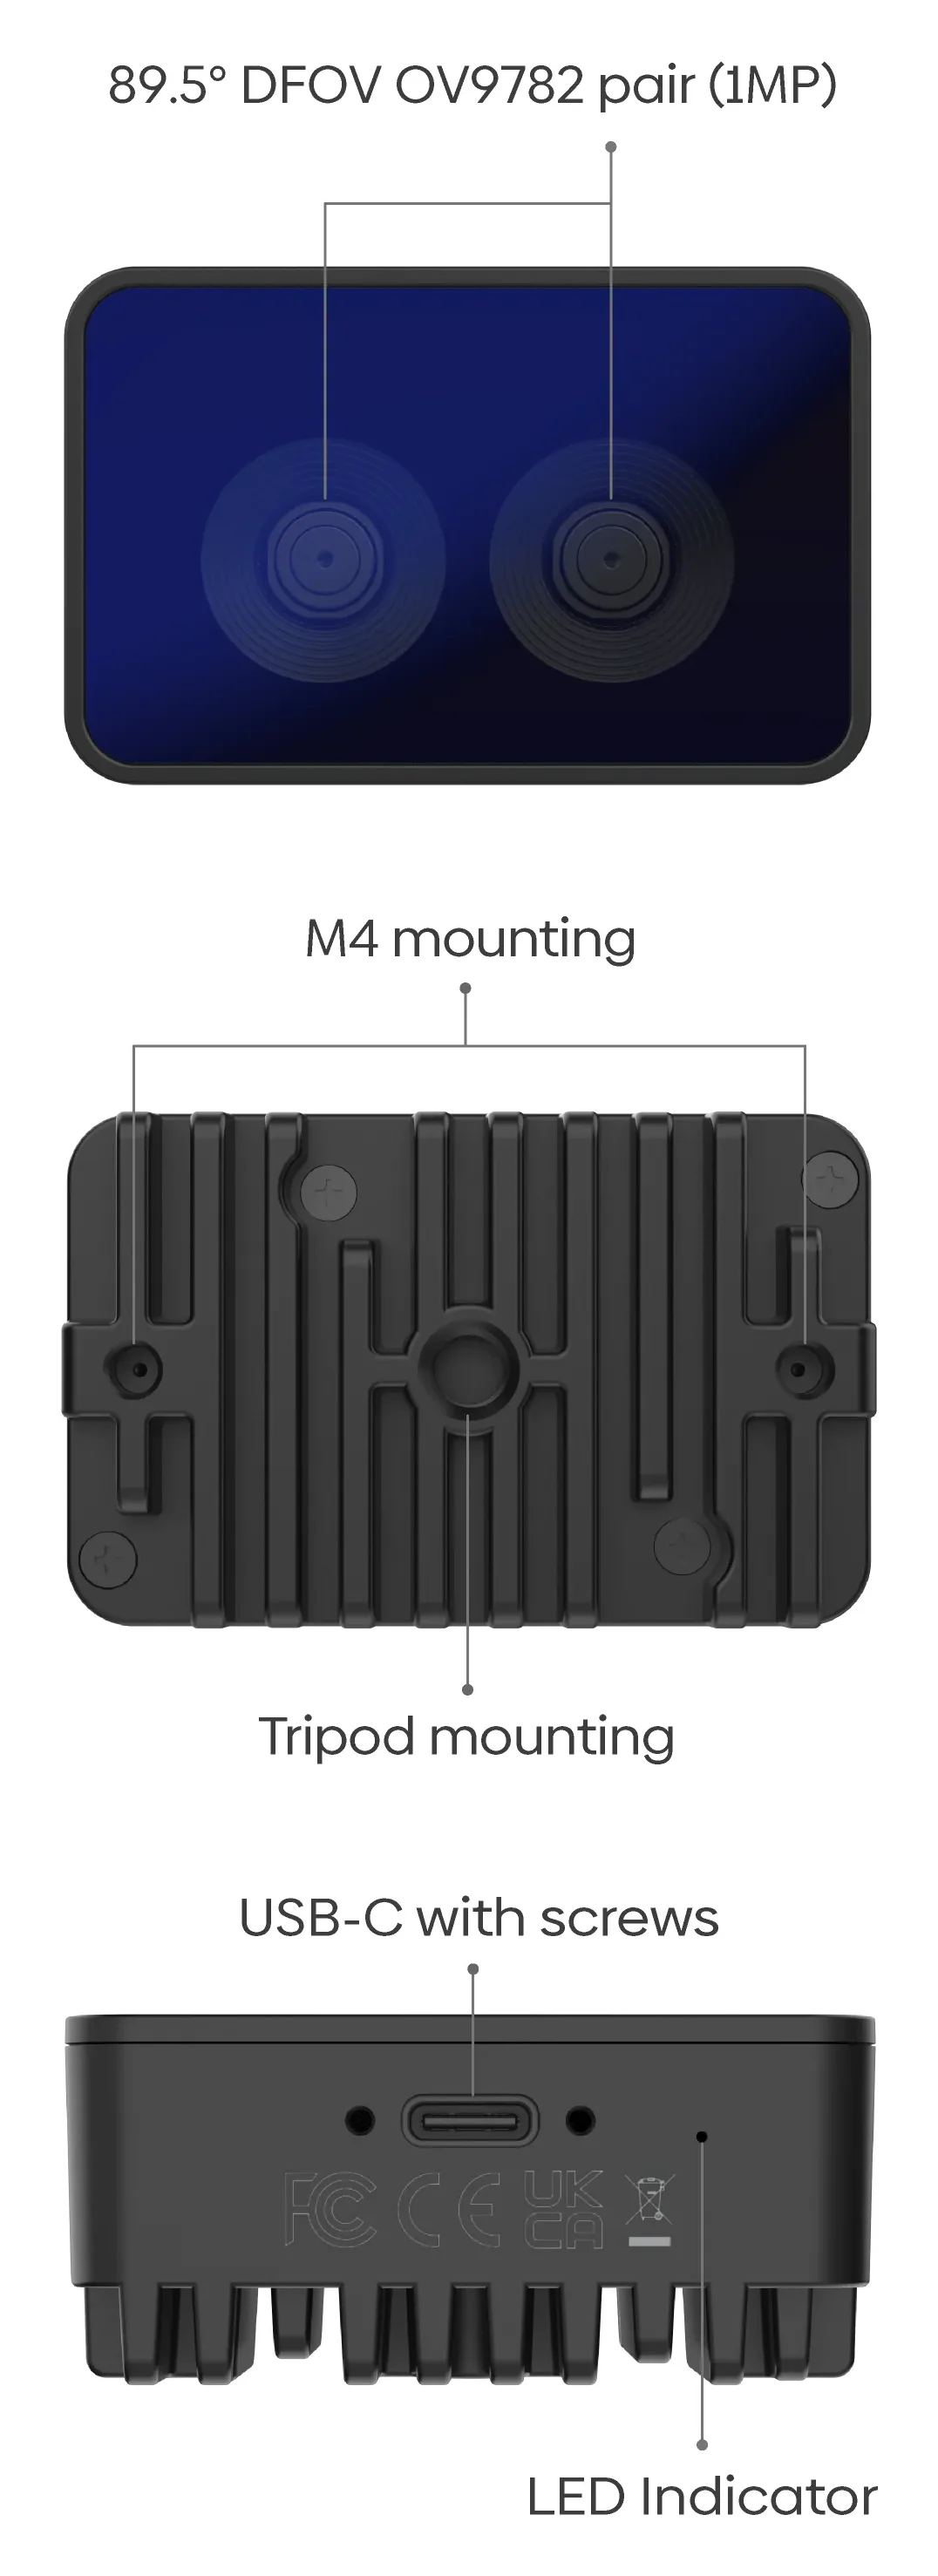
Herstellergrafik: Front mit dem Farbkamerapaar OV9782 (89,5° diagonal, 1 MP), Rückseite mit Stativgewinde und zwei M4-Bohrungen, Unterseite mit USB-C mit Schrauben und Status-LED. Das Gehäuse misst 56 × 36 × 25,5 mm.
Funktionen
Tiefe aus der Nähe: 0,3-1 m
Basis 20 mm und Mindestabstand ca. 20 cm (800P): genaue Tiefenkarte eines Objekts direkt vor der Kamera.
Zwei Farbkameras mit Global Shutter
OV9782 mit 1280 × 800 bis 120 fps: Farbe und Tiefe von denselben Sensoren, ohne Unschärfe bei bewegtem Band oder Greifer.
KI in der Kamera: 4 TOPS
Der RVC2 führt Erkennung, Segmentierung und Objektverfolgung aus, ohne den Roboterrechner zu belasten; 1,4 TOPS stehen für neuronale Netze bereit. Herstelleranimation: eine Person, erkannt auf der Tiefenkarte, mit X-, Y- und Z-Koordinaten aus der OAK-Kamera.
Kompakt: 56 × 36 mm, 72 g
Modul OAK-SoM-Pro im Inneren und Aluminiumgehäuse mit Gorilla Glass: passt leicht an Greifer, Roboterarm und in Maschinen.
Offenes Hardware-Design
Altium-Dateien, Schaltplan, Zeichnungen und 3D-Modelle vom Hersteller: Gehäuse und Elektronik lassen sich an die eigene Maschine anpassen.
Anwendungen
Qualitätskontrolle aus der Nähe
Prüfen von Teilen aus 30 cm-1 m Abstand: Tiefe und Farbbild von denselben Kameras, KI-Erkennung in der Kamera, Ergebnisse als fertige Daten zum Rechner.
Kamera an Roboter und Greifarm
72 g und 56 × 36 mm, Tiefe ab ca. 20 cm und Objektkoordinaten aus der Kamera: Nahsicht in der letzten Phase des Greifens.
Automatisierte Fertigung
Stationen, an denen die Kamera aus der Nähe auf ein Teil oder eine Baugruppe blickt: Der Global Shutter friert die Bewegung ein, USB-C liefert Strom und Daten über ein Kabel.
Welche OAK-D für welche Entfernung?
OAK-D SR: Basis 20 mm, ideal 0,3-1 m, 72 g, USB-C. OAK-D W und OAK-D Pro W: Basis 75 mm und Stereo-Sichtfeld 150°, ideal 0,4-6 m. OAK-D S2 und OAK-D Pro: Basis 75 mm, ideal 0,7-12 m. OAK-D LR: drei Kameras und Basen von 5, 10 und 15 cm, effektiv bis 55 m, USB-C oder PoE, IP65, 415 g.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Kamera OAK-D SRModul mit zwei Farbkameras OV9782 mit Global Shutter im Abstand von 20 mm, IMU und Prozessor RVC2 (Modul OAK-SoM-Pro).
- Kabel USB-C / USB-A 1 m (USB-CA-1m)Strom und Daten über ein Kabel.
Kameras und Sensoren
Die OAK-D SR hat keine separate Farbkamera: Das Stereopaar bilden zwei gleiche Farbkameras OV9782 mit Global Shutter im Abstand von 20 mm, Farbe und Tiefe stammen also von denselben Sensoren. Das ganze Bild wird gleichzeitig belichtet, der Fokus ist fest ab 19,6 cm.
| Parameter | Stereopaar OV9782 zwei Farb- und Tiefenkameras, SKU OAK-D-SR |
|---|---|
| Sensor | OV9782 (PY074) |
| Sichtfeld DFOV / HFOV / VFOV | 89,5° / 80° / 55° |
| Auflösung | bis 1 MP (1280 × 800) |
| Fokus * | FF: ab 19,6 cm bis ∞ |
| Max. Bildrate | bis 120 fps |
| Spektralbereich | sichtbares Licht |
| Filter | IR-Sperrfilter 650 nm |
| Verschluss | Global Shutter |
| Sensorgröße | 1/4" |
| Blende | F2,0 ± 5 % |
| Effektive Brennweite | 2,35 mm |
| Pixelgröße | 3 µm |
* Laut Hersteller gelten gewisse Einschränkungen; Details auf Anfrage.
Andere Kamera gesucht?
- Luxonis OAK-D OAK-D: Standard-Stereokamera mit 75 mm Basis - Hinweis des Herstellers: Wenn keine genaue Tiefe unter 70 cm nötig ist, ist die OAK-D SR möglicherweise nicht ideal.
Technische Details
Tiefe aus der Nähe in Zahlen
Die kurze Basis verlegt den Arbeitsbereich näher an die Kamera. Idealen Bereich und Mindestabstand nennt die Produktseite, die Genauigkeit bei 800P und 20 mm Basis die Herstellerdokumentation.
- Stereo-Basis
- 20 mm (Abstand linke und rechte Kamera)
- Idealer Bereich
- 0,3-1 m
- Mindestabstand (MinZ)
- ca. 20 cm (800P)
- Maximale Reichweite (MaxZ)
- ca. 3 m mit 10 % Varianz
- Absoluter Fehler 0,3-1,8 m
- unter 2 %
- Absoluter Fehler 1,8-2,8 m
- unter 4 %
- Absoluter Fehler 2,8-4 m
- unter 6 %
Prozessor RVC2 in der Kamera
- 4 TOPS Rechenleistung, davon 1,4 TOPS für neuronale Netze
- jedes KI-Modell, auch mit eigener Architektur, nach Konvertierung in das RVC2-Format
- Videokodierung H.264, H.265 und MJPEG: 4K bei 30 fps, 1080p bei 60 fps
- Bildverarbeitung: Entzerrung, Skalierung und Zuschnitt (ImageManip), Kantenerkennung, Merkmalsverfolgung, eigene CV-Funktionen
- Stereotiefe mit Filterung und Nachbearbeitung, auf das RGB-Bild ausgerichtet, umfangreich konfigurierbar
- Objektverfolgung in 2D und 3D (ObjectTracker)
- eigene Logik und Aufgaben direkt in der Kamera (On-Device-Programmierung)
Modul OAK-SoM-Pro und offenes Design
Die Kamera basiert auf dem Modul OAK-SoM-Pro, das die Konstruktion verkleinert und den Einbau in Roboterprozesse erleichtert. Der Hersteller stellt das vollständige Hardware-Design für eigene Anpassungen bereit.
- Platinenprojekt in Altium Designer (GitHub des Herstellers)
- Schaltplan sowie Bestückungs- und Fertigungszeichnung (PDF)
- 3D-Modelle: Gehäuse in STEP und STL, Platine in STEP
Entwicklung mit OAK2-SoM-Modulen - Herstellerdokumentation (EN)
Stromversorgung und Leistungsaufnahme
Den Großteil der Energie nimmt der RVC2 auf. Eine niedrigere Bildrate in der gesamten Pipeline entlastet die Subsysteme und senkt die Leistungsaufnahme.
- Anschluss
- USB-C, USB 3.2 Gen 1 (5 Gbit/s): Strom und Daten
- Grundlast und Kamerastreams
- 2,5-3 W
- KI-Subsystem
- bis 1 W
- Stereotiefe
- bis 0,5 W
- Videoencoder
- bis 0,5 W
- Gesamt, alle Funktionen auf 100 %
- bis ca. 5 W
Betriebsbedingungen
- Umgebungstemperatur -20 bis 50 °C bei voller Prozessorlast
- der Prozessor arbeitet dauerhaft bis 105 °C; darüber schaltet die DepthAI-Bibliothek das Gerät zum Schutz des Chips ab (Herstellerdokumentation)
- eine IP-Schutzart oder eine Vibrationsprüfung nennt der Hersteller für dieses Modell nicht
- US-Exportklassifizierung: EAR99
Gehäuse und Montage
- Material
- Aluminium, Frontscheibe aus Gorilla Glass
- Befestigung
- Stativgewinde 1/4" und zwei M4-Bohrungen im Abstand von 45 mm, hinten
- Anschluss
- USB-C mit Schrauben (laut Herstellergrafik)
- Abmessungen
- 56 × 36 × 25,5 mm
- Gewicht
- 72 g
IMU und Status-LED
Die Kamera hat eine eingebaute IMU BMI270 (6 Achsen: Beschleunigungssensor und Gyroskop) laut Dokumentation, Schaltplan und Hardware-Repository des Herstellers. Die Daten liest der IMU-Knoten in DepthAI. Die Status-LED zeigt die laufende Pipeline; je nach Charge leuchtet sie grün oder gelb.
Spezifikation
| Typ | kompakte Stereo-Tiefenkamera für kurze Distanzen mit zwei Farbkameras, IMU und KI-Prozessor (Serie 2 der OAK-Familie, Plattform RVC2, Modul OAK-SoM-Pro) |
| Tiefentechnologie | passives Stereo aus einem Farbkamerapaar, Berechnung in der Kamera; Filterung, Nachbearbeitung |
| Tiefen-Bildsensoren | 2 × OV9782 (PY074), Farbe, Global Shutter, 1280 × 800, bis 120 fps (Hersteller), Sichtfeld 89,5° / 80° / 55° (DFOV / HFOV / VFOV), scharf ab 19,6 cm, 1/4", F2,0, f = 2,35 mm, Pixel 3 µm, IR-Sperrfilter 650 nm |
| KI-Leistung | Prozessor Luxonis RVC2: 4 TOPS, davon 1,4 TOPS für neuronale Netze; jedes Modell nach Konvertierung |
| Stereo-Basis | 20 mm |
| Messbereich | ideal 0,3-1 m; MaxZ ca. 3 m mit 10 % Varianz (Hersteller) |
| Mindestabstand | ca. 20 cm (800P) |
| Genauigkeit | absoluter Fehler unter 2 % (0,3-1,8 m), 4 % (1,8-2,8 m), 6 % (2,8-4 m) bei 800P (Herstellerdokumentation) |
| Video-Encoding | H.264, H.265, MJPEG; 4K bei 30 fps, 1080p bei 60 fps |
| Software | DepthAI (C++ und Python): ImageManip (Entzerrung, Skalierung, Zuschnitt), Kantenerkennung, Merkmalsverfolgung, ObjectTracker 2D und 3D; ROS-Treiber des Herstellers (depthai-ros) |
| IMU | BMI270 mit 6 Achsen (Beschleunigungssensor und Gyroskop) laut Dokumentation, Schaltplan und Hardware-Repository des Herstellers |
| Datenschnittstelle | USB-C, USB 3.2 Gen 1 (5 Gbit/s); Strom und Daten über ein Kabel; Betrieb auch an USB 2 |
| Leistungsaufnahme | bis ca. 5 W (Kamerastreams 2,5-3 W, KI bis 1 W, Tiefe bis 0,5 W, Kodierung bis 0,5 W) |
| Betriebstemperatur | -20 bis 50 °C (Umgebung, volle Prozessorlast) |
| Montage | Stativgewinde 1/4" und zwei M4-Bohrungen im Abstand von 45 mm, an der Rückseite |
| Bauform | Aluminium, Frontscheibe aus Gorilla Glass; Status-LED |
| Abmessungen | 56 × 36 × 25,5 mm |
| Gewicht | 72 g |
| Lieferumfang | Kamera OAK-D SR, Kabel USB-C / USB-A 1 m (USB-CA-1m) |
| Dokumentation | offenes Design: Altium-Dateien, Schaltplan, Bestückungs- und Fertigungszeichnung, 3D-Modelle (GitHub des Herstellers) |
| Zertifizierung | CE (Dokument des Herstellers) |
| US-Exportklassifizierung | EAR99 |
| RGB-Sensor | Farbbild aus den Kameras des Stereopaars: 2 × OV9782, 1 MP (1280 × 800), Global Shutter, bis 120 fps; keine separate RGB-Kamera |
| Modellvarianten | SKU OAK-D-SR (eine Variante) |
Downloads
- OAK-D SR - HerstellerdokumentationSeite des Herstellers
Spezifikation, Inbetriebnahme und Beispiele.
- OAK-D SR - 3D-Modelle (GitHub des Herstellers)Dateien des Herstellers
Gehäuse (STEP und STL) und Platine (STEP), für Halterungen und Einbau.
- CE-Zertifikat (PDF)PDF des Herstellers
Konformitätserklärung des Herstellers, gilt für die OAK-D SR.
- OAK-D SR - Altium-Projekt der Platine (GitHub des Herstellers)Dateien des Herstellers
Offene Projektdateien für eigene Anpassungen.
- OAK-D SR - Schaltplan (PDF)PDF des Herstellers
Schaltplan der Platine in der Serienversion.
- OAK-D SR - Bestückungszeichnung (PDF)PDF des Herstellers
Lage der Bauteile auf der Platine.
- OAK-D SR - Fertigungszeichnung der Platine (PDF)PDF des Herstellers
Maße und Lagen der Leiterplatte.
- Leitfaden für USB-KamerasSeite des Herstellers
Erste Schritte mit der USB-Kamera, vom Hersteller empfohlen.
- DepthAI - SoftwaredokumentationSeite des Herstellers
Bibliothek des Herstellers für C++ und Python: Tiefe, neuronale Netze, Beispiele.
- depthai-ros - ROS-Treiber (GitHub des Herstellers)Quellcode des Herstellers
ROS-Knoten für OAK-Kameras.
Versand
Wir bestellen die Kamera nach Auftragsbestätigung beim Hersteller. Der Hersteller nennt eine Lieferzeit in der EU von 2-5 Werktagen ab Versand; den Termin bestätigen wir in der Proforma. Die Kamera wiegt 72 g.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.