
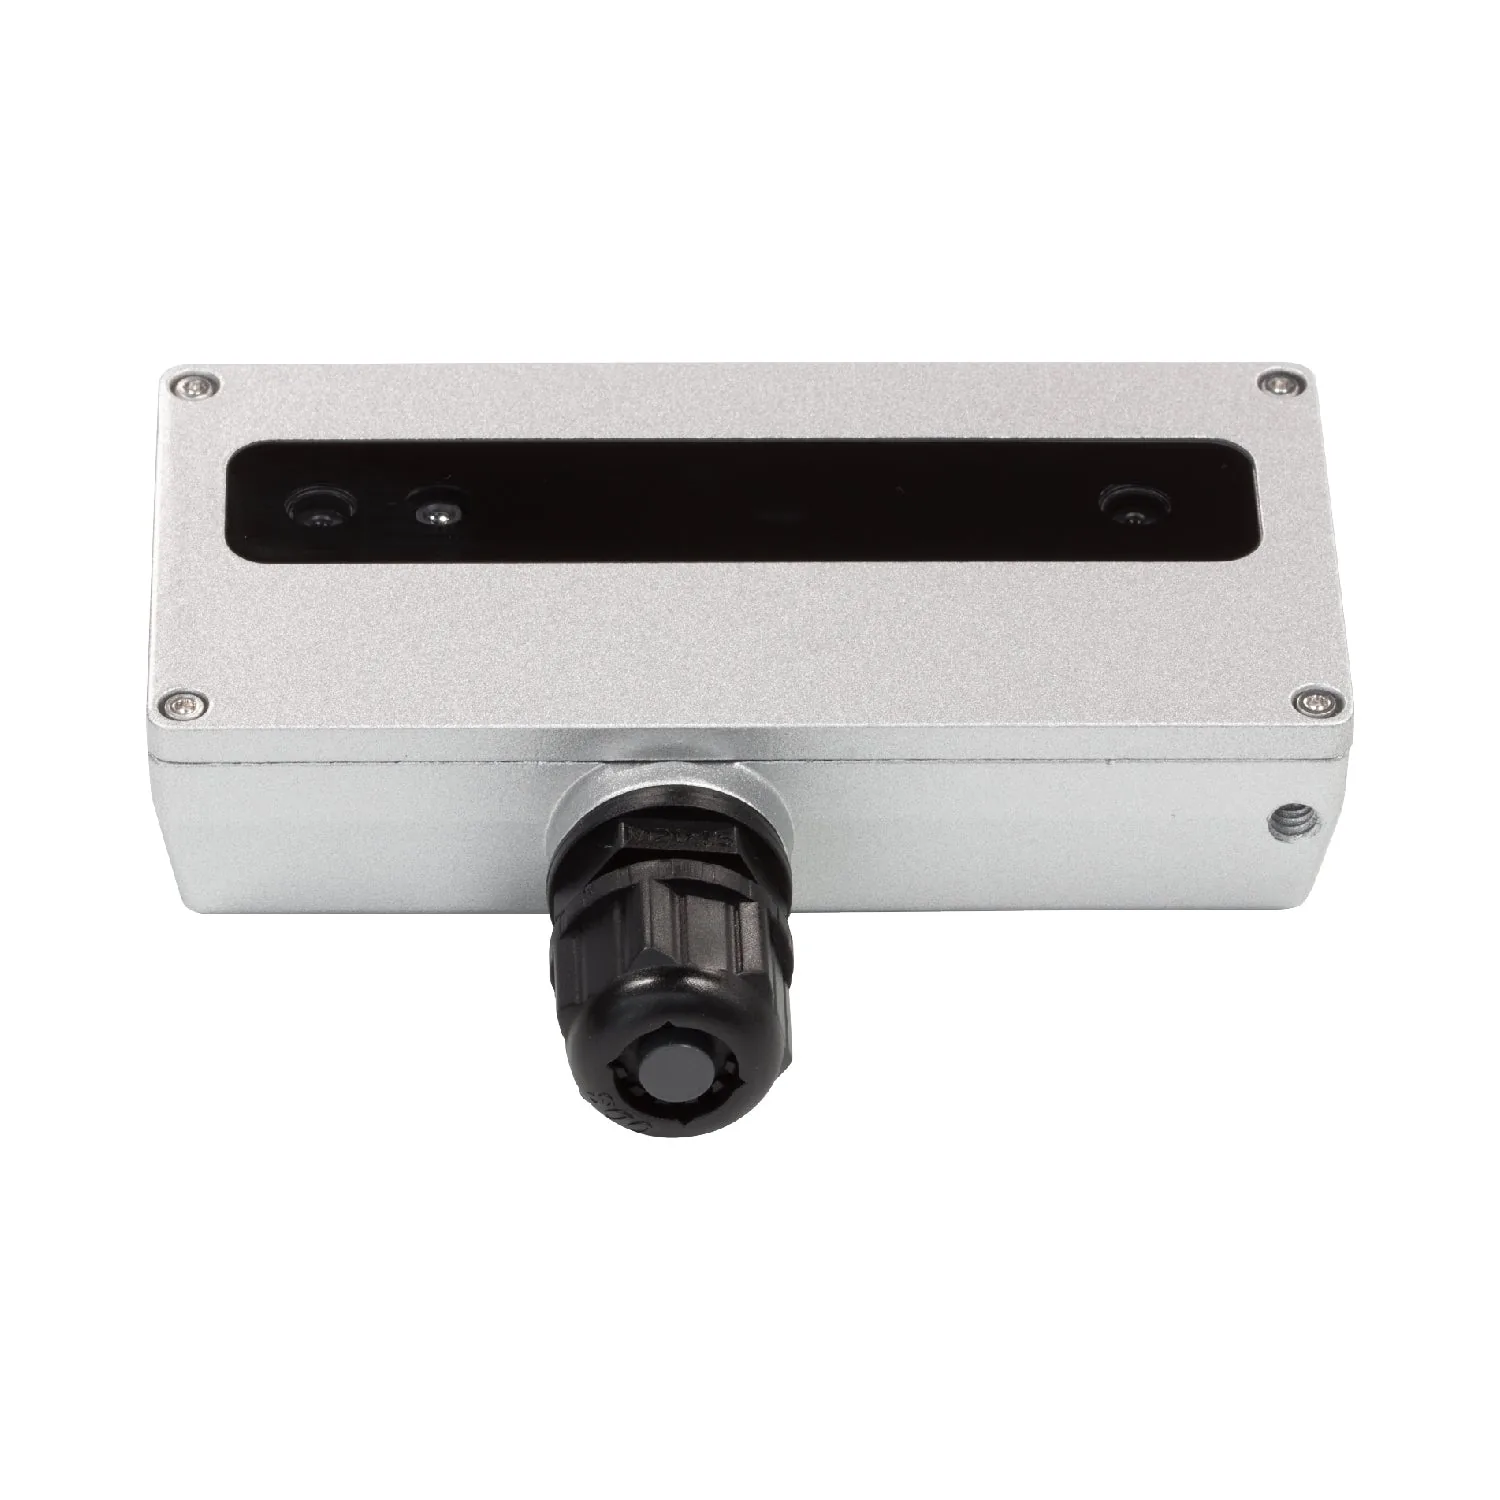
Die Luxonis OAK-D CM4 PoE ist eine Stereo-Tiefenkamera mit KI-Prozessor und Raspberry Pi Compute Module 4 in einem Gehäuse, versorgt und angebunden über ein Ethernet-Kabel (PoE). Der Raspberry Pi arbeitet als Host: Die eigene Anwendung läuft ohne separaten Rechner in der Kamera, ins Netz gehen nur die Ergebnisse. Tiefe von 85 cm bis 10 m, Gehäuse IP67.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt. Gewicht mit Verpackung: ca. 0,7 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung.
- 0,85-10 m
- Tiefenbereich
- 90 mm
- Stereo-Basis
- IP67
- Schutzart
Produktbeschreibung
Die OAK-D CM4 PoE vereint die Tiefenkamera OAK-D mit dem Rechner Raspberry Pi Compute Module 4 in einem IP67-Gehäuse. Der Raspberry Pi arbeitet als Host für eigene Anwendungen, der Prozessor Luxonis RVC2 mit 4 TOPS im OAK-SoM-Pro berechnet Tiefe und neuronale Netze. Kamera und Rechner werden über ein Ethernet-Kabel versorgt und angebunden (PoE, 1 Gbit/s). Das 1-MP-Stereokamerapaar mit Global Shutter hat 90 mm Basis und einen idealen Bereich von 85 cm bis 10 m, die Farbkamera ist eine 12-MP-IMX378 mit Autofokus; Leistungsaufnahme bis 15 W, Gewicht 318 g.
Laut Hersteller verhält sich das Gerät genau wie ein Raspberry Pi 4 mit PoE-Aufsatz und per USB angeschlossener OAK-D, nur dass die USB3-Verbindung über die Platine läuft. Auf den Raspberry Pi greift man per SSH oder VNC zu und startet dort Skripte, die die Kamera nutzen. Die Produktseite nennt das Modul CM4004032 (4 GB RAM, 32 GB eMMC, ohne WLAN) mit vorinstalliertem Raspberry Pi OS und DepthAI-Schnittstelle für Python. Die Herstellerdokumentation beschreibt auch Chargen mit CM4 Lite, das von einer microSD-Karte mit dem Image OAK_CM4_POE startet, und kündigt nach Mai 2026 gefertigte Geräte ohne eMMC an - die Speicherausstattung bestätigen wir vor der Bestellung.
Der RVC2 liefert 4 TOPS, davon 1,4 TOPS für neuronale Netze, und führt jedes Modell nach Konvertierung aus; er berechnet die Tiefe mit Filterung und Ausrichtung auf das Farbbild, verfolgt Objekte in 2D und 3D, entzerrt das Bild und kodiert Video in H.264, H.265 oder MJPEG (4K bei 30 fps, 1080p bei 60 fps). Die Stereo-Basis von 90 mm verschiebt den Bereich weiter als bei OAK-D-Kameras mit 75 mm: ideal 85 cm bis 10 m, maximal etwa 17 m mit etwa 10 % Streuung. Der kleinste Messabstand beträgt etwa 80 cm bei 800P, etwa 40 cm mit erweiterter Disparität und etwa 20 cm bei 400P mit erweiterter Disparität. Die Farbkamera IMX378 liefert 12 MP bis 60 fps und stellt ab 8 cm scharf.
Ein PoE-Switch oder -Injektor nach IEEE 802.3af (Klasse 3) versorgt über die RJ45-Buchse Kamera und Rechner und überträgt die Daten mit 1000BASE-T; die beiliegende Kabelverschraubung dichtet die Leitung ab, das Gehäuse erreicht IP67. Der Hersteller nennt eine Leistungsaufnahme bis etwa 15 W, davon 0,5 bis 10 W für den Raspberry Pi je nach CPU-Last; weniger CPU-Last oder eine niedrigere Bildrate senkt die Aufnahme. Die Kamera arbeitet bei -20 bis 50 °C, misst 130 × 64 × 30 mm (die Kabelverschraubung steht 39 mm vor) und wiegt 318 g; laut Herstellergrafik dienen M3-Bohrungen und ein Stativgewinde der Montage.
Aufbau und Komponenten
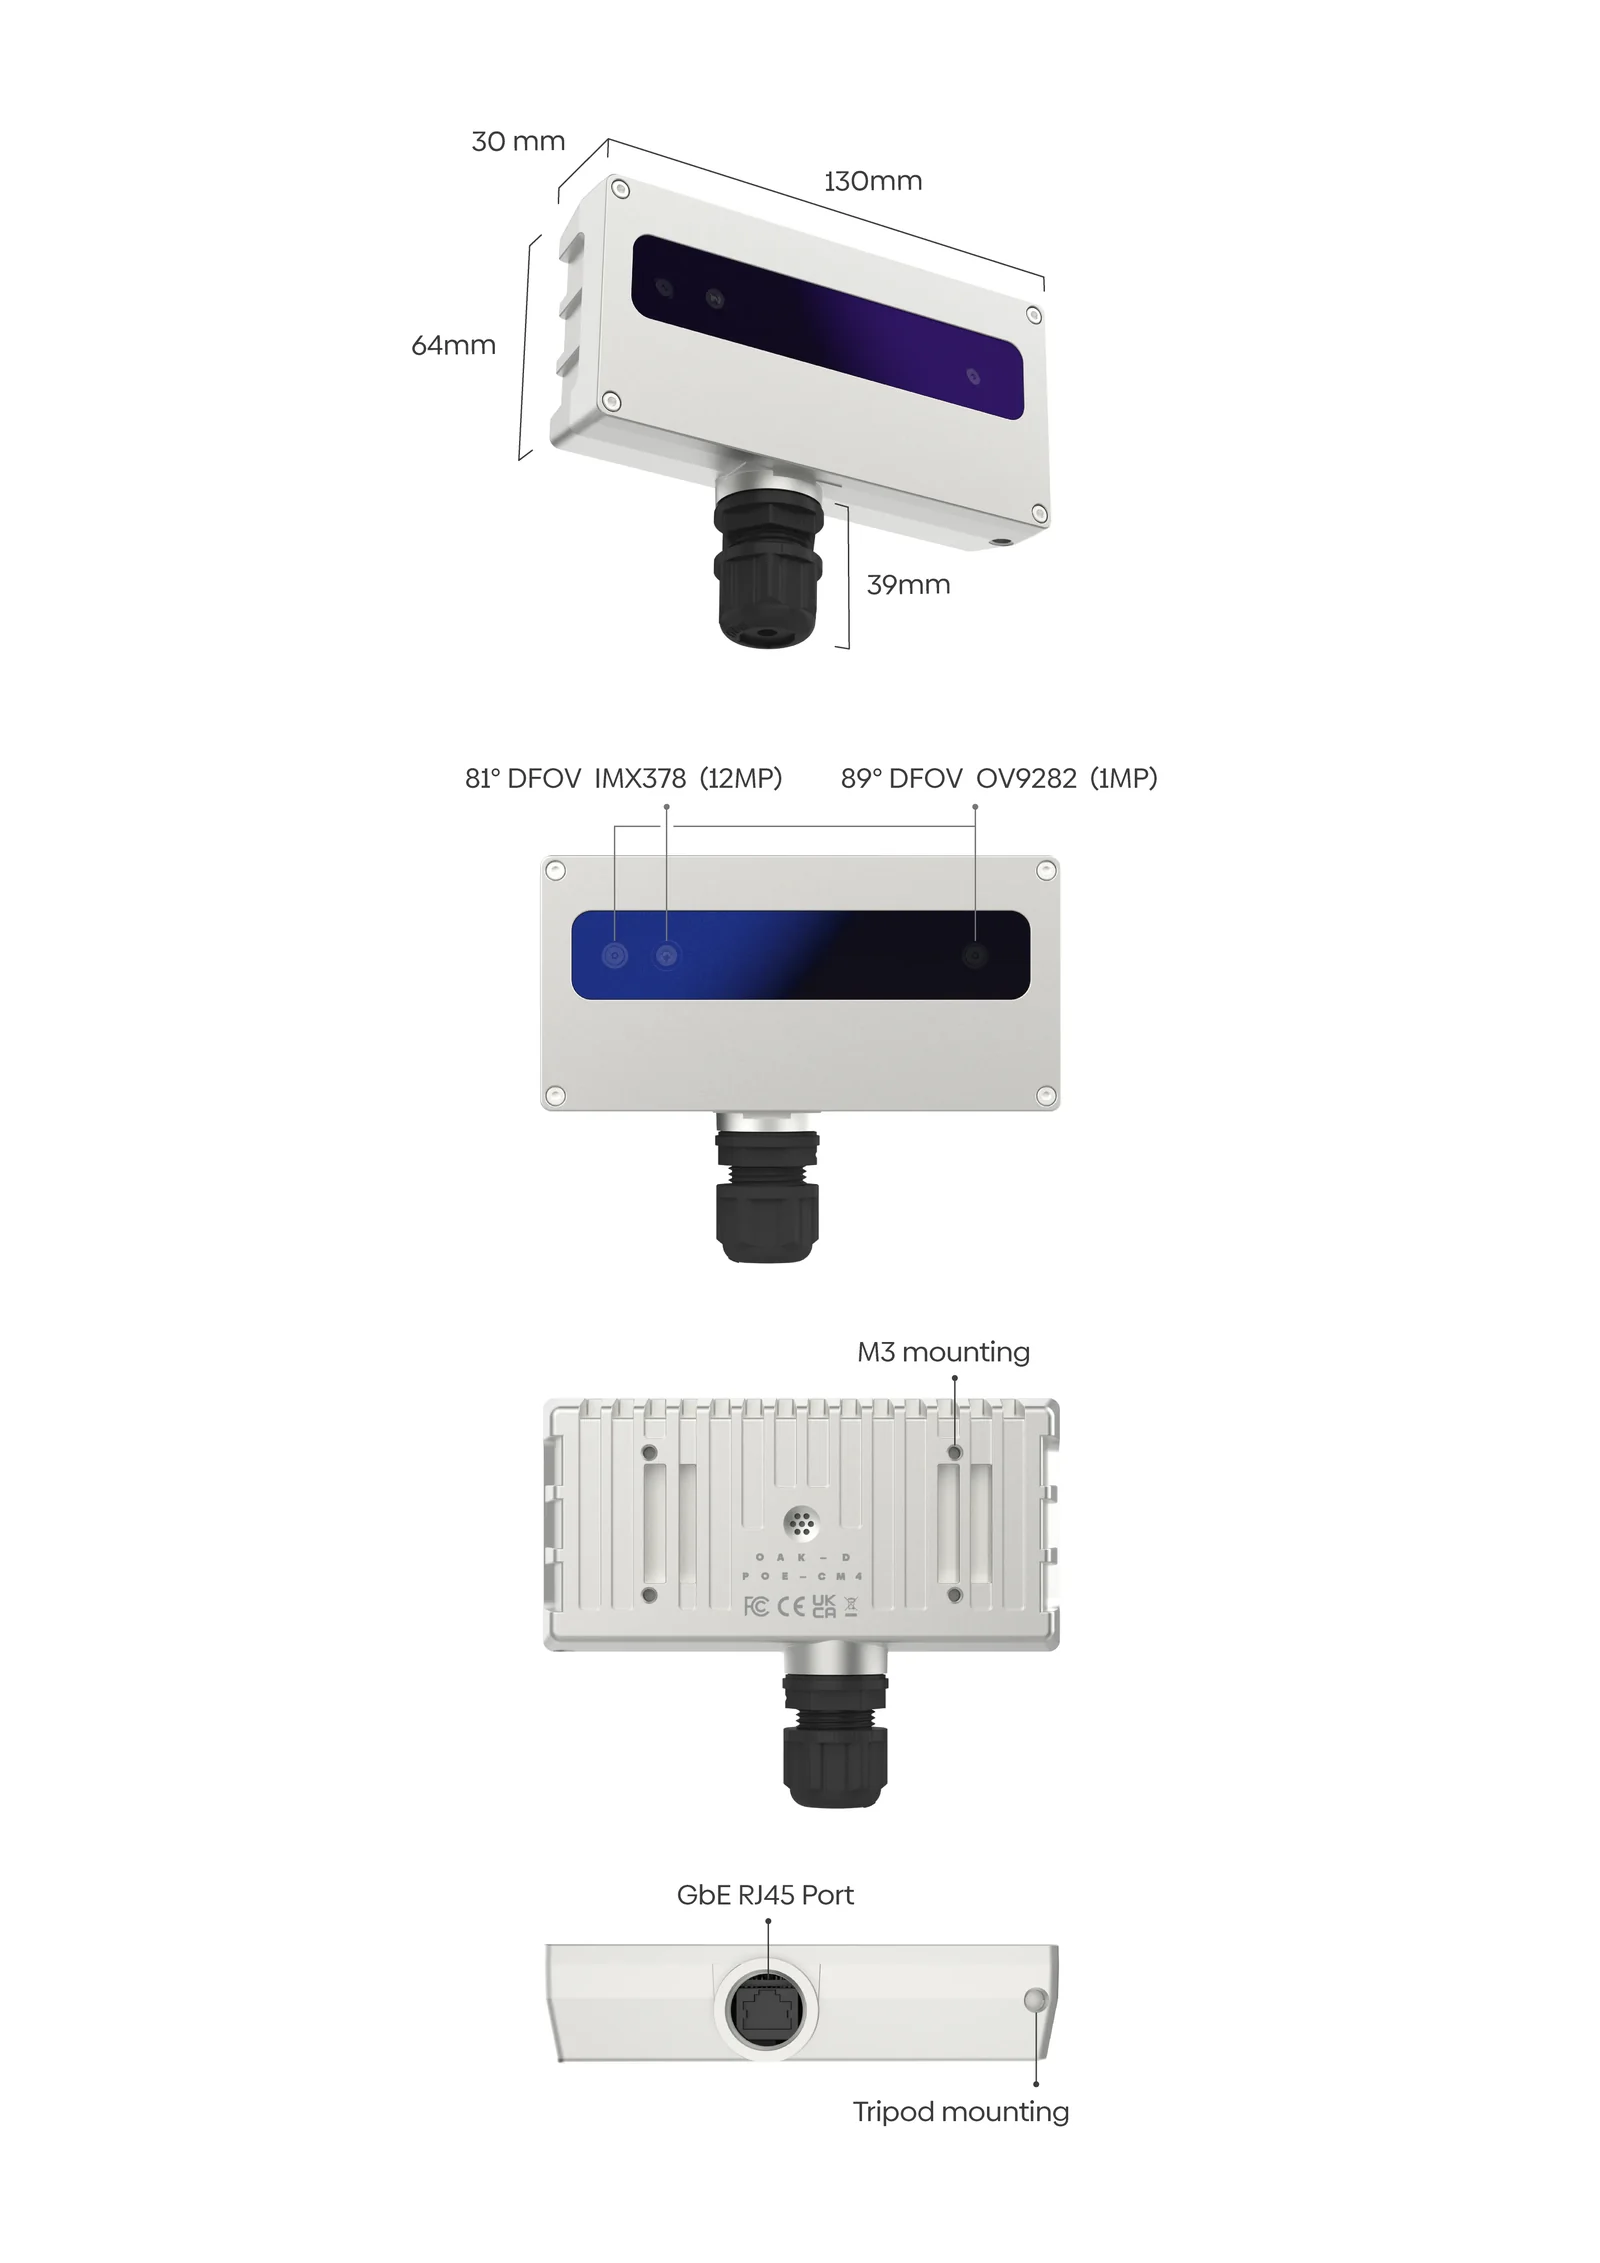
Herstellergrafik: Ansicht mit den Maßen 130 × 64 × 30 mm (die Kabelverschraubung steht 39 mm vor), Front mit Farbkamera IMX378 neben der linken Stereokamera und Stereopaar OV9282, Rückseite mit M3-Befestigungsbohrungen, Unterseite mit RJ45-Buchse (Gigabit-Ethernet und PoE) und Stativgewinde. An der Farbkamera nennt die Grafik 81° diagonal, die Herstellertabelle 78° (Kameratabelle weiter unten).
Funktionen
Rechner im Gehäuse: Raspberry Pi CM4
Host mit Raspberry Pi OS und DepthAI für Python: Zugriff per SSH oder VNC und eigene Anwendungen direkt an der Kamera, ohne separaten Rechner.
KI in der Kamera: 4 TOPS
Der RVC2 berechnet Erkennung, Segmentierung und Objektverfolgung, der Raspberry Pi übernimmt Anwendungslogik und Kommunikation. Herstelleranimation: eine Person, erkannt auf der Tiefenkarte, mit X-, Y- und Z-Koordinaten aus der OAK-Kamera.
Tiefe mit 90 mm Basis
Kamerapaar OV9282 mit 1 MP und Global Shutter im Abstand von 90 mm: ideal 0,85-10 m, maximal etwa 17 m.
PoE und IP67
Ein Ethernet-Kabel an RJ45 (802.3af, 1000BASE-T) versorgt Kamera und Rechner; IP67-Gehäuse mit Kabelverschraubung, Betrieb von -20 bis 50 °C.
12-MP-Farbkamera mit Autofokus
IMX378 mit 4056 × 3040 bis 60 fps, Objektiv F1,8, scharf ab 8 cm, Sichtfeld 78° diagonal.
Anwendungen
Eigenständige Bildverarbeitungsplätze
Kamera mit eigenem Rechner in einem Gehäuse: Die Anwendung läuft vor Ort, ins Netz gehen nur Ergebnisse, etwa an die Liniensteuerung oder einen Server.
Prototypen, Forschung und Lehre
Raspberry Pi OS, Python und DepthAI vorinstalliert: Das Team arbeitet mit bekanntem Linux, ohne separaten Rechner mit USB-Kamera.
Installationen fern vom Schaltschrank
IP67 und PoE-Versorgung erlauben die Montage von Kamera und Rechner in der Halle oder im Freien, mit einem Netzwerkkabel bis 100 m (Herstellerdokumentation).
Welche OAK-D PoE passt?
OAK-D S2 PoE: Farbe 12 MP mit Autofokus oder Fixfokus, passives Stereo, IP65, M12- und M8-Anschluss, 184 g. OAK-D Pro PoE: wie S2 PoE plus IR-Punktprojektor und IR-Beleuchtung für Dunkelheit, bis 7,5 W, auch mit Farbsensor OV9782 und Global Shutter. OAK-D PoE: erste Generation, IP67, RJ45-Buchse unter Kabelverschraubung, 361 g. OAK-D CM4 PoE: mit Raspberry-Pi-Rechner CM4 im Gehäuse, 90 mm Basis, IP67.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Kamera OAK-D CM4 PoETiefenkamera mit 12-MP-Farbkamera, 1-MP-Stereokamerapaar, IMU mit 9 Achsen, Prozessor RVC2 und Rechner Raspberry Pi Compute Module 4 im IP67-Gehäuse.
- Ethernet-Kabel, 2 mVerbindet die Kamera mit PoE-Switch oder -Injektor. Injektor oder Switch ist separat erforderlich.
- KabelverschraubungDichtet die Durchführung des Ethernet-Kabels an der RJ45-Buchse ab; laut Herstellerdokumentation für 5-7 mm Kabeldurchmesser.
- ReinigungstuchFür die Frontscheibe der Kamera.
Kameras und Sensoren
Die OAK-D CM4 PoE gibt es in einer Ausführung: Farbkamera IMX378 mit Autofokus (Modul PY004) neben der linken Stereokamera und Stereokamerapaar OV9282 (Modul PY003) mit Global Shutter im Abstand von 90 mm.
| Parameter | diese Seite Farbkamera IMX378 mit Autofokus, SKU A00399 | Stereopaar Tiefenkameras |
|---|---|---|
| Sensor | IMX378 (PY004) | OV9282 (PY003) |
| Sichtfeld DFOV / HFOV / VFOV | 78° / 66° / 54° | 89,5° / 80° / 55° |
| Auflösung | bis 12 MP (4056 × 3040) | bis 1 MP (1280 × 800) |
| Fokus * | AF: ab 8 cm bis ∞ | FF: ab 19,6 cm bis ∞ |
| Max. Bildrate | bis 60 fps | bis 255 fps |
| Spektralbereich | sichtbares Licht | sichtbares Licht |
| Filter | IR-Sperrfilter 650 nm | IR-Sperrfilter 650 nm |
| Verschluss | Rolling Shutter | Global Shutter |
| Sensorgröße | 1/2,3" | 1/4" |
| Blende | F1,8 ± 5 % | F2,0 ± 5 % |
| Effektive Brennweite | 4,81 mm | 2,35 mm |
| Pixelgröße | 1,55 µm | 3 µm |
* Laut Hersteller gelten gewisse Einschränkungen; Details auf Anfrage.
Technische Details
Raspberry Pi CM4: Rechner in der Kamera
Laut Hersteller verhält sich die OAK-D CM4 PoE wie ein Raspberry Pi 4 mit PoE-Aufsatz und per USB angeschlossener OAK-D, nur dass die USB3-Verbindung über die Platine läuft. Auf den Raspberry Pi greift man per SSH oder VNC zu und startet dort Skripte, die die Kamera nutzen; Anwendungen tauschen Daten im Netz etwa per TCP, UDP, HTTP oder MQTT aus.
- Modul (Produktseite)
- CM4004032: 4 GB RAM, 32 GB eMMC, ohne WLAN
- System
- Raspberry Pi OS mit DepthAI-Schnittstelle für Python, vorinstalliert
- Verbindung zum OAK
- USB3 auf der Platine zum OAK-SoM-Pro mit RVC2
- Zugriff
- SSH oder VNC; im Herstellerimage Hostname luxonis.local, das Standardpasswort ist zu ändern
- Systemimage
- OAK_CM4_POE (Raspberry Pi OS mit DepthAI), laut Herstellerdokumentation zum Download
- Speicher - Hinweis
- die Herstellerdokumentation beschreibt auch Chargen mit CM4 Lite (ohne eMMC, Start von microSD) und kündigt nach Mai 2026 gefertigte Geräte ohne eMMC an; die Ausstattung bestätigen wir vor der Bestellung
PoE-Versorgung und Netzwerk
Die Kamera braucht einen PoE-Switch oder -Injektor nach IEEE 802.3af; der Injektor ist nicht im Lieferumfang (der Hersteller bietet einen 802.3af-Injektor mit 15 W für alle OAK-PoE-Kameras an). Die Kabelverschraubung muss auf einem Kabel mit passendem Durchmesser festgezogen sein: Ein dickeres passt nicht, ein dünneres wird nicht abgedichtet, davon hängt die Schutzart ab.
- Versorgungsstandard
- PoE IEEE 802.3af, Klasse 3
- Netzwerk
- 1000BASE-T, 1 Gbit/s
- Anschluss an der Kamera
- RJ45-Buchse unter der Kabelverschraubung
- Kabel im Lieferumfang
- Ethernet, 2 m
- Kabeldurchmesser in der Verschraubung
- 5-7 mm (Herstellerdokumentation)
- Leitungslänge
- bis 100 m, Kabel Cat5e oder besser (Herstellerdokumentation)
Inbetriebnahme von PoE-Kameras - Herstellerdokumentation (EN)
Prozessor RVC2 in der Kamera
- 4 TOPS Rechenleistung, davon 1,4 TOPS für neuronale Netze
- jedes KI-Modell, auch mit eigener Architektur, nach Konvertierung in das RVC2-Format
- Videokodierung H.264, H.265 und MJPEG: 4K bei 30 fps, 1080p bei 60 fps
- Bildverarbeitung: Entzerrung, Skalierung und Zuschnitt (ImageManip), Kantenerkennung, Merkmalsverfolgung, eigene CV-Funktionen
- Stereotiefe mit Filterung und Nachbearbeitung, auf das RGB-Bild ausgerichtet, umfangreich konfigurierbar
- Objektverfolgung in 2D und 3D (ObjectTracker)
- eigene Logik direkt in der Kamera (Script-Knoten)
Stereotiefe in Zahlen
Die Basis von 90 mm, breiter als die 75 mm der übrigen OAK-D-Kameras, verschiebt den Messbereich weiter von der Kamera weg. Erweiterte Disparität ist ein Modus des StereoDepth-Knotens in DepthAI.
- Stereo-Basis
- 90 mm (Abstand linke und rechte Kamera)
- Stereokameras
- 2 × OV9282, 1280 × 800, Global Shutter, 89,5° diagonal
- Idealer Bereich
- 0,85-10 m
- Maximale Reichweite (MaxZ)
- ca. 17 m, Streuung ca. 10 %
- Mindestabstand (MinZ)
- ca. 80 cm (800P); ca. 40 cm (400P oder 800P, erweiterte Disparität); ca. 20 cm (400P, erweiterte Disparität)
Stereo-Basis und Tiefenbereich - Herstellerdokumentation (EN)
Leistungsaufnahme
Den Großteil der Energie nimmt der RVC2 auf. Eine niedrigere Bildrate in der gesamten Pipeline entlastet die Subsysteme und senkt die Leistungsaufnahme. Eine geringere CPU-Last des Raspberry Pi senkt die Aufnahme ebenfalls.
- Grundlast und Kamerastreams
- 2,5-3 W
- KI-Subsystem
- bis 1 W
- Stereotiefe
- bis 0,5 W
- Videoencoder
- bis 0,5 W
- Raspberry Pi CM4
- 0,5-10 W je nach CPU-Last
- Gesamt, alle Funktionen auf 100 %
- bis ca. 15 W
Betriebsbedingungen
- Umgebungstemperatur -20 bis 50 °C bei voller Prozessorlast
- IP67 mit festgezogener Kabelverschraubung
- der RVC2 arbeitet dauerhaft bis 105 °C; darüber schaltet die Bibliothek DepthAI das Gerät zum Schutz des Chips ab (Herstellerdokumentation)
- US-Exportklassifizierung: EAR99
Gehäuse und Montage
- Befestigung
- M3-Bohrungen und Stativgewinde (Herstellergrafik)
- Anschluss
- RJ45 unter der Kabelverschraubung an der Unterseite
- Abmessungen
- 130 × 64 × 30 mm
- Kabelverschraubung
- steht 39 mm vor (Herstellerzeichnung)
- Gewicht
- 318 g
IMU und Software
Die IMU BNO086 misst Bewegung in 9 Achsen; die Daten liest der IMU-Knoten in DepthAI, etwa für Odometrie und Bildstabilisierung. Python-Skripte laufen auf dem Raspberry Pi, der das OAK-Modul wie eine USB-Kamera anspricht; der Hersteller stellt außerdem einen ROS-Treiber (depthai-ros) bereit.
Zubehör des Herstellers für diese Kamera
Laut den Zubehörseiten von Luxonis; jedes Zubehörteil hat bei uns eine eigene Seite.
- PoE-Injektor 802.3af mit 15 W - laut Hersteller für alle OAK-PoE-Kameras
- Stativ mit 1/4"-Gewinde - laut Hersteller passend für alle OAK-Kameras
Spezifikation
| Typ | Stereo-Tiefenkamera mit RGB-Kamera, IMU, KI-Prozessor und eingebautem Rechner Raspberry Pi Compute Module 4, Versorgung und Anbindung über Ethernet (PoE), IP67-Gehäuse; Plattform RVC2 |
| Computer | Raspberry Pi Compute Module 4 als Host im Gehäuse; laut Produktseite CM4004032 (4 GB RAM, 32 GB eMMC, ohne WLAN); Verbindung zum OAK-SoM-Pro über USB3 auf der Platine; Zugriff per SSH oder VNC |
| Betriebssystem | Raspberry Pi OS mit DepthAI-Schnittstelle für Python, vorinstalliert (Produktseite); Image OAK_CM4_POE beim Hersteller zum Download |
| Tiefentechnologie | passives Stereo, Berechnung in der Kamera; Filterung, Nachbearbeitung, Ausrichtung der Tiefe auf RGB |
| Tiefen-Bildsensoren | 2 × OV9282 (PY003), Global Shutter, 1280 × 800, bis 255 fps (Hersteller), Sichtfeld 89,5° / 80° / 55° (DFOV / HFOV / VFOV), scharf ab 19,6 cm, 1/4", F2,0, f = 2,35 mm, Pixel 3 µm, IR-Sperrfilter 650 nm |
| KI-Leistung | Prozessor Luxonis RVC2: 4 TOPS, davon 1,4 TOPS für neuronale Netze; jedes Modell nach Konvertierung |
| Stereo-Basis | 90 mm |
| Messbereich | ideal 0,85-10 m; maximal ca. 17 m mit ca. 10 % Streuung (Hersteller) |
| Mindestabstand | ca. 80 cm (800P); ca. 40 cm (400P oder 800P, erweiterte Disparität); ca. 20 cm (400P, erweiterte Disparität) |
| Video-Encoding | H.264, H.265, MJPEG; 4K bei 30 fps, 1080p bei 60 fps |
| Software | DepthAI (C++ und Python): ImageManip (Entzerrung, Skalierung, Zuschnitt), Kantenerkennung, Merkmalsverfolgung, ObjectTracker 2D und 3D, eigene Logik in der Kamera (Script-Knoten); ROS-Treiber des Herstellers (depthai-ros) |
| Netzwerkschnittstelle | Gigabit-Ethernet 1000BASE-T (1 Gbit/s), RJ45-Buchse unter der Kabelverschraubung; die Netzwerkverbindung übernimmt der Raspberry Pi |
| Versorgung | PoE IEEE 802.3af, Klasse 3, über RJ45; PoE-Switch oder -Injektor erforderlich (nicht im Lieferumfang) |
| Leistungsaufnahme | bis ca. 15 W (Grundlast und Kamerastreams 2,5-3 W, KI bis 1 W, Tiefe bis 0,5 W, Kodierung bis 0,5 W, Raspberry Pi CM4 0,5-10 W je nach CPU-Last) |
| Schutzart | IP67 (mit festgezogener Kabelverschraubung) |
| IMU | BNO086, 9 Achsen |
| Montage | M3-Bohrungen und Stativgewinde (Herstellergrafik) |
| Abmessungen | 130 × 64 × 30 mm; die Kabelverschraubung steht zusätzlich 39 mm vor (Herstellerzeichnung) |
| Gewicht | 318 g |
| Betriebstemperatur | -20 bis 50 °C (Umgebung, volle Prozessorlast) |
| Lieferumfang | Kamera OAK-D CM4 PoE, Ethernet-Kabel 2 m, Kabelverschraubung, Reinigungstuch; PoE-Injektor oder -Switch separat |
| Kompatibles Zubehör | laut Hersteller: PoE-Injektor 802.3af 15 W (alle OAK-PoE-Kameras), Stativ 1/4" (alle OAK-Kameras) |
| Hinweis | die Speicherausstattung bestätigen wir vor der Bestellung: Die Herstellerdokumentation beschreibt auch Chargen mit CM4 Lite (ohne eMMC, Start von microSD) und kündigt nach Mai 2026 gefertigte Geräte ohne eMMC an |
| US-Exportklassifizierung | EAR99 |
| RGB-Sensor | IMX378 (PY004) mit Autofokus: 12 MP (4056 × 3040) bis 60 fps, scharf ab 8 cm, Rolling Shutter, Sichtfeld 78° / 66° / 54°, 1/2,3", F1,8, f = 4,81 mm, Pixel 1,55 µm, IR-Sperrfilter 650 nm |
| Modellvarianten | SKU A00399 (eine Variante) |
Downloads
- OAK-D CM4 PoE - Datenblatt (EN, PDF)PDF des Herstellers
Spezifikation, Maßzeichnungen und Anschlüsse.
- OAK-D CM4 PoE - HerstellerdokumentationSeite des Herstellers
Spezifikation, Leistungsaufnahme und Hardware-Update (eMMC).
- OAK-D CM4 PoE - 3D-Modelle (GitHub des Herstellers)Dateien des Herstellers
Dateien für Halterungen und Gehäuse.
- Platinenprojekt in Altium (GitHub des Herstellers)Dateien des Herstellers
PCB-Quelldateien für eigene Anpassungen.
- Bestückungszeichnung der Platine (GitHub des Herstellers)Dateien des Herstellers
Lage der Bauteile auf der Platine.
- Bestückungsdaten der Platine (GitHub des Herstellers)Dateien des Herstellers
Daten für die Bestückung der Platine.
- Fertigungszeichnung der Platine (GitHub des Herstellers)Dateien des Herstellers
Maße und Aufbau der Leiterplatte.
- Fertigungsdaten der Platine (GitHub des Herstellers)Dateien des Herstellers
Daten für die Leiterplattenfertigung.
- Raspberry Pi mit OAK-Kamera - HerstellerdokumentationSeite des Herstellers
Systemimage OAK_CM4_POE, SSH-Anmeldung, eMMC-Speicher und microSD-Karte.
- Inbetriebnahme von PoE-Kameras - Leitfaden des HerstellersSeite des Herstellers
Versorgung, erste Verbindung, IP-Adressen und Fehlersuche.
- DepthAI - SoftwaredokumentationSeite des Herstellers
Bibliothek des Herstellers für C++ und Python: Tiefe, neuronale Netze, Beispiele.
- depthai-ros - ROS-Treiber (GitHub des Herstellers)Quellcode des Herstellers
ROS-Knoten für OAK-Kameras.
Versand
Wir bestellen die Kamera nach Auftragsbestätigung beim Hersteller. Der Hersteller nennt eine Lieferzeit in der EU von 2-5 Werktagen ab Versand; den Termin bestätigen wir in der Proforma. Die Kamera wiegt 318 g.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.