
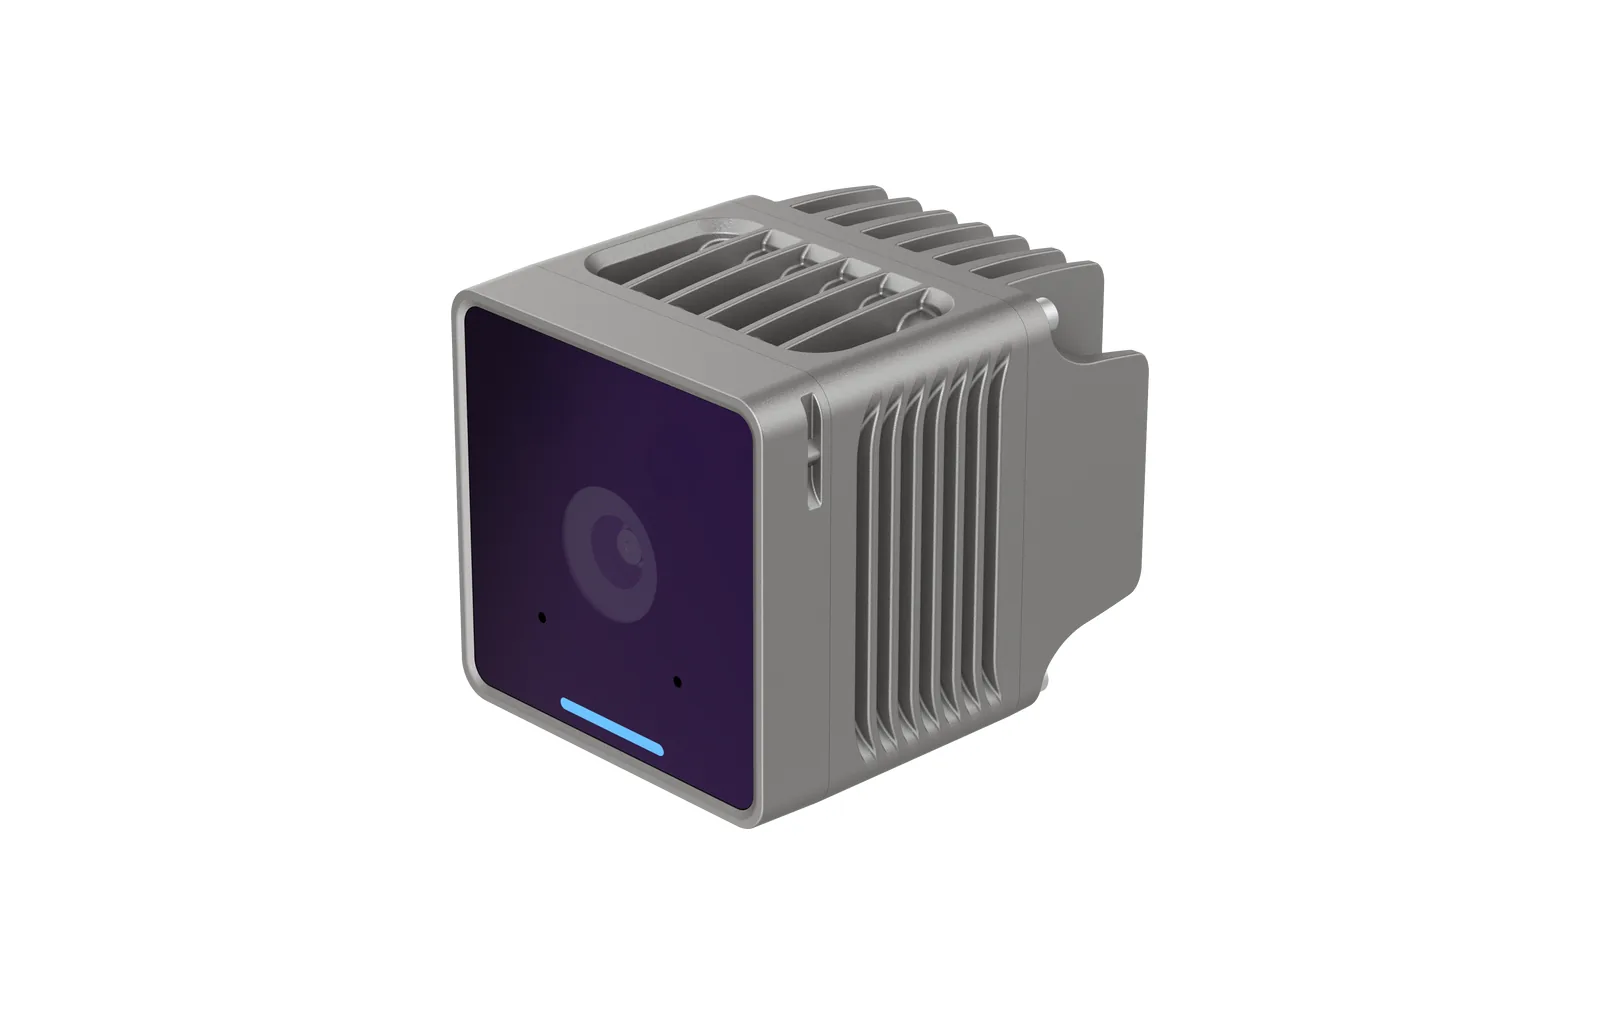
Die Luxonis OAK 4 S - Wide ist eine kompakte KI-Kamera der Serie OAK 4 mit eigenem RVC4-Prozessor, Luxonis OS und einem 48-MP-Farbsensor, aber ohne Stereopaar. Das Weitwinkelobjektiv erfasst 120° diagonal bei Fixfokus ab 85 cm und deckt so von einem Standort aus einen großen Teil eines Raums oder Arbeitsplatzes ab. KI-Leistung 52 TOPS, Gehäuse IP67.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt. Gewicht mit Verpackung: ca. 0,7 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung.
Weitere Varianten dieses Modells
- Luxonis OAK 4 S - Auto Focus - Autofokus, Sichtfeld 82,4°
- Luxonis OAK 4 S - Fixed Focus - Fixfokus ab 50 cm, Sichtfeld 78°, für Vibrationen
- 120°
- Sichtfeld
- 48 MP
- RGB-Kamera
- 325 g
- Gewicht
Produktbeschreibung
Die Luxonis OAK 4 S in der Wide-Version (SKU OAK-4-S-W): Die Kamera IMX586 mit 48 MP (Modul PY262), Objektiv F2,8 und 2,75 mm Brennweite hat ein Sichtfeld von 120° / 95° / 72° und erfasst von einem Ort einen großen Teil des Raums oder Arbeitsplatzes. Der Fokus ist fest, ab 85 cm bis unendlich.
Die OAK 4 S ist die kompakte Kamera der OAK-4-Familie: Im Aluminiumwürfel mit 58 mm Kantenlänge stecken der RVC4-Rechner (sechs ARM-Kerne, 8 GB RAM, 128 GB, Luxonis OS) und eine Farbkamera IMX586 mit 48 MP, ohne Stereopaar. Der Hersteller sieht sie für schnelle Inferenz am Netzwerkrand vor: 52 TOPS für neuronale Netze und HFR-Modus bis 480 fps bei 1280 × 720, mit Erkennung auf jedem Bild. Strom und Daten laufen über ein Kabel, PoE+ mit Ethernet 2,5 Gbit/s über den M12-Anschluss oder USB-C; das Gehäuse erreicht IP67, die Kamera wiegt 325 g.
Die Kamera ist ein eigenständiger Rechner: Der RVC4 mit dem Chip Qualcomm QCS8550 hat sechs ARM-Kerne, 8 GB RAM und 128 GB Speicher, läuft unter Luxonis OS (Linux 5.15) und rechnet neuronale Netze mit 48 TOPS in INT8 (DSP) und 4 TOPS in FP16 (GPU). Anwendungen in Containern (OAK Apps) laufen auf der Kamera ohne Host-Rechner; man installiert sie mit oakctl oder aus der Ferne über Luxonis Hub, der Logs sammelt und OTA-Updates verteilt. In den Benchmarks des Herstellers erreicht YoloV6n (512 × 288) in der Spitze 2340 fps und ResNet-50 934 fps; der RVC4 unterstützt nur DepthAI v3.
Der Sensor IMX586 (1/2", Pixel 0,8 µm, Rolling Shutter) liefert 48 MP (8000 × 6000) bei 18,9 fps, 4000 × 3000 bei 60 fps und im HFR-Modus 1920 × 1080 bei 240 fps sowie 1280 × 720 bei 480 fps mit Inferenz auf jedem Bild; außerdem bietet er HDR auf dem Chip. Der Hersteller bietet drei Varianten an: mit Autofokus (Sichtfeld 82,4°), mit Fixfokus ab 50 cm (78°) und Wide (120°, scharf ab 85 cm). Die OAK 4 S hat kein Stereopaar und misst daher keine Tiefe; für Entfernungsmessung gibt es OAK 4 D und OAK 4 D Pro.
Das Gehäuse aus Aluminium und Gorilla Glass misst 58,2 × 58,2 × 71,2 mm, wiegt 325 g und erreicht IP67 nach IEC 60529 (Untertauchen in 1 m für 30 Minuten ohne Wassereintritt). Der Betriebsbereich liegt laut Prüftabelle der OAK 4 S bei -20 bis 45 °C; geprüft wurde die Kamera auch auf Vibration, Schock und Thermoschock nach ISO 19014-3. Versorgt wird sie über PoE+ (IEEE 802.3at) oder USB-C mit Power Delivery (25 W volle Leistung, 15 W reduziert), die Leistungsaufnahme beträgt 1,5-25 W. Der M8-Anschluss führt USB 2.0, FSYNC/STROBE, UART oder I2C, zwei GPIO und 5 V bis 5 W heraus, die IMU hat 9 Achsen, für die Montage gibt es ein 1/4"-Gewinde und M4-Bohrungen hinten und unten.
Aufbau und Komponenten
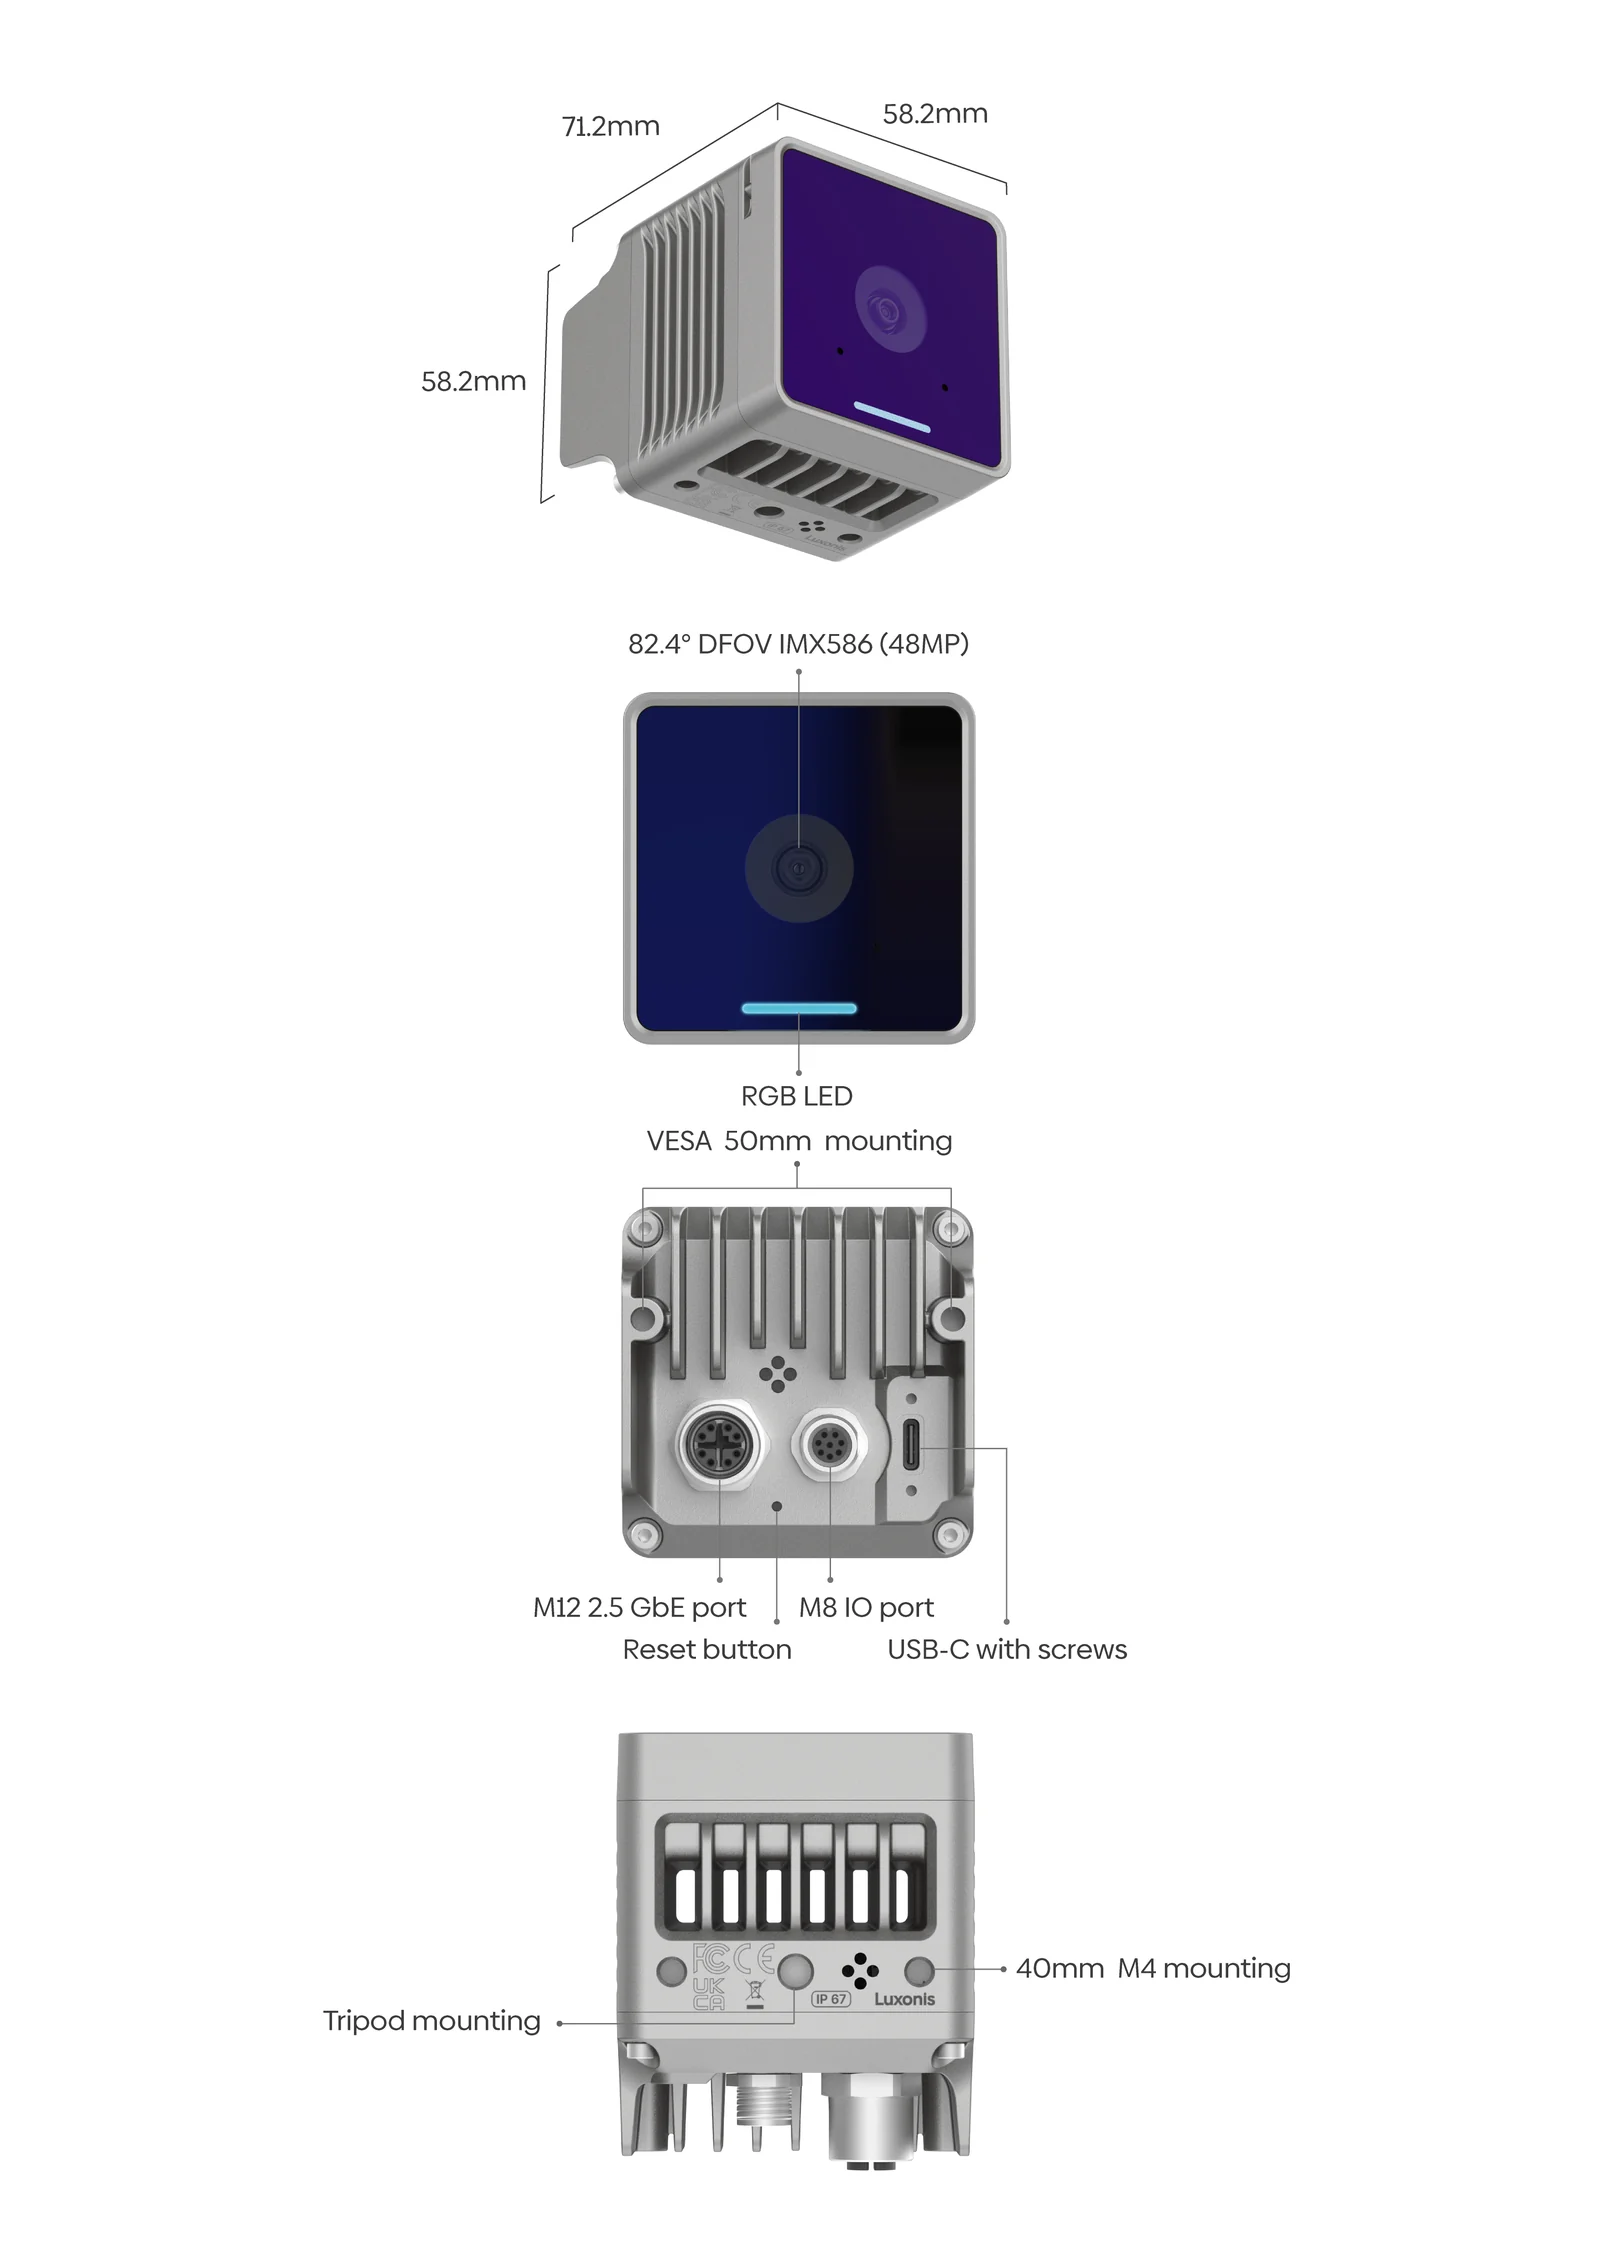
Herstellergrafik mit Abmessungen 71,2 × 58,2 × 58,2 mm: Front mit Kamera IMX586 und RGB-LED; Rückseite mit M12- (2,5 Gbit/s) und M8-Anschluss, USB-C mit Schrauben, Reset-Taste und Bohrungen, bezeichnet als VESA 50 mm; Unterseite mit Stativgewinde und M4-Bohrungen im Abstand von 40 mm. Die Grafik nennt 82,4° diagonal; laut Herstellertabelle hat diese Variante 120° (Kameratabelle unten).
Funktionen
Rechner in der Kamera: RVC4
Sechs ARM-Kerne, 8 GB RAM, 128 GB und Luxonis OS: Anwendungen in Containern laufen auf der Kamera selbst, ohne Host-Rechner.
KI in der Kamera: 52 TOPS
DSP 48 TOPS (INT8) und GPU 4 TOPS (FP16); im HFR-Modus Erkennung auf jedem Bild bis 480 fps (1280 × 720).
Kleines IP67-Gehäuse
Würfel mit 58,2 × 58,2 × 71,2 mm, 325 g, Aluminium und Gorilla Glass; Betrieb bei -20 bis 45 °C.
PoE+ 2,5 Gbit/s oder USB-C
Strom und Daten über ein Kabel per M12 oder USB-C; M8-Anschluss für Synchronisation, UART, I2C und Zubehör.
48-MP-Kamera mit 120° Sichtfeld
IMX586 mit 8000 × 6000, Sichtfeld 120° / 95° / 72°, scharf ab 85 cm: weite Sicht von einem Montagepunkt.
Anwendungen
Raum um den Arbeitsplatz
Das 120°-Sichtfeld erfasst den ganzen Arbeitsplatz oder Durchgang: Erkennung von Personen und Objekten in der Arbeitszone mit einer Kamera.
Schnelle Prüfung an der Linie
HFR-Modus (240 fps in 1080p, 480 fps in 720p) mit Inferenz auf jedem Bild: schnell bewegte Teile, Sortierung und Sichtprüfung ohne Industrie-PC.
Labore und F&E-Projekte
Linux, Anwendungen in Containern und DepthAI v3 in einer Kamera: vom Prototyp eines neuronalen Netzes bis zum Einsatz auf vielen Kameras über Luxonis Hub.
Überwachung und Zählung von Objekten
48-MP-Bild und KI in der Kamera: ins Netz gehen Ergebnisse statt Video, PTP synchronisiert die Zeit mehrerer Kameras in einer Anlage.
Welche OAK 4 passt?
OAK 4 S: eine 48-MP-Kamera ohne Stereo, 58-mm-Würfel, 325 g. OAK 4 D: Stereo mit 75 mm Basis, Tiefe 0,7-12 m, 674 g. OAK 4 D Pro: wie OAK 4 D plus IR-Punktprojektor und IR-Beleuchtung für glatte Flächen und Dunkelheit. OAK 4 CS: CS-Objektive, Sensor mit 48 MP oder 5 MP mit Global Shutter, Prototypversion. Alle mit RVC4, 52 TOPS, PoE+ und USB-C.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Kamera OAK 4 SFarbkamera IMX586 mit 48 MP, IMU mit 9 Achsen und RVC4-Rechner mit Luxonis OS im IP67-Gehäuse mit 58 mm Kantenlänge.
- Kabel M12 / RJ45, 2 mVerbindet den M12-Anschluss der Kamera mit einem PoE+-Switch oder -Injektor: Strom und Ethernet 2,5 Gbit/s über eine Leitung.
- Verschlusskappe für M8Laut Hersteller beiliegend; verschließt den ungenutzten M8-Anschluss und hält das Gehäuse dicht.
Kameras und Sensoren
Die OAK 4 S hat eine Farbkamera IMX586 mit 48 MP in drei Varianten: mit Autofokus (Sichtfeld 82,4°), mit Fixfokus ab 50 cm (78°) und Wide (120°, scharf ab 85 cm). Ein Stereopaar fehlt, die Kamera misst also keine Tiefe; für Entfernungsmessung gibt es OAK 4 D und OAK 4 D Pro.
| Parameter | Autofokus Farbkamera, SKU OAK-4-S-AF | Fixfokus Farbkamera, SKU OAK-4-S-FF | diese Seite Wide Farbkamera, SKU OAK-4-S-W |
|---|---|---|---|
| Sensor | IMX586 (PY237) | IMX586 (PY261) | IMX586 (PY262) |
| Sichtfeld DFOV / HFOV / VFOV | 82,4° / 67,3° / 53° | 78° / 66° / 52° | 120° / 95° / 72° |
| Auflösung | bis 48 MP (8000 × 6000) | bis 48 MP (8000 × 6000) | bis 48 MP (8000 × 6000) |
| Fokus * | AF (Bereich nicht angegeben) | FF: ab 50 cm bis ∞ | FF: ab 85 cm bis ∞ |
| Max. Bildrate ** | bis 480 fps | bis 480 fps | bis 480 fps |
| Bildrate bei voller Auflösung | 18,9 fps | 18,9 fps | 18,9 fps |
| Spektralbereich | sichtbares Licht | sichtbares Licht | sichtbares Licht |
| Filter | IR-Sperrfilter 650 nm | IR-Sperrfilter 650 nm | IR-Sperrfilter 650 nm |
| Verschluss | Rolling Shutter | Rolling Shutter | Rolling Shutter |
| Sensorgröße | 1/2" | 1/2" | 1/2" |
| Blende | F1,79 ± 5 % | F1,79 ± 5 % | F2,8 ± 5 % |
| Effektive Brennweite | 4,74 mm | 4,74 mm | 2,75 mm |
| Pixelgröße | 0,8 µm | 0,8 µm | 0,8 µm |
* Laut Hersteller gelten gewisse Einschränkungen; Details auf Anfrage. ** 480 fps bei 1280 × 720 und 240 fps bei 1920 × 1080 (HFR-Modus in DepthAI 3.4.0, laut Hersteller Vorabversion); 4000 × 3000 bis 60 fps.

Technische Details
Prozessor RVC4 in der Kamera
- Chip Qualcomm QCS8550: ARM-Prozessor mit 6 Kernen, 8 GB RAM, 128 GB Massenspeicher
- Luxonis OS auf Linux-Kernel 5.15; Zugang per SSH oder ADB, Anwendungen in Containern (OAK Apps) laufen auf der Kamera
- KI: DSP 48 TOPS (INT8) bzw. 12 TOPS (FP16) und GPU 4 TOPS (FP16), zusammen 52 TOPS; eigene Modelle konvertiert der ModelConverter des Herstellers
- CV-Engine: Warp 1080p bei 240 fps, optischer Fluss 1080p bei 60 fps (semi-dicht) und VGA bei 60 fps (dicht), Harris-Ecken 1080p bei 60 fps, ORB-Deskriptor- und Template-Matching
- ISP: bis zu 3 Kamerastreams gleichzeitig (z. B. 3 × 36 MP bei 30 fps), HDR, Bildstabilisierung (EIS), 3A-Automatik
- Video: Kodierung H.264 und H.265 in 4K bei 120 fps, Dekodierung 4K bei 240 fps, auch VP9 und AV1
- DepthAI: Entzerrung, Skalierung und Zuschnitt (ImageManip), Kantenerkennung, Merkmalsverfolgung, eigene CV-Funktionen (auch in Halide)
- Objektverfolgung (ObjectTracker); der RVC4 kann auch Host-Rechner für OAK-Kameras mit RVC2 (PoE) sein
KI-Leistung in Zahlen
Benchmarks des Herstellers für den RVC4 bei Spitzenleistung, in Bildern pro Sekunde. Im typischen Betrieb wird der Chip gedrosselt, damit er nicht überhitzt; Leistung und Verbrauch der KI lassen sich in mehreren Stufen einstellen. Bei maximaler Bildrate nahm die gesamte RVC4-Platine in Messungen des Herstellers 7,5 W (YoloV6n) und 8,4 W (YoloV5m) auf.
- YoloV6n, 512 × 288 (Erkennung)
- 2340 fps
- YoloV5m, 640 × 640 (Erkennung)
- 280 fps
- YoloV7-W6, 640 × 640 (Erkennung)
- 162 fps
- ResNet-50, 224 × 224 (Klassifikation)
- 934 fps
- ViT-Tiny, 224 × 224 (Klassifikation)
- 650 fps
- BiSeNetv1-MBNV2 (Segmentierung)
- 647 fps
- eWaSR, 512 × 384 (Segmentierung)
- 309 fps
48-MP-Kamera: Auflösungen und Bildraten
Modi des Sensors IMX586 am RVC4 laut Herstellerdokumentation. Im HFR-Modus (DepthAI 3.4.0, Vorabversion) verarbeitet die Kamera 1920 × 1080 bei 240 fps oder 1280 × 720 bei 480 fps samt Inferenz auf jedem Bild, z. B. YoloV6; andere Auflösungen passt ImageManip an. Der Sensor bietet außerdem HDR auf dem Chip.
- 8000 × 6000 (48 MP, volle Auflösung)
- 18,9 fps
- 4000 × 3000 (Binning 2 × 2)
- 60 fps; mit HDR 30 fps
- 2000 × 1500
- 119 fps
- 1920 × 1080
- 240 fps
- 1280 × 720
- 480 fps
- Sensor
- 1/2", Pixel 0,8 µm, Rolling Shutter, Farbe
Stromversorgung: PoE+ oder USB-C
Beim Start prüft die Kamera, ob sie PoE+ (30 W) erhält; bei 15-20 W startet sie mit reduzierter Leistung und zeigt das mit gelbem Licht der LED an. Ein USB-A-Port reicht nicht, wenn USB Strom und Daten gleichzeitig überträgt. Strom und Daten lassen sich trennen: PoE+ versorgt die Kamera und die Daten laufen über USB 3, oder USB-C versorgt und die Daten laufen über Ethernet.
- PoE+ (IEEE 802.3at, Klasse 4)
- volle Leistung; Ethernet 2,5 Gbit/s (2.5GBASE-T) über dasselbe Kabel
- PoE (IEEE 802.3af)
- reduzierte Leistung
- USB-C mit Power Delivery
- 25 W: volle Leistung; 15 W: reduziert; der Hersteller empfiehlt einen 30-W-Port und ein USB-3-Datenkabel
- Leistungsaufnahme
- 1,5-25 W
- Volllast: Spitze / Mittel
- 25 W / 10-15 W
- Leerlauf
- im Mittel 1,6 W
- Systemstart
- Spitze 12 W, im Mittel 2,3 W für ca. 15 s
Anschlüsse M12, M8 und USB-C
- M12 (Ethernet)
- 8-polig, X-kodiert, Buchse; PoE+ und 2,5 Gbit/s; Kabel M12 / RJ45 2 m im Lieferumfang
- M8 (AUX)
- 8-polig, A-kodiert, Buchse; Verschlusskappe beiliegend, wenn der Anschluss ungenutzt bleibt
- M8: USB-2.0-Host
- für M8-Zubehör (z. B. WLAN-Adapter); die USB-Daten laufen dann über M8, USB-C kann weiter versorgen
- M8: Synchronisation
- FSYNC (Standard) oder STROBE, 5-V-Logik
- M8: UART, I2C, GPIO
- UART 9600-115200 Bit/s oder I2C oder 2 × GPIO (gemeinsame Pins), 5-V-Logik
- M8: Versorgung von Zubehör
- 5 V, max. 5 W
- USB-C
- USB 3.2, Stecker mit zwei Schrauben gesichert; Strom und Daten
Betriebsbedingungen und Prüfungen des Herstellers
- Umgebungstemperatur -20 bis 45 °C (Prüftabelle der OAK 4 S des Herstellers); Lagerung -20 bis 80 °C
- IP67 nach IEC 60529: Untertauchen in 1 m für 30 Minuten (Geräte ausgeschaltet) ohne Wassereintritt und mit voller Funktion danach
- Vibration nach ISO 19014-3:2018 (5.6) mit Temperaturzyklus IEC 60068-2-14: 10-2000 Hz, 8 Stunden je Achse X, Y, Z, -20 bis 50 °C, Feuchte 93 %
- mechanischer Schock nach ISO 19014-3:2018 (5.7): Halbsinus 30 g, 18 ms, je 3 Stöße in beide Richtungen jeder Achse (insgesamt 18)
- Thermoschock nach ISO 19014-3:2018 (5.9): -20 bis 50 °C, Übergang 30 s, 15 Zyklen
- Salznebel und chemische Beständigkeit: ISO 9227 (NSS), SAE J1455, ISO 4628
- ESD nach EN 55035: ±4 kV Kontakt, ±8 kV Luft (bestanden, Bericht in Vorbereitung)
- EMV: EN 55032, EN 55035, 47 CFR Part 15 B - Klasse A (Industrie und Gewerbe) bestanden, Klasse B (Wohnbereich) in Arbeit; Sicherheit EN 62368-1 und IEC 62368-1 bestanden
- Falltest (IEC 60068-2-31) und Verpackungs-Falltest (ASTM D7386-16) bestanden, Berichte in Vorbereitung; RoHS in Arbeit
- US-Exportklassifizierung: EAR99
Gehäuse und Montage
- Material
- Industrie-Aluminium, Frontscheibe aus Gorilla Glass
- Befestigung
- Stativgewinde 1/4"; M4-Bohrungen: hinten im Abstand von 50 mm (Herstellergrafik: VESA 50 mm), unten im Abstand von 40 mm
- Anschlüsse
- hinten: M12-Ethernet mit PoE+, M8-AUX, USB-C mit Schrauben, Reset-Taste
- Abmessungen
- 58,2 × 58,2 × 71,2 mm (Beschreibung: 58 × 58 × 71 mm)
- Gewicht
- 325 g
IMU, Status-LED und Reset
Die IMU hat 9 Achsen: Baustein ICM-42688-P (6 Achsen) und ein separates Magnetometer AK09919C (3 Achsen), auslesbar in DepthAI. Die RGB-LED vorn zeigt den Zustand: blinkt blau, wenn die Kamera auf die Einrichtung wartet, gelb während Einrichtung oder System-Update, rot bei Fehler oder unpassender Versorgung, leuchtet blau nach dem Start und grün, wenn die Pipeline läuft; eine eigene Farbe lässt sich ebenfalls setzen. 10 s Druck auf die Reset-Taste stellt den Werkszustand wieder her.
Software und Einsatz
Laut Herstellerdokumentation für OAK-4-Kameras (RVC4).
- DepthAI v3 (C++ und Python); der RVC4 läuft nur mit DepthAI v3, Projekte mit DepthAI v2 müssen portiert werden
- OAK Viewer: Stream-Vorschau und Konfiguration (Windows 10/11, macOS 12+, Ubuntu 22.04 und 24.04)
- oakctl: Kameras finden, konfigurieren, Luxonis OS aktualisieren, Anwendungen installieren
- Anwendungen als OAK Apps in Containern: allein auf der Kamera (Standalone) oder zusammen mit einem Host-Rechner
- Luxonis Hub: Fernverteilung von Anwendungen, Logs, Streams, OTA-Updates und Verwaltung vieler Kameras; lokaler Betrieb und offline ebenfalls möglich
- ROS 2: Treiber depthai-ros v3 für Humble, Jazzy und Kilted; ROS-2-Anwendungen können direkt auf der Kamera laufen
- Netzwerk: DHCP oder feste IP-Adresse, SSH; WLAN über den M8-Adapter des Herstellers oder einen USB-Stick mit Chip rtl881cu oder mt7601u
- Synchronisation mehrerer Kameras: PTP über Ethernet (Luxonis OS 1.35.0 oder neuer) oder FSYNC-Signal über M8
- Konvertierung eigener Modelle für RVC4: ModelConverter des Herstellers
Spezifikation
| Typ | KI-Kamera mit einer 48-MP-Farbkamera, IMU mit 9 Achsen und eingebautem Rechner (Plattform RVC4, Luxonis OS); ohne Stereotiefe |
| KI-Leistung | 52 TOPS: DSP 48 TOPS (INT8) bzw. 12 TOPS (FP16) und GPU 4 TOPS (FP16) |
| CPU | 6 ARM-Kerne, Qualcomm QCS8550 (8er-Serie) |
| Arbeitsspeicher | 8 GB |
| Massenspeicher | 128 GB |
| Betriebssystem | Luxonis OS (Linux, Kernel 5.15) |
| Beschleuniger | CV-Engine RVC4: Warp 1080p bei 240 fps, optischer Fluss, Harris-Ecken, ORB- und Template-Matching; ISP mit HDR und EIS |
| Video-Encoding | H.264 und H.265: 4K bei 120 fps |
| Video-Decoding | H.264 und H.265: 4K bei 240 fps; auch VP9 und AV1 |
| IMU | 9 Achsen: ICM-42688-P (6 Achsen) und Magnetometer AK09919C (3 Achsen) |
| Netzwerkschnittstelle | Ethernet 2,5 Gbit/s (2.5GBASE-T), M12-Anschluss X-kodiert, PoE+ IEEE 802.3at Klasse 4 |
| Datenschnittstelle | USB-C (USB 3.2), bis 5 Gbit/s laut Produktseite; Strom und Daten über ein Kabel, Stecker verschraubt |
| Weitere Anschlüsse | M8 A-kodiert (8-polig): USB-2.0-Host, FSYNC/STROBE, UART oder I2C, 2 × GPIO, 5-V-Ausgang bis 5 W; Reset-Taste |
| Versorgung | PoE+ (IEEE 802.3at): volle Leistung; PoE (802.3af): reduziert; USB-C mit PD: 25 W voll, 15 W reduziert (Hersteller empfiehlt 30-W-Port) |
| Leistungsaufnahme | 1,5-25 W; bei Volllast im Mittel 10-15 W, im Leerlauf 1,6 W |
| Lagertemperatur | -20 bis 80 °C |
| Software | DepthAI v3 (C++ und Python), OAK Viewer, oakctl, Luxonis Hub, OAK Apps auf der Kamera; ImageManip, ObjectTracker |
| ROS | ROS 2 Humble, Jazzy und Kilted (depthai-ros v3); ROS-2-Anwendungen auch direkt auf der Kamera |
| Zeitsynchronisation | PTP über Ethernet (Luxonis OS 1.35.0 oder neuer); FSYNC über den M8-Anschluss |
| Drahtlose Verbindungen | nicht eingebaut; WLAN über den M8-Adapter des Herstellers oder einen USB-Stick mit Chip rtl881cu oder mt7601u |
| US-Exportklassifizierung | EAR99 |
| Schutzart | IP67 (IEC 60529) |
| Betriebstemperatur | -20 bis 45 °C (Prüftabelle der OAK 4 S des Herstellers) |
| Vibration und Schock | Vibration ISO 19014-3 mit Temperaturzyklus IEC 60068-2-14 (10-2000 Hz, 8 h je Achse); Schock 30 g, 18 ms; Thermoschock -20/50 °C, 15 Zyklen |
| Konformität | Sicherheit EN/IEC 62368-1 bestanden; EMV EN 55032, EN 55035, 47 CFR Part 15 B: Klasse A bestanden, Klasse B in Arbeit; ESD ±4 kV / ±8 kV und Falltests bestanden (Berichte in Vorbereitung); RoHS in Arbeit |
| Montage | Stativgewinde 1/4"; M4-Bohrungen: hinten im Abstand von 50 mm (Herstellergrafik: VESA 50 mm), unten im Abstand von 40 mm |
| Bauform | Industrie-Aluminium, Frontscheibe aus Gorilla Glass; RGB-Status-LED |
| Abmessungen | 58,2 × 58,2 × 71,2 mm (Beschreibung: 58 × 58 × 71 mm) |
| Gewicht | 325 g |
| Lieferumfang | Kamera OAK 4 S, Kabel M12 / RJ45 2 m, Verschlusskappe für M8 |
| RGB-Sensor | IMX586 (PY262), Weitwinkel, Fixfokus ab 85 cm: 48 MP (8000 × 6000) bis 18,9 fps, 4000 × 3000 bis 60 fps, bis 480 fps bei 1280 × 720; Rolling Shutter, Sichtfeld 120° / 95° / 72°, 1/2", F2,8, f = 2,75 mm, Pixel 0,8 µm, IR-Sperrfilter 650 nm |
| Modellvarianten | OAK-4-S-W - diese Seite; weitere Varianten (eigene Seiten): OAK-4-S-AF (Autofokus); OAK-4-S-FF (Fixfokus) |
Downloads
- OAK 4 S - 3D-Modell des Gehäuses (STEP)Dateien des Herstellers
Datei aus dem Bereich Files des Herstellers; für Halterungen und Einbau.
- OAK 4 S - HerstellerdokumentationSeite des Herstellers
Varianten, Sensoren, M8- und M12-Anschlüsse, Leistungsaufnahme, IMU.
- RVC4 - PlattformdokumentationSeite des Herstellers
Prozessor, KI, CV-Engine, ISP, Videokodierung, Netz-Benchmarks.
- OAK4 - InbetriebnahmeSeite des Herstellers
Anschluss über PoE+ oder USB-C, Stromanforderungen, OAK Viewer, System-Update.
- OAK4 - M8-AnschlussSeite des Herstellers
M8-Pins: UART, I2C, GPIO, FSYNC/STROBE, USB 2.0 und Zubehörversorgung.
- DepthAI v3 - SoftwaredokumentationSeite des Herstellers
Bibliothek des Herstellers für C++ und Python: Kameras, KI, Tiefe, Beispiele.
- DepthAI ROS - DokumentationSeite des Herstellers
ROS-2-Treiber (Humble, Jazzy, Kilted) für OAK-Kameras.
- depthai-ros - ROS-Treiber (GitHub des Herstellers)Quellcode des Herstellers
ROS-Knoten für OAK-Kameras.
- oak-examples - Anwendungsbeispiele (GitHub des Herstellers)Quellcode des Herstellers
Fertige Anwendungen und DepthAI-v3-Beispiele, auch ROS.
Versand
Wir bestellen die Kamera nach Auftragsbestätigung beim Hersteller. Der Hersteller nennt eine Lieferzeit in der EU von 2-5 Werktagen ab Versand; den Termin bestätigen wir in der Proforma. Die Kamera wiegt 325 g.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.