
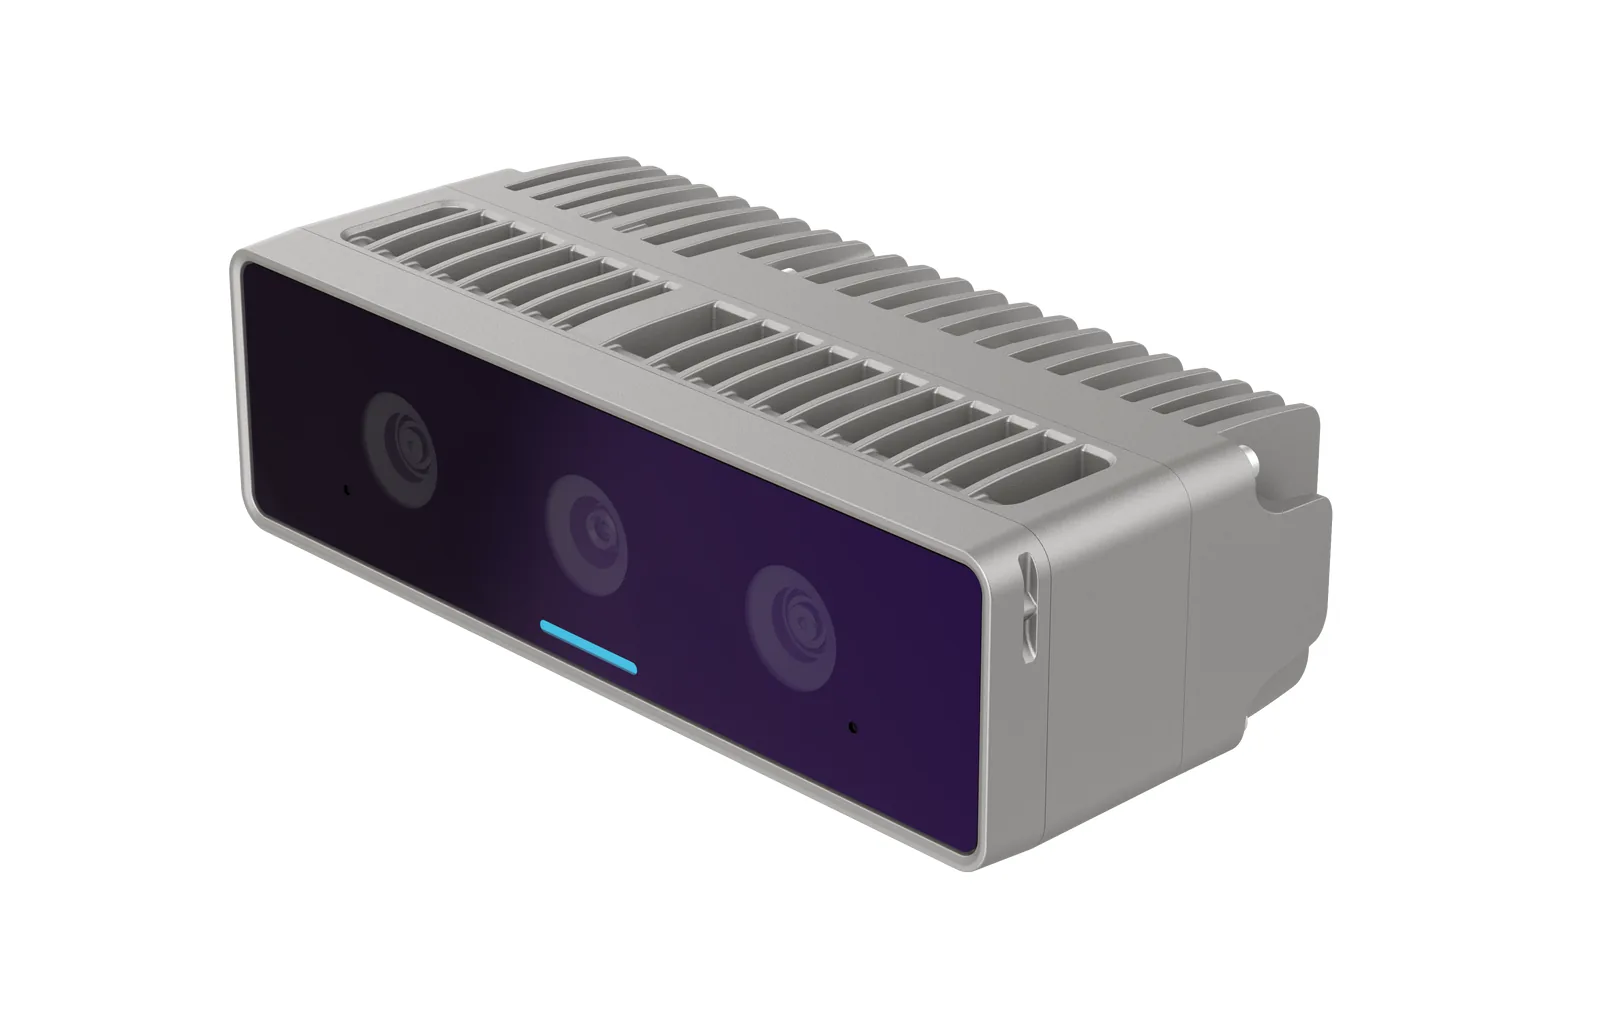
Die Luxonis OAK 4 D - Auto Focus ist eine Stereo-Tiefenkamera der Serie OAK 4 mit eigenem RVC4-Prozessor und Luxonis OS, auf der KI-Modelle ohne Host-Rechner laufen. Ihre 48-MP-Farbkamera stellt die Schärfe per Autofokus selbst nach, daher eignet sich diese Version für Szenen mit Objekten in wechselndem Abstand. Tiefe von 0,7 bis 12 m, KI-Leistung 52 TOPS.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt. Gewicht mit Verpackung: ca. 1 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung.
Weitere Varianten dieses Modells
- Luxonis OAK 4 D - Fixed Focus - Farbe 48 MP mit Fixfokus ab 50 cm, Sichtfeld 78°, für Vibrationen
- Luxonis OAK 4 D - Wide - Weitwinkel: Stereo 150°, Farbe 120° (scharf ab 85 cm), Reichweite bis 12 m
- 48 MP AF
- RGB-Kamera
- 52 TOPS
- KI in der Kamera
- 0,7-12 m
- Tiefenbereich
Produktbeschreibung
Die Luxonis OAK 4 D in der Autofokus-Version (SKU OAK-4-D-AF): Die mittlere Farbkamera IMX586 mit 48 MP (Modul PY237) stellt die Schärfe selbst nach, wenn sich der Abstand zum Objekt ändert, ihr Sichtfeld beträgt 82,4° diagonal. Einen Fokusbereich für dieses Modul nennt der Hersteller nicht; in der allgemeinen Dokumentation beschreibt er den Autofokus als vielseitiger und den Fixfokus als robuster bei starken Vibrationen.
Die OAK 4 D ist eine Stereokamera mit eingebautem Rechner: Der Prozessor Luxonis RVC4 mit sechs ARM-Kernen, 8 GB RAM und 128 GB Speicher läuft unter Luxonis OS (Linux) und liefert 52 TOPS für neuronale Netze. Die Farbkamera IMX586 mit 48 MP und das Kamerapaar OV9282 mit Global Shutter und 75 mm Basis messen die Tiefe ideal von 0,7 bis 12 m, Anwendungen, auch ROS 2, können auf der Kamera selbst laufen, ohne Host-Rechner. Strom und Daten laufen über ein Kabel: PoE+ mit Ethernet 2,5 Gbit/s über den M12-Anschluss oder USB-C. Das Aluminiumgehäuse mit Gorilla Glass erreicht IP67, die Kamera wiegt 674 g und arbeitet bei -20 bis 50 °C.
Herzstück ist der Robotics Vision Core 4 mit dem Chip Qualcomm QCS8550: sechs ARM-Kerne, 8 GB RAM und 128 GB Massenspeicher, Luxonis OS auf Linux-Kernel 5.15. Neuronale Netze rechnen der DSP (48 TOPS in INT8 bzw. 12 TOPS in FP16) und die GPU (4 TOPS in FP16); in den Benchmarks des Herstellers erreicht YoloV6n (512 × 288) in der Spitze 2340 fps und YoloV5m (640 × 640) 280 fps. Anwendungen laufen auf der Kamera in Containern (OAK Apps): Man installiert sie mit oakctl oder aus der Ferne über Luxonis Hub, der auch Logs sammelt und OTA-Updates verteilt. Der RVC4 unterstützt nur DepthAI v3, für DepthAI v2 geschriebene Projekte müssen zuerst auf v3 portiert werden.
Das Kamerapaar OV9282 (1280 × 800, Global Shutter, bis 60 fps) hat 75 mm Abstand, die Tiefe mit Filterung, Nachbearbeitung und Ausrichtung auf das Farbbild berechnet die Stereo-Engine des RVC4 mit bis zu 800P bei 60 fps. Der ideale Messbereich liegt bei 0,7-12 m, der Mindestabstand bei etwa 70 cm mit 800P und etwa 20 cm mit 400P und erweiterter Disparität. Die Produktseite nennt einen absoluten Fehler unter 2 % bis 4 m, 4 % bis 7 m und 6 % bis 10 m. Der mittlere Sensor IMX586 liefert 48 MP (8000 × 6000) bei 18,9 fps, 4000 × 3000 bei 60 fps und im HFR-Modus 1920 × 1080 bei 240 fps sowie 1280 × 720 bei 480 fps, mit Inferenz auf jedem Bild.
Das Gehäuse aus Aluminium und Gorilla Glass erreicht IP67 nach IEC 60529; der Hersteller prüfte es unter anderem durch Untertauchen in 1 m für 30 Minuten, Vibration 10-2000 Hz mit Temperaturzyklus, Schock mit 30 g und Thermoschock. Die Kamera arbeitet bei -20 bis 50 °C und nimmt 1,5 bis 25 W auf, bei Volllast im Mittel 10-15 W. Versorgt wird sie über PoE+ (IEEE 802.3at) oder einen USB-C-Port mit Power Delivery: 25 W ergeben volle Leistung, 15 W den reduzierten Modus. Der M8-Anschluss führt USB 2.0, die Signale FSYNC und STROBE, UART oder I2C, zwei GPIO und 5 V bis 5 W für Zubehör heraus, die IMU ICM-42688-P mit Magnetometer AK09919C misst Bewegung in 9 Achsen, 1/4"-Gewinde und VESA-75-Bohrungen (M4) hinten und unten dienen der Montage.
Aufbau und Komponenten
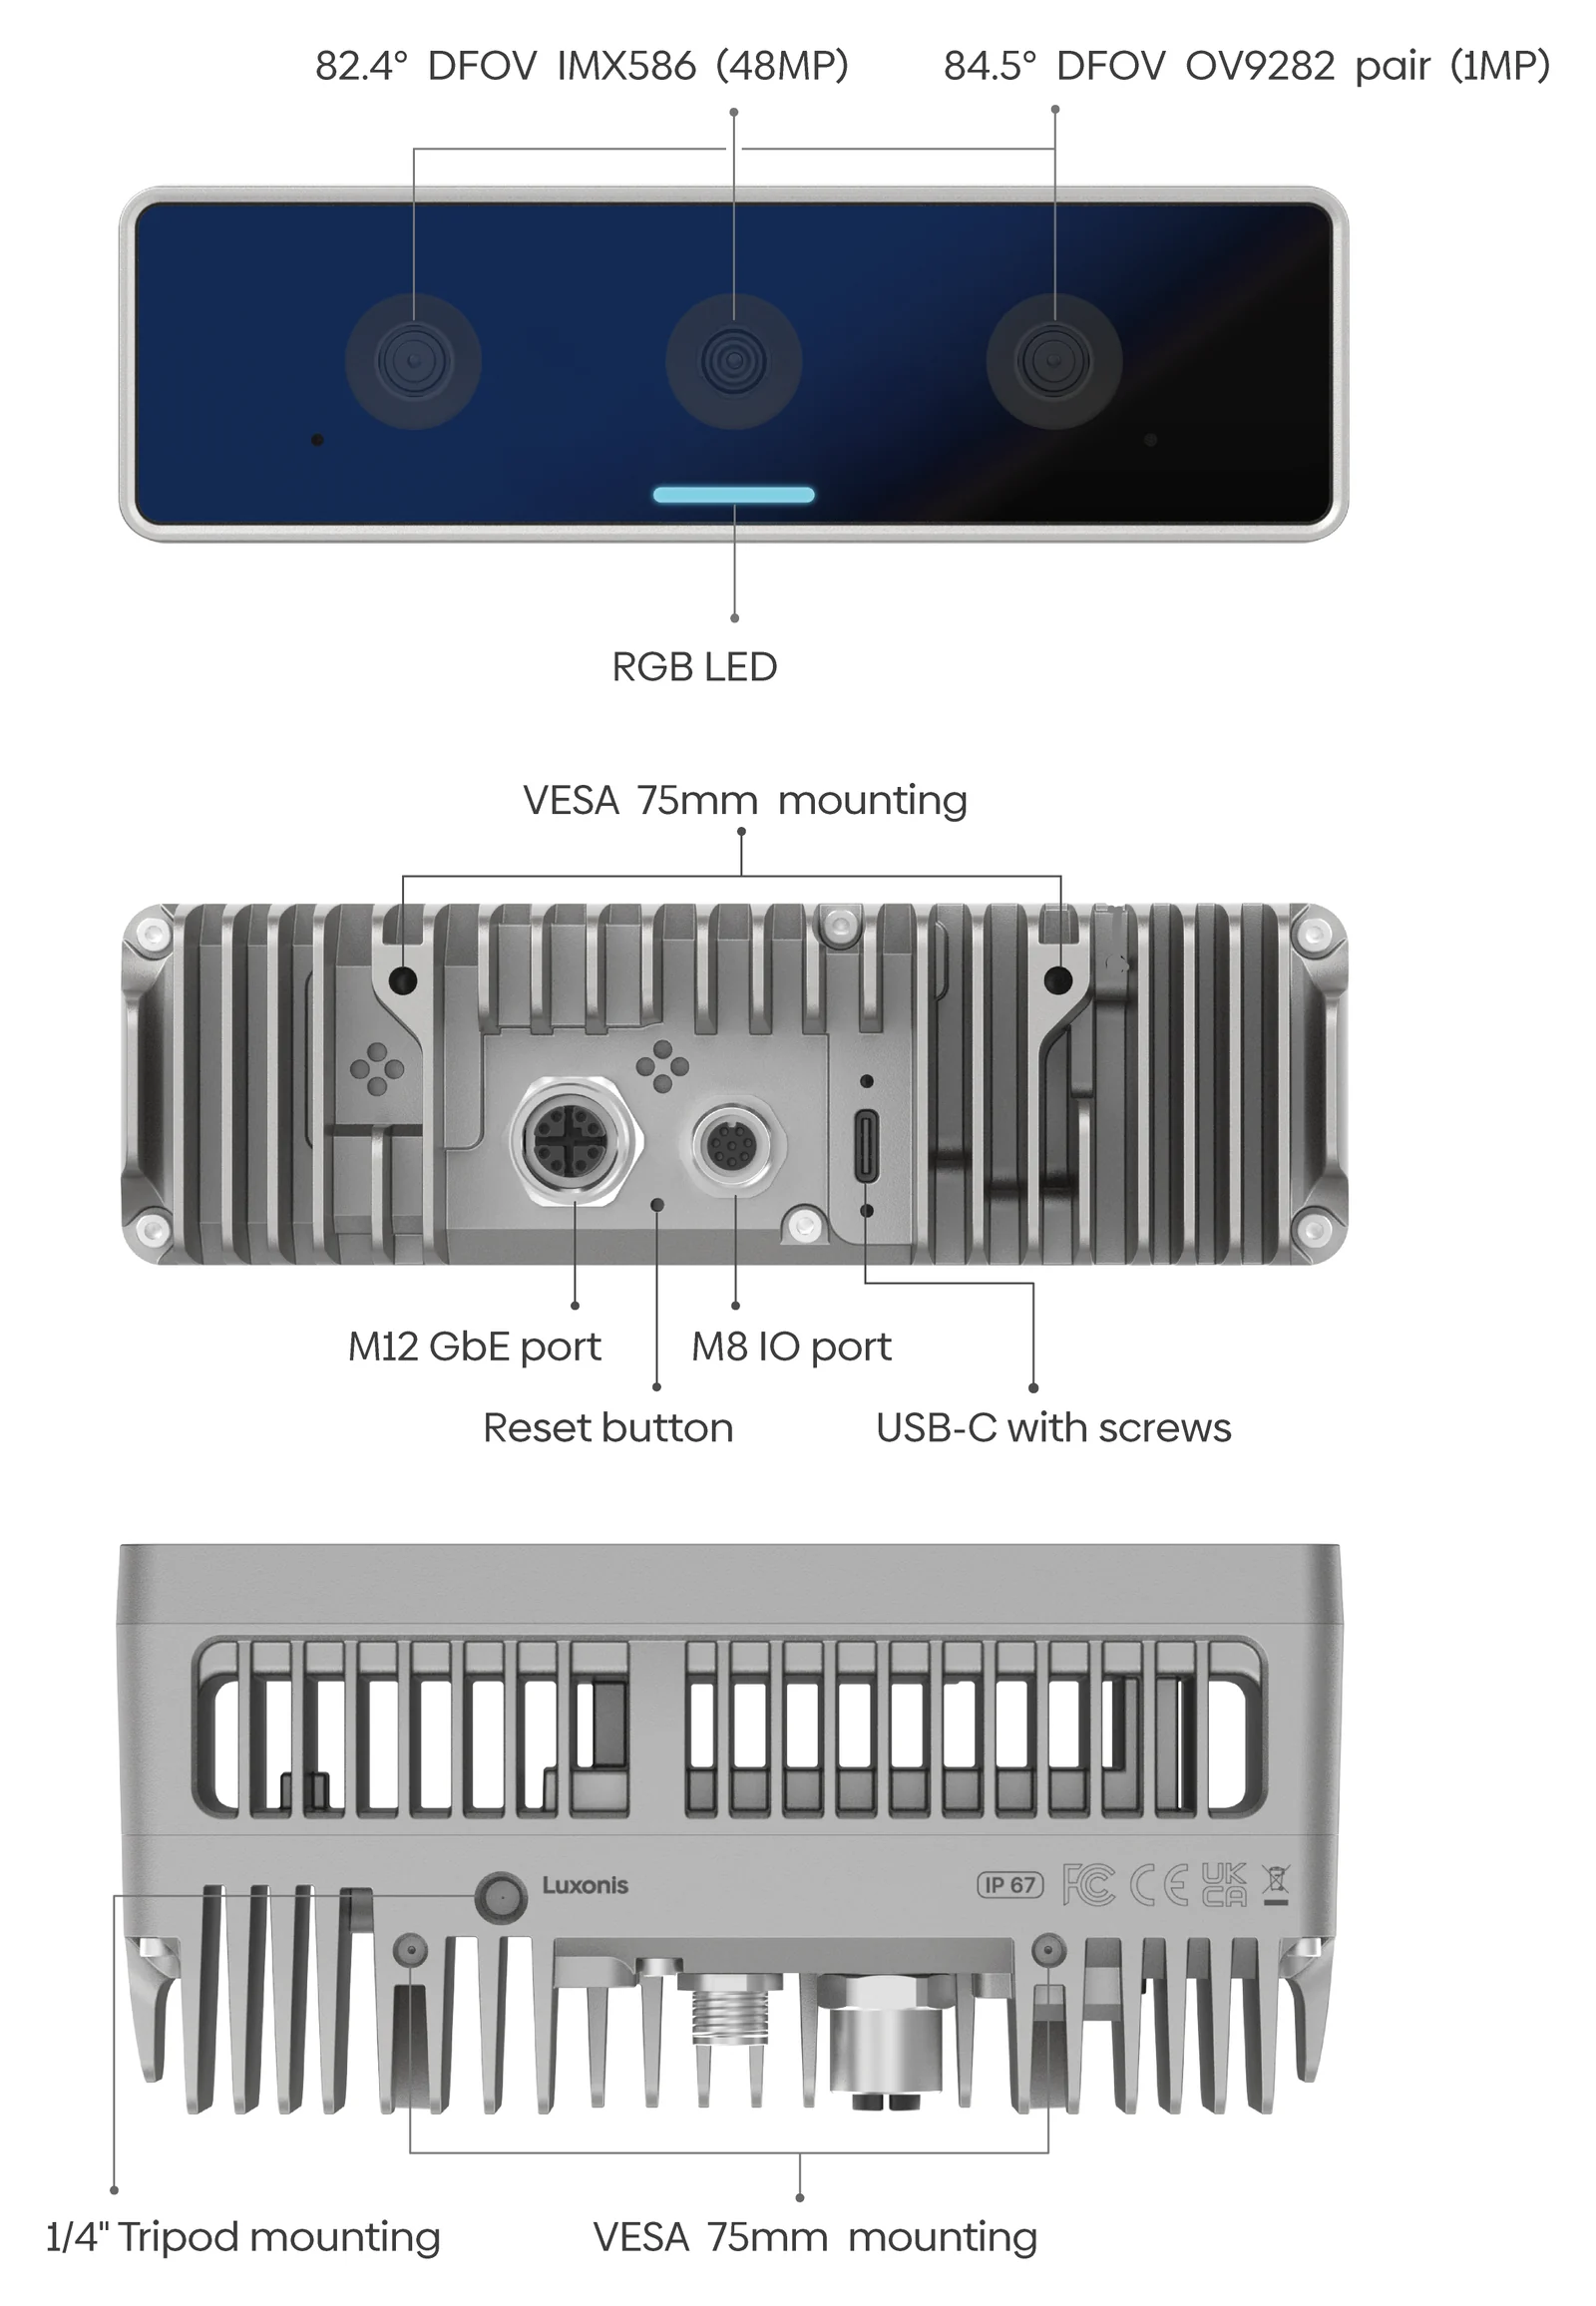
Herstellergrafik: Front mit Farbkamera IMX586, Stereopaar OV9282 und RGB-LED; Rückseite mit M12- und M8-Anschluss, USB-C mit Schrauben, Reset-Taste und VESA-75-Bohrungen; Unterseite mit Stativgewinde 1/4" und weiteren VESA-75-Bohrungen. Die Winkel in der Grafik (82,4° Farbkamera, 84,5° Stereopaar) gelten für diese Variante. Der M12-Port (in der Grafik M12 GbE) unterstützt Ethernet 2,5 Gbit/s mit PoE+. Das Gehäuse misst 143,5 × 42,5 × 67,3 mm.
Funktionen
Rechner in der Kamera: RVC4
Sechs ARM-Kerne, 8 GB RAM, 128 GB und Luxonis OS: Anwendungen, auch ROS 2, laufen auf der Kamera selbst, ohne Host-Rechner.
KI in der Kamera: 52 TOPS
DSP 48 TOPS (INT8) und GPU 4 TOPS (FP16); im HFR-Modus Inferenz auf jedem Bild bis 480 fps (1280 × 720).
Stereotiefe 0,7-12 m
Paar OV9282 mit Global Shutter und 75 mm Basis; Tiefenkarte auf das Farbbild ausgerichtet, in der Kamera berechnet.
PoE+ 2,5 Gbit/s oder USB-C, IP67
Strom und Daten über ein Kabel per M12 oder USB-C; Gehäuse IP67, Betrieb bei -20 bis 50 °C.
48-MP-Farbkamera mit Autofokus
IMX586 mit 8000 × 6000, Sichtfeld 82,4°, F1,79: scharfes Detailbild bei wechselndem Abstand, neben der Stereo-Tiefenkarte.
Anwendungen
Qualitätsprüfung und Greifen
Der Autofokus folgt wechselnden Abständen zum Teil, die Stereotiefe liefert dessen Lage in 3D: Prüfplätze, Greifer, F&E-Labore.
Mobile Roboter und AMR
Navigation, Hindernisvermeidung und Personenverfolgung mit Berechnung in der Kamera; der Hersteller zeigt ROS 2 auf einer OAK 4 D, die per Ethernet mit der Roboterbasis verbunden ist.
Stapler und Industriefahrzeuge
Der Hersteller beschreibt die OAK 4 D im toten Winkel hinter einem Gabelstapler: Personenerkennung in der Kamera, mit dem M8-CAN-Adapter gelangt das Ereignis ins Fahrzeugnetz.
Entlegene Installationen
Inferenz in der Kamera und Versand nur der Ergebnisse statt Video: Beispiel des Herstellers ist eine solar versorgte OAK 4 D an einem PoE-Kabel, die bis ca. 60 h ohne Sonne läuft.
Welche OAK 4 passt?
OAK 4 S: eine 48-MP-Kamera ohne Stereo, 58-mm-Würfel, 325 g. OAK 4 D: Stereo mit 75 mm Basis, Tiefe 0,7-12 m, 674 g. OAK 4 D Pro: wie OAK 4 D plus IR-Punktprojektor und IR-Beleuchtung für glatte Flächen und Dunkelheit. OAK 4 CS: CS-Objektive, Sensor mit 48 MP oder 5 MP mit Global Shutter, Prototypversion. Alle mit RVC4, 52 TOPS, PoE+ und USB-C.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Kamera OAK 4 DFarbkamera IMX586 mit 48 MP, Stereopaar OV9282 mit Global Shutter, IMU mit 9 Achsen und RVC4-Rechner mit Luxonis OS im IP67-Gehäuse.
- Kabel M12 / RJ45, 2 mVerbindet den M12-Anschluss der Kamera mit einem PoE+-Switch oder -Injektor: Strom und Ethernet 2,5 Gbit/s über eine Leitung.
- Verschlusskappe für M8Laut Hersteller beiliegend; verschließt den ungenutzten M8-Anschluss und hält das Gehäuse dicht.
Kameras und Sensoren
Die OAK 4 D gibt es in drei Varianten der Farbkamera IMX586 mit 48 MP: mit Autofokus (Sichtfeld 82,4°), mit Fixfokus ab 50 cm (78°) und Wide, bei der sowohl die Farbkamera (120°, scharf ab 85 cm) als auch das Stereopaar (150°) weitwinklig sind. Die Stereokameras OV9282 mit Global Shutter sehen sichtbares Licht und das 940-nm-Band; in den Varianten AF und FF sind sie gleich.
| Parameter | diese Seite Autofokus Farbkamera, SKU OAK-4-D-AF | Fixfokus Farbkamera, SKU OAK-4-D-FF | Wide Farbkamera, SKU OAK-4-D-W | Stereopaar Tiefenkameras, Varianten AF und FF | Stereopaar Wide Tiefenkameras, Variante Wide |
|---|---|---|---|---|---|
| Sensor | IMX586 (PY237) | IMX586 (PY261) | IMX586 (PY262) | OV9282 (PY238) | OV9282 (PY265) |
| Sichtfeld DFOV / HFOV / VFOV | 82,4° / 67,3° / 53° | 78° / 66° / 52° | 120° / 95° / 72° | 84,5° / 77° / 52,7° | 150° / 127° / 79,5° |
| Auflösung | bis 48 MP (8000 × 6000) | bis 48 MP (8000 × 6000) | bis 48 MP (8000 × 6000) | bis 1 MP (1280 × 800) | bis 1 MP (1280 × 800) |
| Fokus * | AF (Bereich nicht angegeben) | FF: ab 50 cm bis ∞ | FF: ab 85 cm bis ∞ | FF: ab 50 cm bis ∞ | FF: ab 19,6 cm bis ∞ |
| Max. Bildrate ** | bis 480 fps | bis 480 fps | bis 480 fps | bis 60 fps | bis 60 fps |
| Bildrate bei voller Auflösung | 18,9 fps | 18,9 fps | 18,9 fps | 60 fps | 60 fps |
| Spektralbereich | sichtbares Licht | sichtbares Licht | sichtbares Licht | sichtbar und 940 nm | sichtbar und 940 nm |
| Filter | IR-Sperrfilter 650 nm | IR-Sperrfilter 650 nm | IR-Sperrfilter 650 nm | IR-Sperrfilter 650 nm und Bandpass 940 nm | IR-Sperrfilter 650 nm und Bandpass 940 nm |
| Verschluss | Rolling Shutter | Rolling Shutter | Rolling Shutter | Global Shutter | Global Shutter |
| Sensorgröße | 1/2" | 1/2" | 1/2" | 1/4" | 1/4" |
| Blende | F1,79 ± 5 % | F1,79 ± 5 % | F2,8 ± 5 % | F2,0 ± 5 % | F2,0 ± 5 % |
| Effektive Brennweite | 4,74 mm | 4,74 mm | 2,75 mm | 2,35 mm | 1,69 mm |
| Pixelgröße | 0,8 µm | 0,8 µm | 0,8 µm | 3 µm | 3 µm |
* Laut Hersteller gelten gewisse Einschränkungen; Details auf Anfrage. Die Seite der OAK 4 D Pro nennt für dieselben Stereomodule andere Fokusbereiche (keine Angabe und ab 50 cm). ** 480 fps bei 1280 × 720 und 240 fps bei 1920 × 1080 (HFR-Modus in DepthAI 3.4.0, laut Hersteller Vorabversion); 4000 × 3000 bis 60 fps.

Technische Details
Prozessor RVC4 in der Kamera
- Chip Qualcomm QCS8550: ARM-Prozessor mit 6 Kernen, 8 GB RAM, 128 GB Massenspeicher
- Luxonis OS auf Linux-Kernel 5.15; Zugang per SSH oder ADB, Anwendungen in Containern (OAK Apps) laufen auf der Kamera
- KI: DSP 48 TOPS (INT8) bzw. 12 TOPS (FP16) und GPU 4 TOPS (FP16), zusammen 52 TOPS; eigene Modelle konvertiert der ModelConverter des Herstellers
- CV-Engine: Stereotiefe bis 800P bei 60 fps, Warp 1080p bei 240 fps, optischer Fluss 1080p bei 60 fps (semi-dicht) und VGA bei 60 fps (dicht), Harris-Ecken 1080p bei 60 fps, ORB-Deskriptor- und Template-Matching
- ISP: bis zu 3 Kamerastreams gleichzeitig (z. B. 3 × 36 MP bei 30 fps), HDR, Bildstabilisierung (EIS), 3A-Automatik
- Video: Kodierung H.264 und H.265 in 4K bei 120 fps, Dekodierung 4K bei 240 fps, auch VP9 und AV1
- DepthAI: Entzerrung, Skalierung und Zuschnitt (ImageManip), Kantenerkennung, Merkmalsverfolgung, eigene CV-Funktionen (auch in Halide)
- Objektverfolgung in 2D und 3D (ObjectTracker); der RVC4 kann auch Host-Rechner für OAK-Kameras mit RVC2 (PoE) sein
KI-Leistung in Zahlen
Benchmarks des Herstellers für den RVC4 bei Spitzenleistung, in Bildern pro Sekunde. Im typischen Betrieb wird der Chip gedrosselt, damit er nicht überhitzt; Leistung und Verbrauch der KI lassen sich in mehreren Stufen einstellen. Bei maximaler Bildrate nahm die gesamte RVC4-Platine in Messungen des Herstellers 7,5 W (YoloV6n) und 8,4 W (YoloV5m) auf.
- YoloV6n, 512 × 288 (Erkennung)
- 2340 fps
- YoloV5m, 640 × 640 (Erkennung)
- 280 fps
- YoloV7-W6, 640 × 640 (Erkennung)
- 162 fps
- ResNet-50, 224 × 224 (Klassifikation)
- 934 fps
- ViT-Tiny, 224 × 224 (Klassifikation)
- 650 fps
- BiSeNetv1-MBNV2 (Segmentierung)
- 647 fps
- eWaSR, 512 × 384 (Segmentierung)
- 309 fps
48-MP-Kamera: Auflösungen und Bildraten
Modi des Sensors IMX586 am RVC4 laut Herstellerdokumentation. Im HFR-Modus (DepthAI 3.4.0, Vorabversion) verarbeitet die Kamera 1920 × 1080 bei 240 fps oder 1280 × 720 bei 480 fps samt Inferenz auf jedem Bild, z. B. YoloV6; andere Auflösungen passt ImageManip an. Der Sensor bietet außerdem HDR auf dem Chip.
- 8000 × 6000 (48 MP, volle Auflösung)
- 18,9 fps
- 4000 × 3000 (Binning 2 × 2)
- 60 fps; mit HDR 30 fps
- 2000 × 1500
- 119 fps
- 1920 × 1080
- 240 fps
- 1280 × 720
- 480 fps
- Sensor
- 1/2", Pixel 0,8 µm, Rolling Shutter, Farbe
Stereotiefe in Zahlen
Bereich und Mindestabstand hängen von Sichtfeld, Auflösung und Basis ab. Die Genauigkeit geben wir nach der Produktseite an - das sind die vorsichtigeren Werte des Herstellers. Für die Wide-Version nennt der Hersteller keine eigenen Werte; ein breiteres Sichtfeld ergibt eine weniger genaue Tiefe.
- Stereo-Basis
- 75 mm (Abstand linke und rechte Kamera)
- Stereokameras
- 2 × OV9282, 1280 × 800, Global Shutter, bis 60 fps
- Idealer Bereich
- 0,7-12 m
- Maximale Reichweite
- 30 m mit Standard-Sichtfeld; 12 m bei der Wide-Version (am besten in der Bildmitte, zu den Rändern schlechter wegen Verzeichnung)
- Mindestabstand (MinZ)
- ca. 70 cm (800P); ca. 35 cm (400P oder 800P, erweiterte Disparität); ca. 20 cm (400P, erweiterte Disparität)
- Absoluter Fehler (Produktseite)
- unter 2 % bis 4 m, 4 % von 4 bis 7 m, 6 % von 7 bis 10 m
- Stereo-Engine RVC4
- bis 800P bei 60 fps, Subpixel 4 Bit, Disparitätsbereich 64, Konfidenzkarte 8 Bit
Stromversorgung: PoE+ oder USB-C
Beim Start prüft die Kamera, ob sie PoE+ (30 W) erhält; bei 15-20 W startet sie mit reduzierter Leistung und zeigt das mit gelbem Licht der LED an. Ein USB-A-Port reicht nicht, wenn USB Strom und Daten gleichzeitig überträgt. Strom und Daten lassen sich trennen: PoE+ versorgt die Kamera und die Daten laufen über USB 3, oder USB-C versorgt und die Daten laufen über Ethernet.
- PoE+ (IEEE 802.3at, Klasse 4)
- volle Leistung; Ethernet 2,5 Gbit/s (2.5GBASE-T) über dasselbe Kabel
- PoE (IEEE 802.3af)
- reduzierte Leistung
- USB-C mit Power Delivery
- 25 W: volle Leistung; 15 W: reduziert; der Hersteller empfiehlt einen 30-W-Port und ein USB-3-Datenkabel
- Leistungsaufnahme
- 1,5-25 W
- Volllast: Spitze / Mittel
- 25 W / 10-15 W
- Leerlauf
- im Mittel 1,6 W
- Systemstart
- Spitze 12 W, im Mittel 2,3 W für ca. 15 s
Anschlüsse M12, M8 und USB-C
- M12 (Ethernet)
- 8-polig, X-kodiert, Buchse; PoE+ und 2,5 Gbit/s; Kabel M12 / RJ45 2 m im Lieferumfang
- M8 (AUX)
- 8-polig, A-kodiert, Buchse; Verschlusskappe beiliegend, wenn der Anschluss ungenutzt bleibt
- M8: USB-2.0-Host
- für M8-Zubehör (z. B. WLAN-Adapter); die USB-Daten laufen dann über M8, USB-C kann weiter versorgen
- M8: Synchronisation
- FSYNC (Standard) oder STROBE, 5-V-Logik
- M8: UART, I2C, GPIO
- UART 9600-115200 Bit/s oder I2C oder 2 × GPIO (gemeinsame Pins), 5-V-Logik
- M8: Versorgung von Zubehör
- 5 V, max. 5 W
- USB-C
- USB 3.2, Stecker mit zwei Schrauben gesichert; Strom und Daten
Betriebsbedingungen und Prüfungen des Herstellers
- Umgebungstemperatur -20 bis 50 °C im vollständigen Systemeinsatz (Beschreibung und Dokumentation des Herstellers); Lagerung -20 bis 80 °C
- IP67 nach IEC 60529: Untertauchen in 1 m für 30 Minuten (Geräte ausgeschaltet) ohne Wassereintritt und mit voller Funktion danach
- Vibration nach ISO 19014-3:2018 (5.6) mit Temperaturzyklus IEC 60068-2-14: 10-2000 Hz, 8 Stunden je Achse X, Y, Z, -20 bis 50 °C, Feuchte 93 %
- mechanischer Schock nach ISO 19014-3:2018 (5.7): Halbsinus 30 g, 18 ms, je 3 Stöße in beide Richtungen jeder Achse (insgesamt 18)
- Thermoschock nach ISO 19014-3:2018 (5.9): -20 bis 50 °C, Übergang 30 s, 15 Zyklen
- Salznebel und chemische Beständigkeit: ISO 9227 (NSS), SAE J1455, ISO 4628
- ESD nach EN 55035: ±4 kV Kontakt, ±8 kV Luft
- EMV: EN 55032, EN 55035, 47 CFR Part 15 B - Klasse A (Industrie und Gewerbe) bestanden, Klasse B (Wohnbereich) in Arbeit; Sicherheit EN 62368-1 und IEC 62368-1 bestanden
- laut Hersteller in Arbeit: RoHS, Falltest (IEC 60068-2-31) und Verpackungs-Falltest (ASTM D7386-16)
- US-Exportklassifizierung: EAR99
Gehäuse und Montage
- Material
- Industrie-Aluminium, Frontscheibe aus Gorilla Glass
- Befestigung
- Stativgewinde 1/4"; VESA 75 mm (M4) hinten und unten
- Anschlüsse
- hinten: M12-Ethernet mit PoE+, M8-AUX, USB-C mit Schrauben, Reset-Taste
- Abmessungen
- 143,5 × 42,5 × 67,3 mm
- Gewicht
- 674 g
IMU, Status-LED und Reset
Die IMU hat 9 Achsen: Baustein ICM-42688-P (6 Achsen) und ein separates Magnetometer AK09919C (3 Achsen), auslesbar in DepthAI. Die RGB-LED vorn zeigt den Zustand: blinkt blau, wenn die Kamera auf die Einrichtung wartet, gelb während Einrichtung oder System-Update, rot bei Fehler oder unpassender Versorgung, leuchtet blau nach dem Start und grün, wenn die Pipeline läuft; eine eigene Farbe lässt sich ebenfalls setzen. 10 s Druck auf die Reset-Taste stellt den Werkszustand wieder her.
Software und Einsatz
Laut Herstellerdokumentation für OAK-4-Kameras (RVC4).
- DepthAI v3 (C++ und Python); der RVC4 läuft nur mit DepthAI v3, Projekte mit DepthAI v2 müssen portiert werden
- OAK Viewer: Stream-Vorschau und Konfiguration (Windows 10/11, macOS 12+, Ubuntu 22.04 und 24.04)
- oakctl: Kameras finden, konfigurieren, Luxonis OS aktualisieren, Anwendungen installieren
- Anwendungen als OAK Apps in Containern: allein auf der Kamera (Standalone) oder zusammen mit einem Host-Rechner
- Luxonis Hub: Fernverteilung von Anwendungen, Logs, Streams, OTA-Updates und Verwaltung vieler Kameras; lokaler Betrieb und offline ebenfalls möglich
- ROS 2: Treiber depthai-ros v3 für Humble, Jazzy und Kilted; ROS-2-Anwendungen können direkt auf der Kamera laufen
- Netzwerk: DHCP oder feste IP-Adresse, SSH; WLAN über den M8-Adapter des Herstellers oder einen USB-Stick mit Chip rtl881cu oder mt7601u
- Synchronisation mehrerer Kameras: PTP über Ethernet (Luxonis OS 1.35.0 oder neuer) oder FSYNC-Signal über M8
- Konvertierung eigener Modelle für RVC4: ModelConverter des Herstellers
Spezifikation
| Typ | Stereo-Tiefenkamera mit 48-MP-Farbkamera, IMU mit 9 Achsen und eingebautem Rechner (Plattform RVC4, Luxonis OS); eigenständiges Gerät |
| Tiefentechnologie | passives Stereo, Berechnung in der Kamera: Filterung, Nachbearbeitung, Ausrichtung der Tiefe auf RGB |
| Stereo-Basis | 75 mm |
| Messbereich | ideal 0,7-12 m; maximal bis 30 m mit Standard-Sichtfeld, bis 12 m bei der Wide-Version |
| Mindestabstand | ca. 70 cm (800P); ca. 35 cm (400P oder 800P, erweiterte Disparität); ca. 20 cm (400P, erweiterte Disparität) |
| Genauigkeit | absoluter Fehler unter 2 % (bis 4 m), 4 % (4-7 m), 6 % (7-10 m) laut Produktseite |
| KI-Leistung | 52 TOPS: DSP 48 TOPS (INT8) bzw. 12 TOPS (FP16) und GPU 4 TOPS (FP16) |
| CPU | 6 ARM-Kerne, Qualcomm QCS8550 (8er-Serie) |
| Arbeitsspeicher | 8 GB |
| Massenspeicher | 128 GB |
| Betriebssystem | Luxonis OS (Linux, Kernel 5.15) |
| Beschleuniger | CV-Engine RVC4: Stereotiefe bis 800P bei 60 fps, Warp 1080p bei 240 fps, optischer Fluss, Harris-Ecken, ORB- und Template-Matching; ISP mit HDR und EIS |
| Video-Encoding | H.264 und H.265: 4K bei 120 fps |
| Video-Decoding | H.264 und H.265: 4K bei 240 fps; auch VP9 und AV1 |
| IMU | 9 Achsen: ICM-42688-P (6 Achsen) und Magnetometer AK09919C (3 Achsen) |
| Netzwerkschnittstelle | Ethernet 2,5 Gbit/s (2.5GBASE-T), M12-Anschluss X-kodiert, PoE+ IEEE 802.3at Klasse 4 |
| Datenschnittstelle | USB-C (USB 3.2), bis 5 Gbit/s laut Produktseite; Strom und Daten über ein Kabel, Stecker verschraubt |
| Weitere Anschlüsse | M8 A-kodiert (8-polig): USB-2.0-Host, FSYNC/STROBE, UART oder I2C, 2 × GPIO, 5-V-Ausgang bis 5 W; Reset-Taste |
| Versorgung | PoE+ (IEEE 802.3at): volle Leistung; PoE (802.3af): reduziert; USB-C mit PD: 25 W voll, 15 W reduziert (Hersteller empfiehlt 30-W-Port) |
| Leistungsaufnahme | 1,5-25 W; bei Volllast im Mittel 10-15 W, im Leerlauf 1,6 W |
| Lagertemperatur | -20 bis 80 °C |
| Software | DepthAI v3 (C++ und Python), OAK Viewer, oakctl, Luxonis Hub, OAK Apps auf der Kamera; ImageManip, ObjectTracker |
| ROS | ROS 2 Humble, Jazzy und Kilted (depthai-ros v3); ROS-2-Anwendungen auch direkt auf der Kamera |
| Zeitsynchronisation | PTP über Ethernet (Luxonis OS 1.35.0 oder neuer); FSYNC über den M8-Anschluss |
| Drahtlose Verbindungen | nicht eingebaut; WLAN über den M8-Adapter des Herstellers oder einen USB-Stick mit Chip rtl881cu oder mt7601u |
| US-Exportklassifizierung | EAR99 |
| Schutzart | IP67 (IEC 60529) |
| Betriebstemperatur | -20 bis 50 °C (Umgebung, vollständiger Systemeinsatz) |
| Vibration und Schock | Vibration ISO 19014-3 mit Temperaturzyklus IEC 60068-2-14 (10-2000 Hz, 8 h je Achse); Schock 30 g, 18 ms; Thermoschock -20/50 °C, 15 Zyklen |
| Konformität | Sicherheit EN/IEC 62368-1 bestanden; EMV EN 55032, EN 55035, 47 CFR Part 15 B: Klasse A bestanden, Klasse B in Arbeit; ESD ±4 kV / ±8 kV; RoHS in Arbeit |
| Montage | Stativgewinde 1/4"; VESA 75 mm (M4) hinten und unten |
| Bauform | Industrie-Aluminium, Frontscheibe aus Gorilla Glass; RGB-Status-LED |
| Abmessungen | 143,5 × 42,5 × 67,3 mm |
| Gewicht | 674 g |
| Lieferumfang | Kamera OAK 4 D, Kabel M12 / RJ45 2 m, Verschlusskappe für M8 |
| RGB-Sensor | IMX586 (PY237) mit Autofokus: 48 MP (8000 × 6000) bis 18,9 fps, 4000 × 3000 bis 60 fps, bis 480 fps bei 1280 × 720; Rolling Shutter, Sichtfeld 82,4° / 67,3° / 53°, 1/2", F1,79, f = 4,74 mm, Pixel 0,8 µm, IR-Sperrfilter 650 nm |
| Tiefen-Bildsensoren | 2 × OV9282 (PY238), Global Shutter, 1280 × 800 bis 60 fps, sichtbares Licht und 940 nm (IR-Sperrfilter 650 nm und Bandpass 940 nm), Sichtfeld 84,5° / 77° / 52,7°, scharf ab 50 cm, 1/4", F2,0, f = 2,35 mm, Pixel 3 µm |
| Modellvarianten | OAK-4-D-AF - diese Seite; weitere Varianten (eigene Seiten): OAK-4-D-FF (Fixfokus); OAK-4-D-W (Wide (Weitwinkel)) |
Downloads
- OAK 4 D - 3D-Modell (ZIP)Dateien des Herstellers
Der Hersteller nennt dieselbe Datei für OAK 4 D und OAK 4 D Pro; für Halterungen und Einbau.
- OAK 4 D - HerstellerdokumentationSeite des Herstellers
Varianten, Sensoren, M8- und M12-Anschlüsse, Leistungsaufnahme, IMU.
- RVC4 - PlattformdokumentationSeite des Herstellers
Prozessor, KI, CV-Engine, ISP, Videokodierung, Netz-Benchmarks.
- OAK4 - InbetriebnahmeSeite des Herstellers
Anschluss über PoE+ oder USB-C, Stromanforderungen, OAK Viewer, System-Update.
- OAK4 - M8-AnschlussSeite des Herstellers
M8-Pins: UART, I2C, GPIO, FSYNC/STROBE, USB 2.0 und Zubehörversorgung.
- DepthAI v3 - SoftwaredokumentationSeite des Herstellers
Bibliothek des Herstellers für C++ und Python: Kameras, KI, Tiefe, Beispiele.
- DepthAI ROS - DokumentationSeite des Herstellers
ROS-2-Treiber (Humble, Jazzy, Kilted) für OAK-Kameras.
- depthai-ros - ROS-Treiber (GitHub des Herstellers)Quellcode des Herstellers
ROS-Knoten für OAK-Kameras.
- oak-examples - Anwendungsbeispiele (GitHub des Herstellers)Quellcode des Herstellers
Fertige Anwendungen und DepthAI-v3-Beispiele, auch ROS.
Versand
Wir bestellen die Kamera nach Auftragsbestätigung beim Hersteller. Der Hersteller nennt eine Lieferzeit in der EU von 2-5 Werktagen ab Versand; den Termin bestätigen wir in der Proforma. Die Kamera wiegt 674 g.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt.
Lieferzeit: ca. 7 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.