
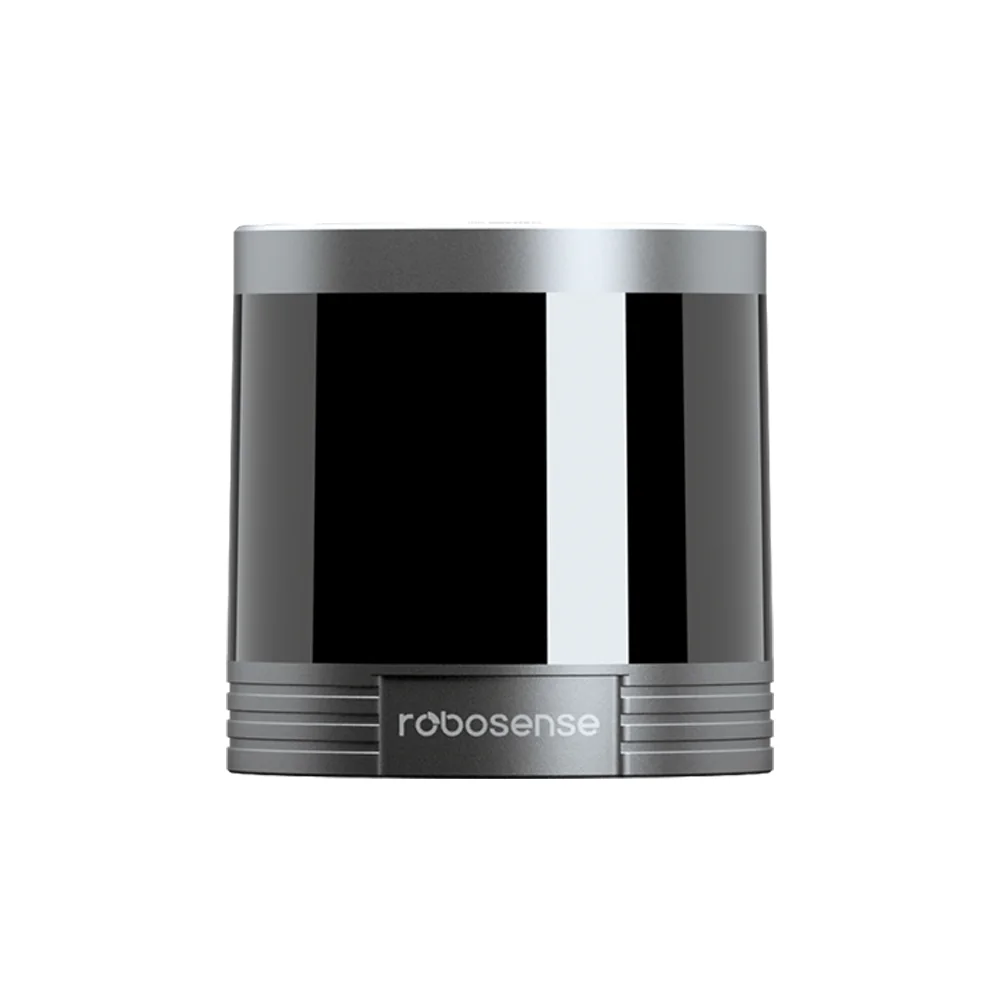
3D LiDAR RoboSense RS-Helios-16P
Der RS-Helios-16P (Helios 16) ist ein mechanischer 3D-LiDAR mit 16 Laserkanälen bei 905 nm: Sichtfeld 360° horizontal und 30° vertikal, Reichweite 0,2-150 m, Blindzone nur 0,2 m, 288 000 Punkte pro Sekunde. Gehäuse IP67, Betrieb ab -30 °C, Versorgung 9-32 V, Leistungsaufnahme 11 W. Daten über Ethernet (UDP), Treiber für ROS 1 und ROS 2 vom Hersteller.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung.
Produktbeschreibung
Der Helios 16 dreht mit 600 oder 1200 U/min (10 / 20 Hz) und liefert pro Umdrehung eine Punktwolke mit 3D-Koordinaten, kalibrierter Reflektivität und Zeitstempeln. Sechzehn gleichmäßig im Abstand von 2° verteilte Strahlen ergeben ein vertikales Sichtfeld von +15° bis -15°. Reichweite 150 m (90 m bei 10 % Reflexion laut Handbuch) und Genauigkeit ±2 cm reichen für die Navigation in Hallen und im Freien; die Rückkehrmodi Strongest, First, Last und Dual passen die Daten an die Bedingungen an.
Der Sensor hat einen 10-poligen Stecker an der Unterseite und eine Interface Box mit 3 m Kabel, Stromanschluss, RJ45 und GPS-Eingang zur Zeitsynchronisation ($GPRMC + PPS, auch PTP und gPTP). Konfiguration und Diagnose laufen über die Weboberfläche. Der Hersteller hat ihn in Anlehnung an Automotive-Normen ausgelegt: Prüfungen auf Schock, Vibration, Kälte, Dichtheit und EMV; das Gehäuse Φ97,5 × 100 mm wiegt 0,99 kg. Im Karton liegen LiDAR, Interface Box, Netzteil 12 V, Kabel und Schrauben. Software: RSView zur Anzeige der Punktwolke, rs_driver (C++) sowie rslidar_sdk für ROS 1 (Kinetic, Melodic, Noetic) und ROS 2 (Eloquent, Galactic, Humble).
Anwendungen
Mobile Roboter und SLAM
Der Hersteller verkauft die Helios-Serie als 3D-LiDAR für Robotik und SLAM: 16 Kanäle, 360° und eine Blindzone von 0,2 m zeigen die Umgebung des Roboters auch direkt am Gehäuse.
Fahrzeuge und V2X-Infrastruktur
Auslegung in Anlehnung an Automotive-Normen (Schock, Vibration, Kälte, Dichtheit, EMV) und Einsatz in intelligenten Fahrzeugen sowie V2X-Anlagen.
Betrieb unter harten Bedingungen
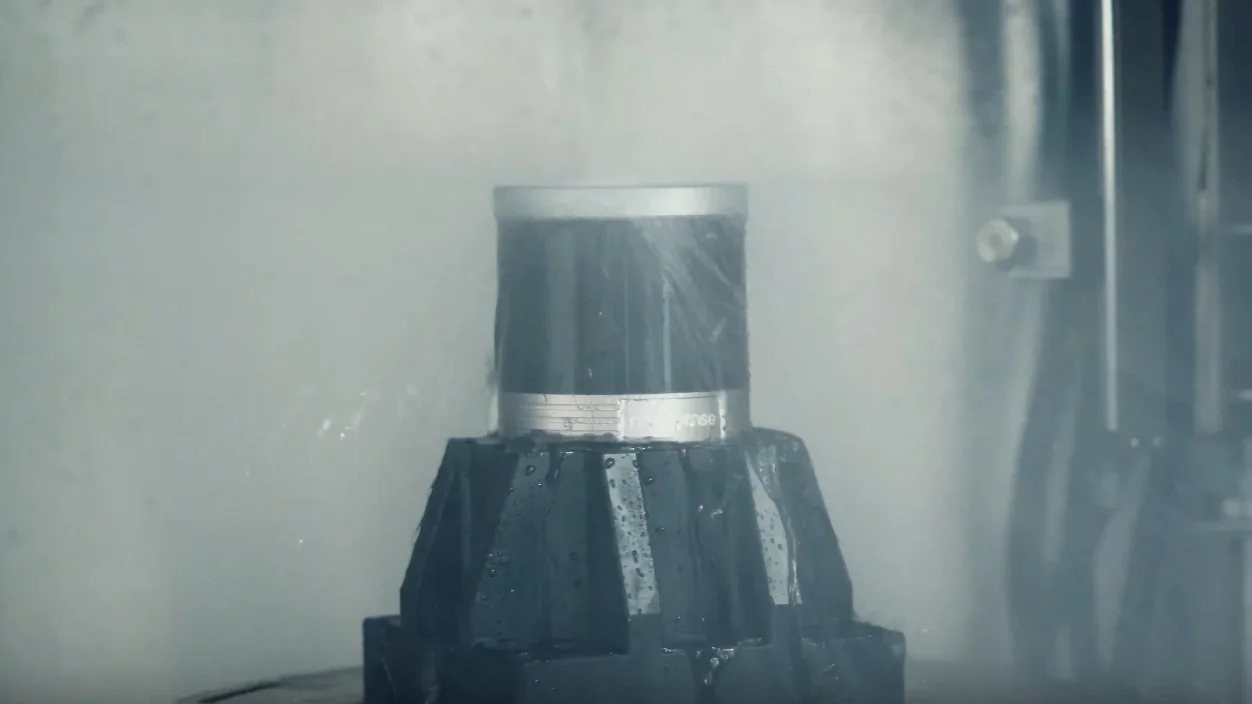
IP67, Betrieb ab -30 °C (der Hersteller nennt heute -40 °C), Unempfindlichkeit gegen starkes Licht und Störungen durch andere LiDARs; auf Anfrage Entstörung von Regen, Nebel, Schnee und Staub.
Synchronisation mit anderen Sensoren
Zeitstempel aus GPS, PTP oder gPTP und die Phasenverriegelung der Rotation auf das PPS-Signal erleichtern das Zusammenführen der Punktwolke mit Kameras und GNSS-Empfängern.
Spezifikation
| Kanäle | 16 |
| Laserwellenlänge | 905 nm |
| Laserklasse | Klasse 1 (IEC 60825-1:2014) |
| Messbereich | 0,2-150 m (90 m bei 10 % Reflexion laut Handbuch 2022; 110 m laut Herstellerangaben 2025) |
| Blindzone | 0,2 m |
| Genauigkeit | ±2 cm (typ.) |
| Horizontales Sichtfeld | 360° |
| Vertikales Sichtfeld | 30° (+15° bis -15°) |
| Horizontale Winkelauflösung | 0,2° / 0,4° (10 / 20 Hz) |
| Vertikale Winkelauflösung | 2° |
| Bildrate | 10 / 20 Hz (600 / 1200 U/min) |
| Punkte pro Sekunde | 288 000 (Single Return), 576 000 (Dual Return) |
| Rückkehrmodi | Strongest, First, Last, Dual |
| Netzwerkschnittstelle | 100Base-T1, über Interface Box RJ45; Ausgabe UDP (MSOP, DIFOP) |
| Zeitsynchronisation | $GPRMC + PPS, PTP, gPTP; Phasenverriegelung auf PPS |
| Versorgungsspannung | 9-32 V DC |
| Leistungsaufnahme | 11 W (typ.) |
| Schutzart | IP67 |
| Betriebstemperatur | -30 bis +60 °C (Handbuch); -40 °C laut Herstellerangaben 2025 |
| Lagertemperatur | -40 bis +85 °C |
| Gewicht | 0,99 kg (Gehäuse) |
| Abmessungen | Φ97,5 × 100 mm |
| Lieferumfang | LiDAR, Interface Box mit 3 m Kabel, Netzteil 12 V 40 W, Stromkabel 1,2 m, Ethernet-Kabel 1,5 m, Schrauben |
| Software | RSView, rs_driver, rslidar_sdk (ROS 1 Kinetic/Melodic/Noetic, ROS 2 Eloquent/Galactic/Humble), Weboberfläche |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- RS-Helios-16P - Benutzerhandbuch 1.0.1 (EN)PDF des Herstellers
Spezifikation, Anschlüsse, Montage, Protokoll, ROS.
- Helios - Downloads beim HerstellerSeite des Herstellers
Neueres Handbuch, Broschüre, SDK und 3D-Modelle (Hersteller verlangt ein Formular).
- rslidar_sdk (GitHub des Herstellers)Quellcode des Herstellers
Treiber für ROS 1 und ROS 2.
- rs_driver (GitHub des Herstellers)Quellcode des Herstellers
C++-Treiber.
Versand
Versand in der Herstellerverpackung aus unserem Lager in Aachen. Abmessungen und Gewicht der Sendung nennen wir im Angebot.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.