
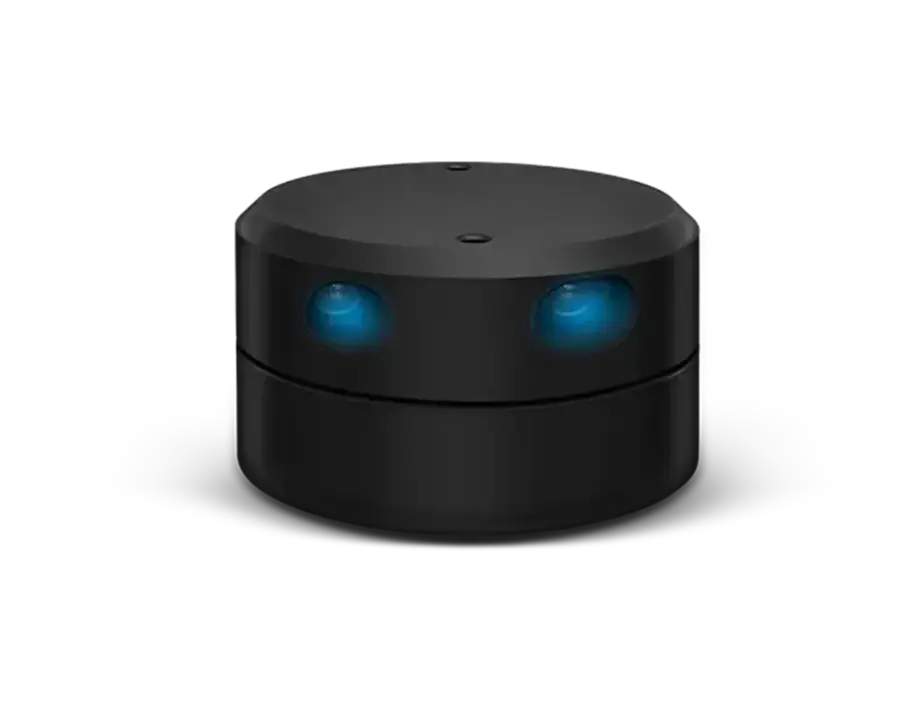
2D LiDAR YDLIDAR G4
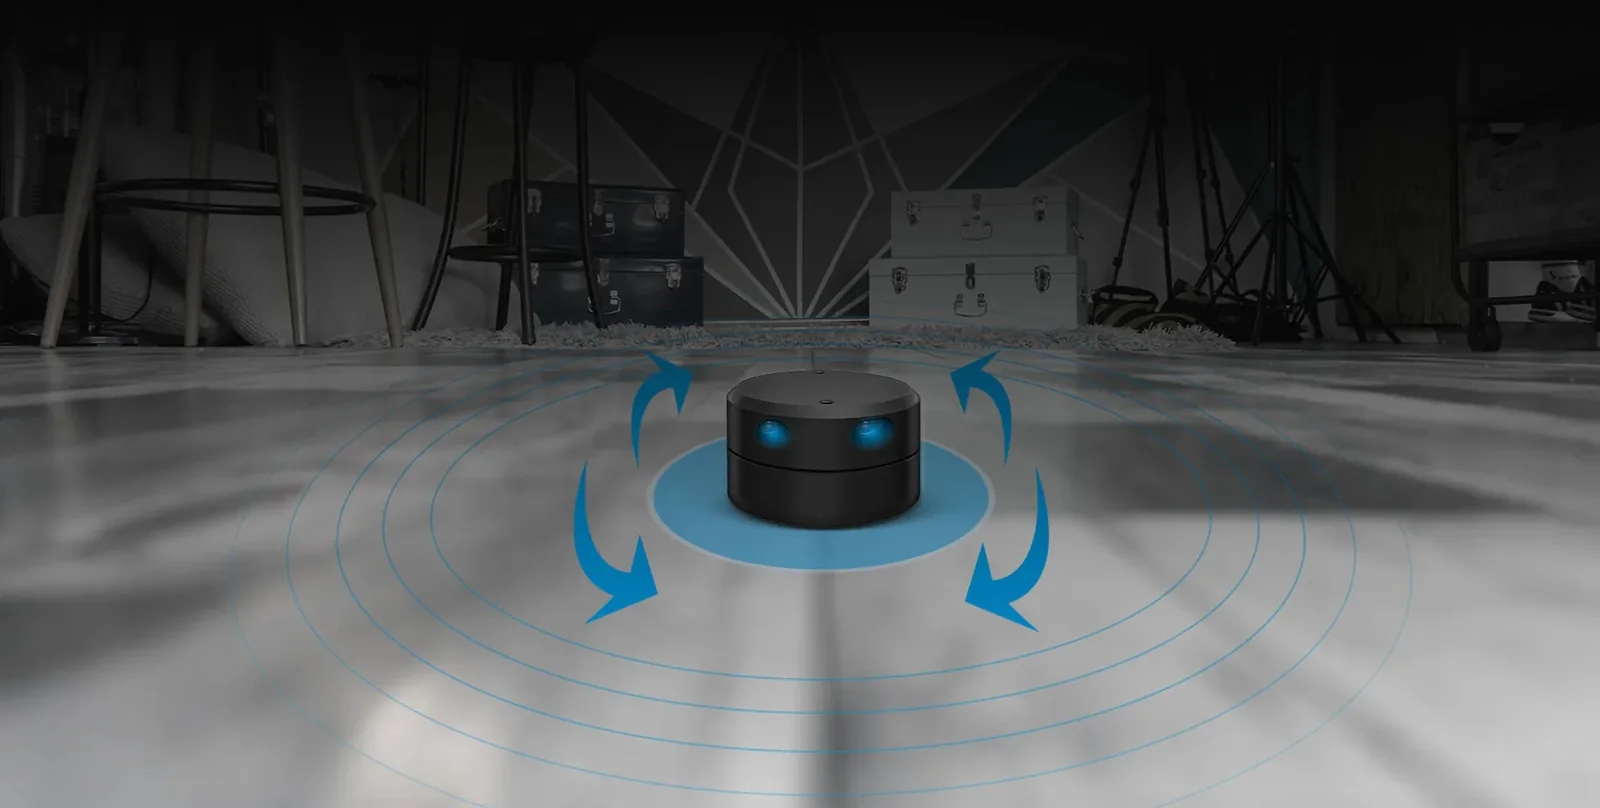
Der YDLIDAR G4 ist ein rotierender 2D-Laserscanner: Er dreht sich um 360° und misst den Abstand zur Umgebung per Triangulation, 9000 Messungen pro Sekunde. Reichweite 0,12-16 m, Scanfrequenz 5-12 Hz, Winkelauflösung ab 0,2°. Versorgung 5 V, Schnittstelle UART, USB-Adapter im Lieferumfang. Treiber für ROS 1 und ROS 2 stellt der Hersteller bereit.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung.
Produktbeschreibung
Der G4 gehört zur Triangulationsserie von YDLIDAR (Shenzhen EAI Technology). Der Kopf mit Infrarotlaser 792 nm (Klasse I) dreht sich auf einem bürstenlosen Motor; Strom und Daten gelangen drahtlos zum rotierenden Kopf, es gibt also keine verschleißenden Kontakte. Die Messfrequenz lässt sich zwischen 4, 8 und 9 kHz umschalten, die Drehzahl 5-12 Hz per Software einstellen: bei 7 Hz beträgt die Winkelauflösung 0,28°, bei 5 Hz 0,2°.
Genauigkeit: systematischer Fehler 2 cm bis 1 m und 2 % im Bereich 1-8 m. Der Scanner wiegt 214 g, hat 72,3 mm Durchmesser und 41,2 mm Höhe. Er arbeitet bei 0-50 °C und bis 2000 lx Umgebungslicht; der Hersteller empfiehlt den Einsatz in Innenräumen und warnt vor direkter Sonne. Das Entwicklungskit enthält Scanner, USB-Adapterplatine (CP2102) und USB-C-Kabel; die Daten kommen über UART mit 230400 bps. Die offiziellen Treiber ydlidar_ros_driver (ROS 1) und ydlidar_ros2_driver (ROS 2) sowie das YDLidar-SDK (C++ und Python) liegen auf dem GitHub des Herstellers.
Anwendungen
Navigation und Hindernisvermeidung
Der Hersteller nennt Roboternavigation und Hindernisvermeidung als erste Anwendung: Der 360°-Scan liefert die Umgebungskarte für SLAM und Navigation in ROS.
Kartierung und Rekonstruktion der Umgebung
Scannen von Räumen und 3D-Rekonstruktion bei bewegtem Scanner; 16 m Reichweite decken eine typische Halle oder einen Flur ab.
Bereichsschutz und Automatisierung
Erkennen von Objekten in einer definierten Zone, Absicherung von Bereichen sowie Automatisierungsaufgaben, die der Hersteller neben intelligentem Transport aufführt.
Projekte in ROS
Fertige Treiber für ROS 1 und ROS 2 sowie ein SDK in C++ und Python erlauben den Anschluss des G4 an einen mobilen Roboter an einem Tag; der Hersteller nennt auch Multimedia-Interaktion.
Spezifikation
| Sensortyp | 2D-LiDAR, 360°, Laser-Triangulation |
| Messbereich | 0,12-16 m (4 kHz, 80 % Reflexion); bei 9 kHz ab 0,28 m |
| Messfrequenz | 9000 Hz (typ.), umschaltbar 4 / 8 / 9 kHz |
| Scanfrequenz | 5-12 Hz, typ. 7 Hz |
| Scanwinkel | 0-360° |
| Winkelauflösung | 0,2° (5 Hz) / 0,28° (7 Hz) / 0,48° (12 Hz) |
| Genauigkeit | systematischer Fehler 2 cm (bis 1 m); relativer Fehler 2,0 % (1-8 m) |
| Versorgungsspannung | 5 V (4,8-5,2 V) |
| Betriebsstrom | typ. 350 mA, max. 500 mA; Anlauf bis 1000 mA |
| Datenschnittstelle | UART 3,3 V, 230400 bps, Stecker PH2.0-5P; USB-Adapter im Lieferumfang |
| Laserwellenlänge | 792 nm (775-800 nm), Infrarot |
| Laserklasse | Klasse I (IEC 60825-1, 21 CFR 1040.10) |
| Laserleistung | typ. 3,5 mW, max. 6 mW |
| Betriebstemperatur | 0-50 °C |
| Lagertemperatur | -10 bis 60 °C |
| Umgebungsbeleuchtung | bis 2000 lx (typ. 550 lx) |
| Gewicht | 214 g |
| Abmessungen | Φ72,3 × 41,2 mm |
| Kabellänge | 150 ± 10 mm |
| ROS und SDK | YDLidar-SDK (C++, Python), ydlidar_ros_driver (ROS 1), ydlidar_ros2_driver (ROS 2) |
| Lieferumfang | Scanner G4, USB-Adapterplatine (CP2102), USB-C-Kabel |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- YDLIDAR G4 - Datenblatt (v2.0, EN)PDF des Herstellers
Vollständige Spezifikation, Maßzeichnung, Anwendungen.
- YDLIDAR G4 - Benutzerhandbuch (v1.4, EN)PDF des Herstellers
Entwicklungskit, Inbetriebnahme in ROS, Warnhinweise.
- YDLIDAR G4 - Entwicklerhandbuch (EN)PDF des Herstellers
Betriebsmodi und Kommandoprotokoll.
- YDLidar-SDK (GitHub des Herstellers)Quellcode des Herstellers
SDK in C++ und Python.
- ydlidar_ros2_driver (GitHub des Herstellers)Quellcode des Herstellers
ROS-2-Treiber; ROS 1: ydlidar_ros_driver.
Versand
Versand in der Herstellerverpackung aus unserem Lager in Aachen. Abmessungen und Gewicht der Sendung nennen wir im Angebot.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.