
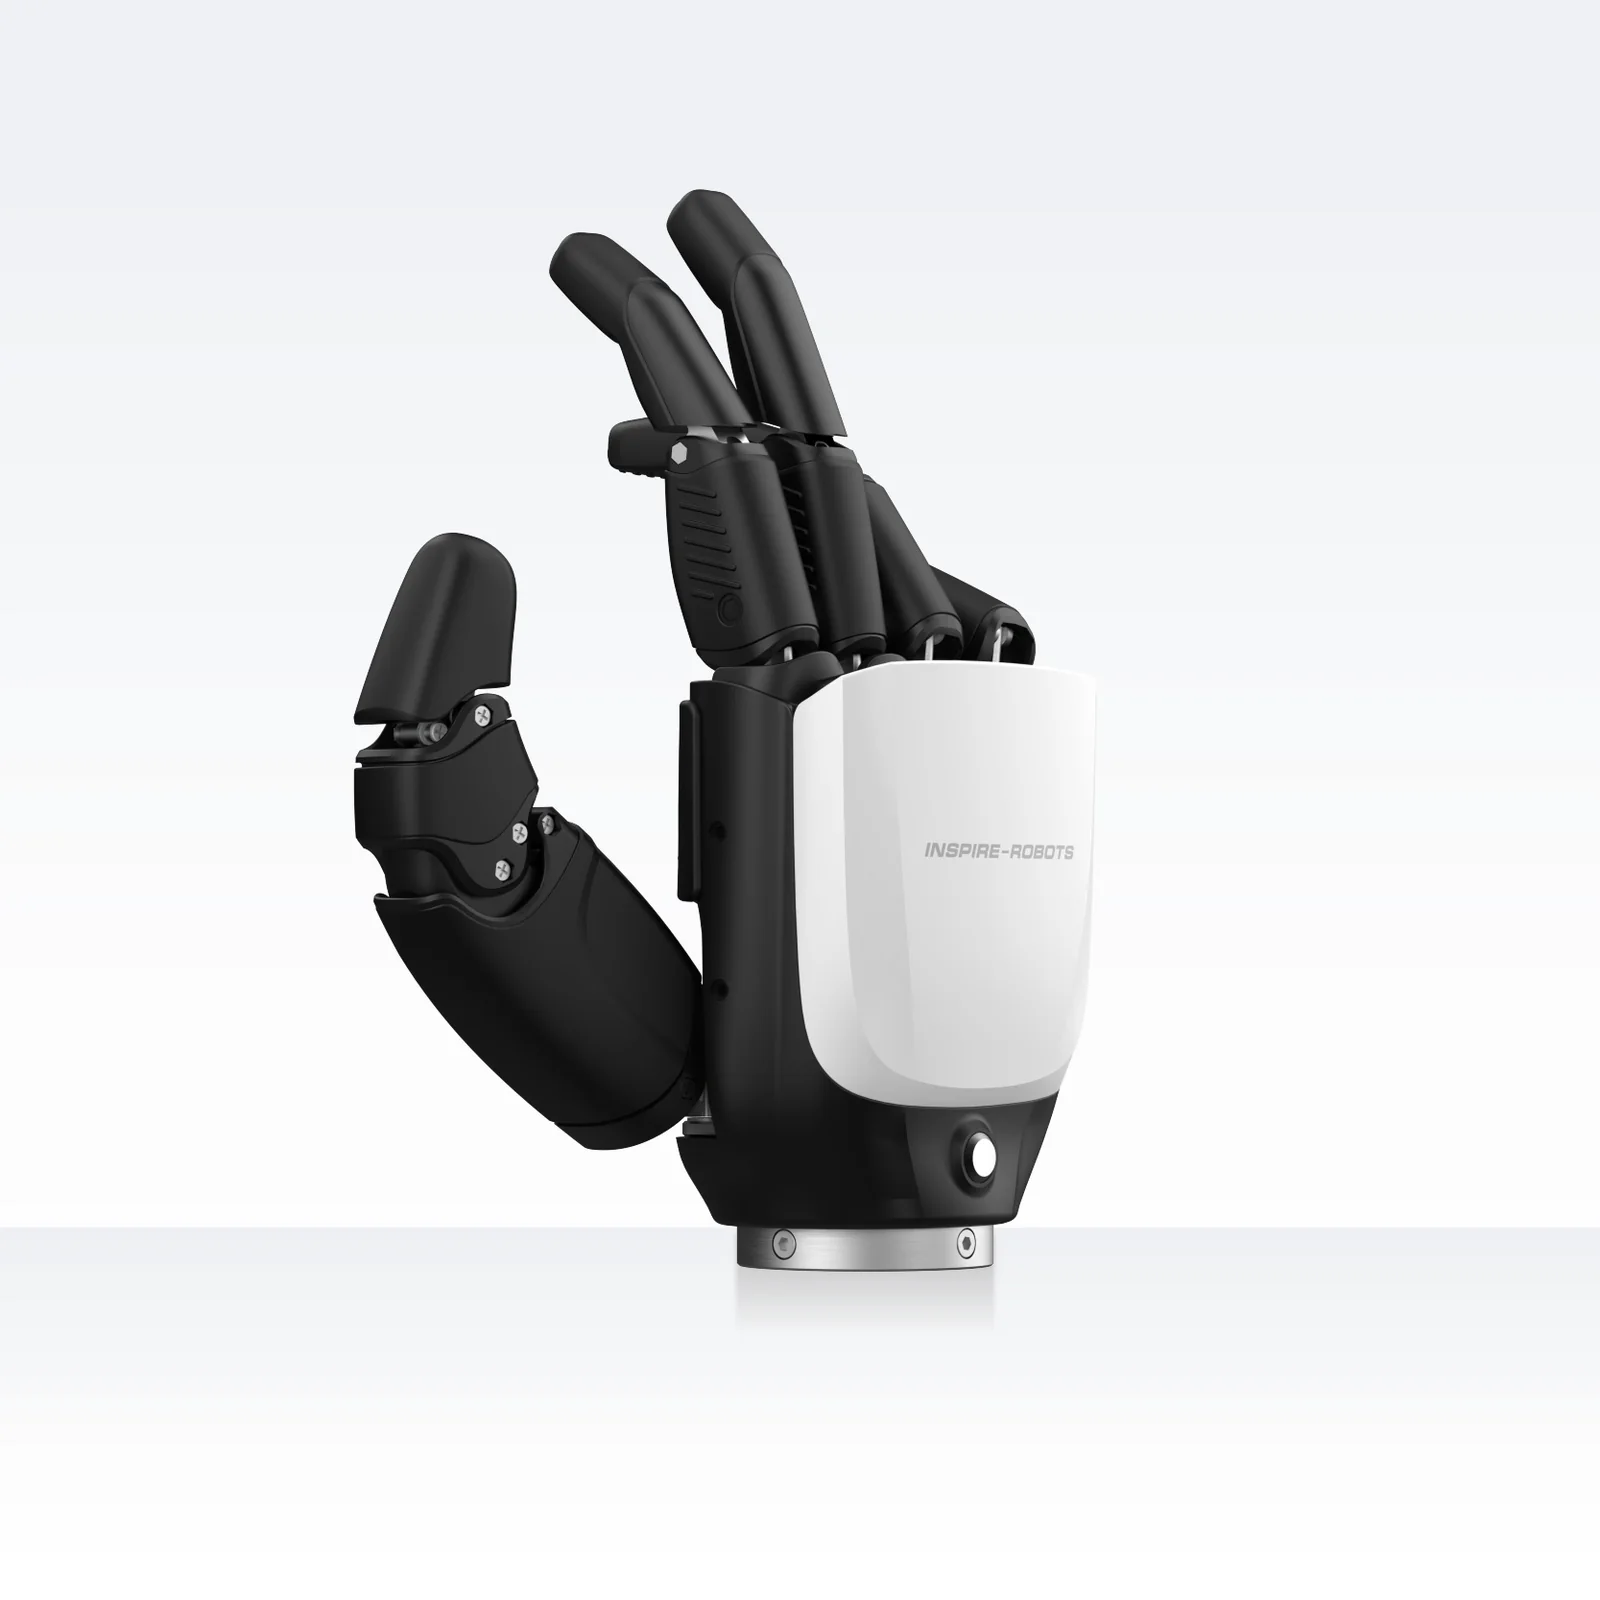
Inspire Robots RH56E2 - mit Tastsensoren (T1/T2)
RH56E2 ist die stärkste Hand der Familie RH56 von Inspire Robots: 30 N an der Daumenspitze und 28 N an den Fingern bei 6 Freiheitsgraden, Ethernet mit Modbus TCP sowie RS485 oder CAN, optional 17 oder 5 Tastsensoren. Der Hersteller bezeichnet sie als erste industrielle Hand mit menschenähnlicher Greifkraft.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt. Gewicht mit Verpackung: ca. 1,5 kg. Verkauf ausschließlich an Unternehmen, Institutionen und Hochschulen.
Lieferzeit: ca. 21 Tage ab Auftragsbestätigung.
- 30 N
- Daumenkraft
- 28 N
- Fingerkraft
- 770 g
- Gewicht (Basisversion)
Produktbeschreibung
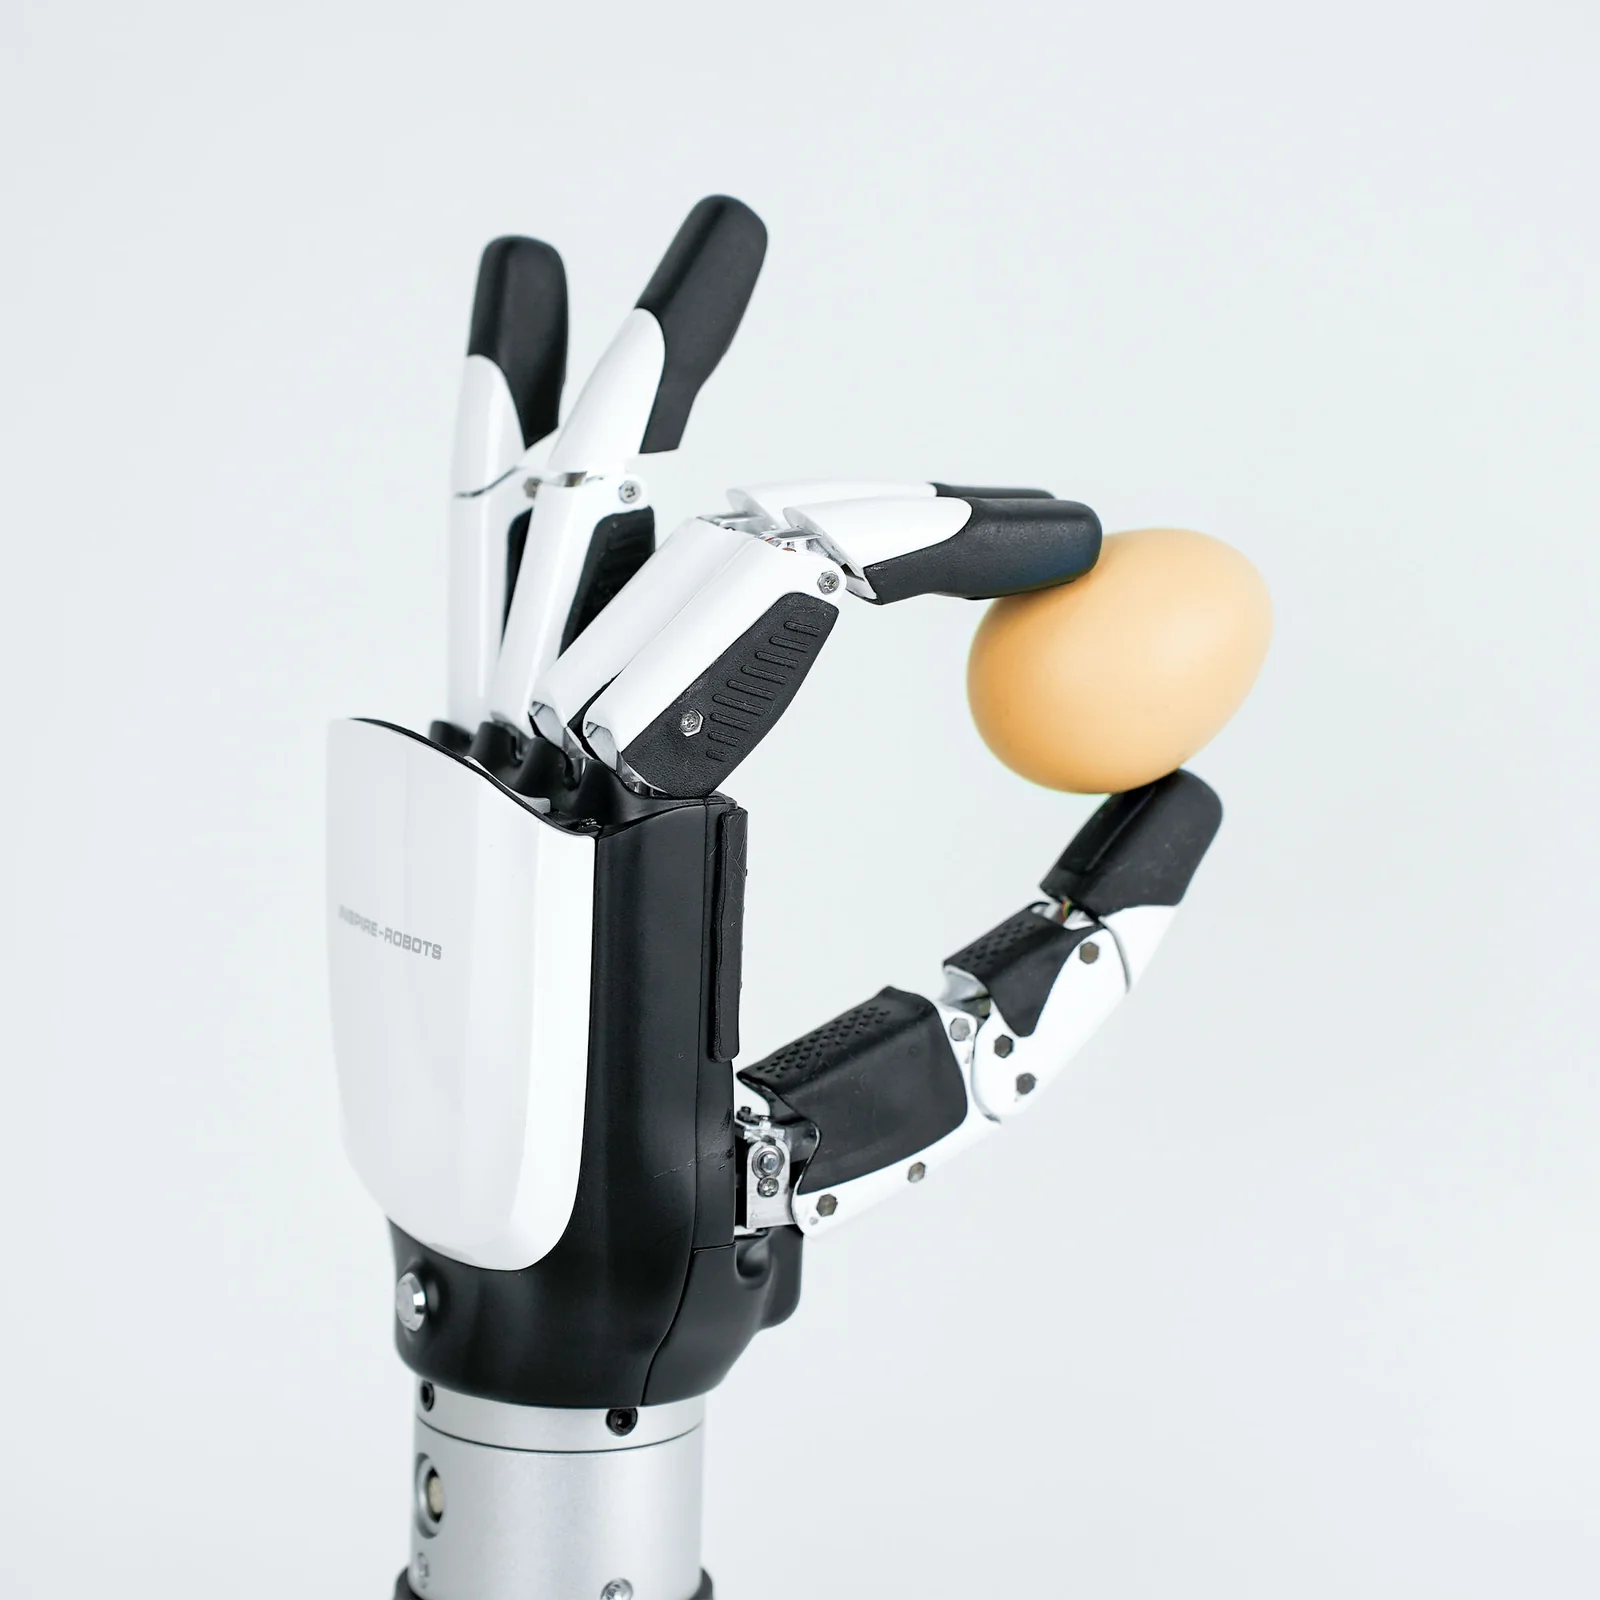
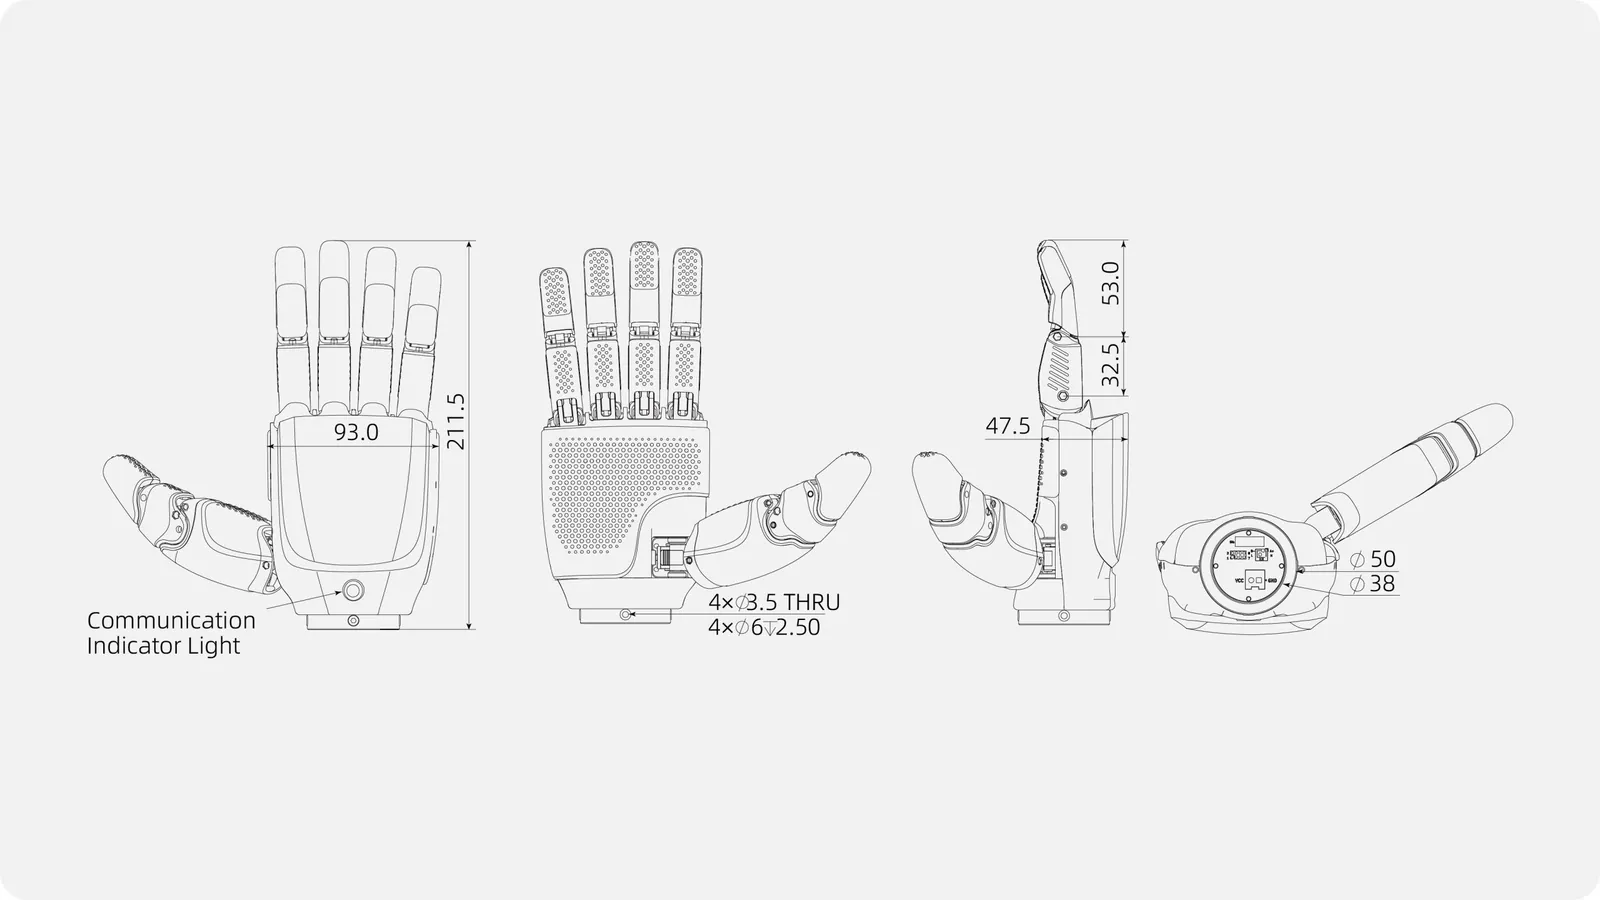
RH56E2 ist die Hand für hohe Lasten: Sechs Miniatur-Linearservoantriebe mit Kraftsensoren bewegen 12 Gelenke, die Daumenspitze bringt 30 N auf, die Finger je 28 N, und der Hersteller nennt eine Tragfähigkeit entsprechend 15 kg sowie rund 3 kg aktive Kraft je Finger. Die Hand schließt in 0,8 s, die vier Finger beugen sich schneller als 200°/s, der Daumen dreht sich im Bereich 75-170°. Wiederholgenauigkeit ±0,2 mm, Kraftauflösung 0,05 N (Handbuch: 0,1 N). Gewicht 770 g ohne und 790 g mit Tastsensoren, Abmessungen 211,5 x 93,0 x 47,5 mm, Flansch Ø50 mm mit Zentrierung Ø38 mm.
Anders als DFX und BFX hat die E2 drei Kommunikationswege: Ethernet mit Modbus TCP (Standard 192.168.11.210, Port 6000) in jeder Version sowie RS485 (Variante 2) oder CAN 2.0 (Variante 0) über einen achtpoligen, Lemo-kompatiblen Stecker. Die optionalen Tastsensoren gibt es in zwei Ausführungen: T1 sind 17 piezoresistive Module an Fingerkuppen, Fingerbeeren, Gliedern und der ganzen Handfläche (Matrix 8 x 14 Punkte), T2 sind 5 kapazitive Sensoren in den Fingerkuppen, die Normalkraft, Tangentialkraft, deren Richtung und die Annäherung eines Objekts liefern. Die Sensordaten werden mit 50 Hz aktualisiert.
Jeder Finger arbeitet in einem von zwei Modi: Schutzmodus Geschwindigkeit-Kraft (Stopp auf Winkel oder beim Überschreiten der Kraftschwelle) oder geschlossener Kraftregelkreis, in dem die Hand die Sollkraft hält und Änderungen folgt. Die Register umfassen Winkel, Geschwindigkeit, Kraftschwelle bis 3000 g je Finger, Istkraft, Strom und Temperatur der Antriebe sowie 40 Gesten, davon 13 werkseitig. Versorgung 24 V ±10 %, Ruhestrom 0,25 A, Spitzenstrom 4 A. Nach dem Abschalten blockieren die Finger selbsttätig, eine Anzeige auf dem Handrücken zeigt den Kommunikationsstatus. Der Kartenpreis gilt für die Version mit Tastsensoren (T1 oder T2, zum gleichen Preis); die Version ohne Tastsensoren hat eine eigene Karte.
Aufbau und Komponenten
Funktionen
Greifkraft wie beim Menschen
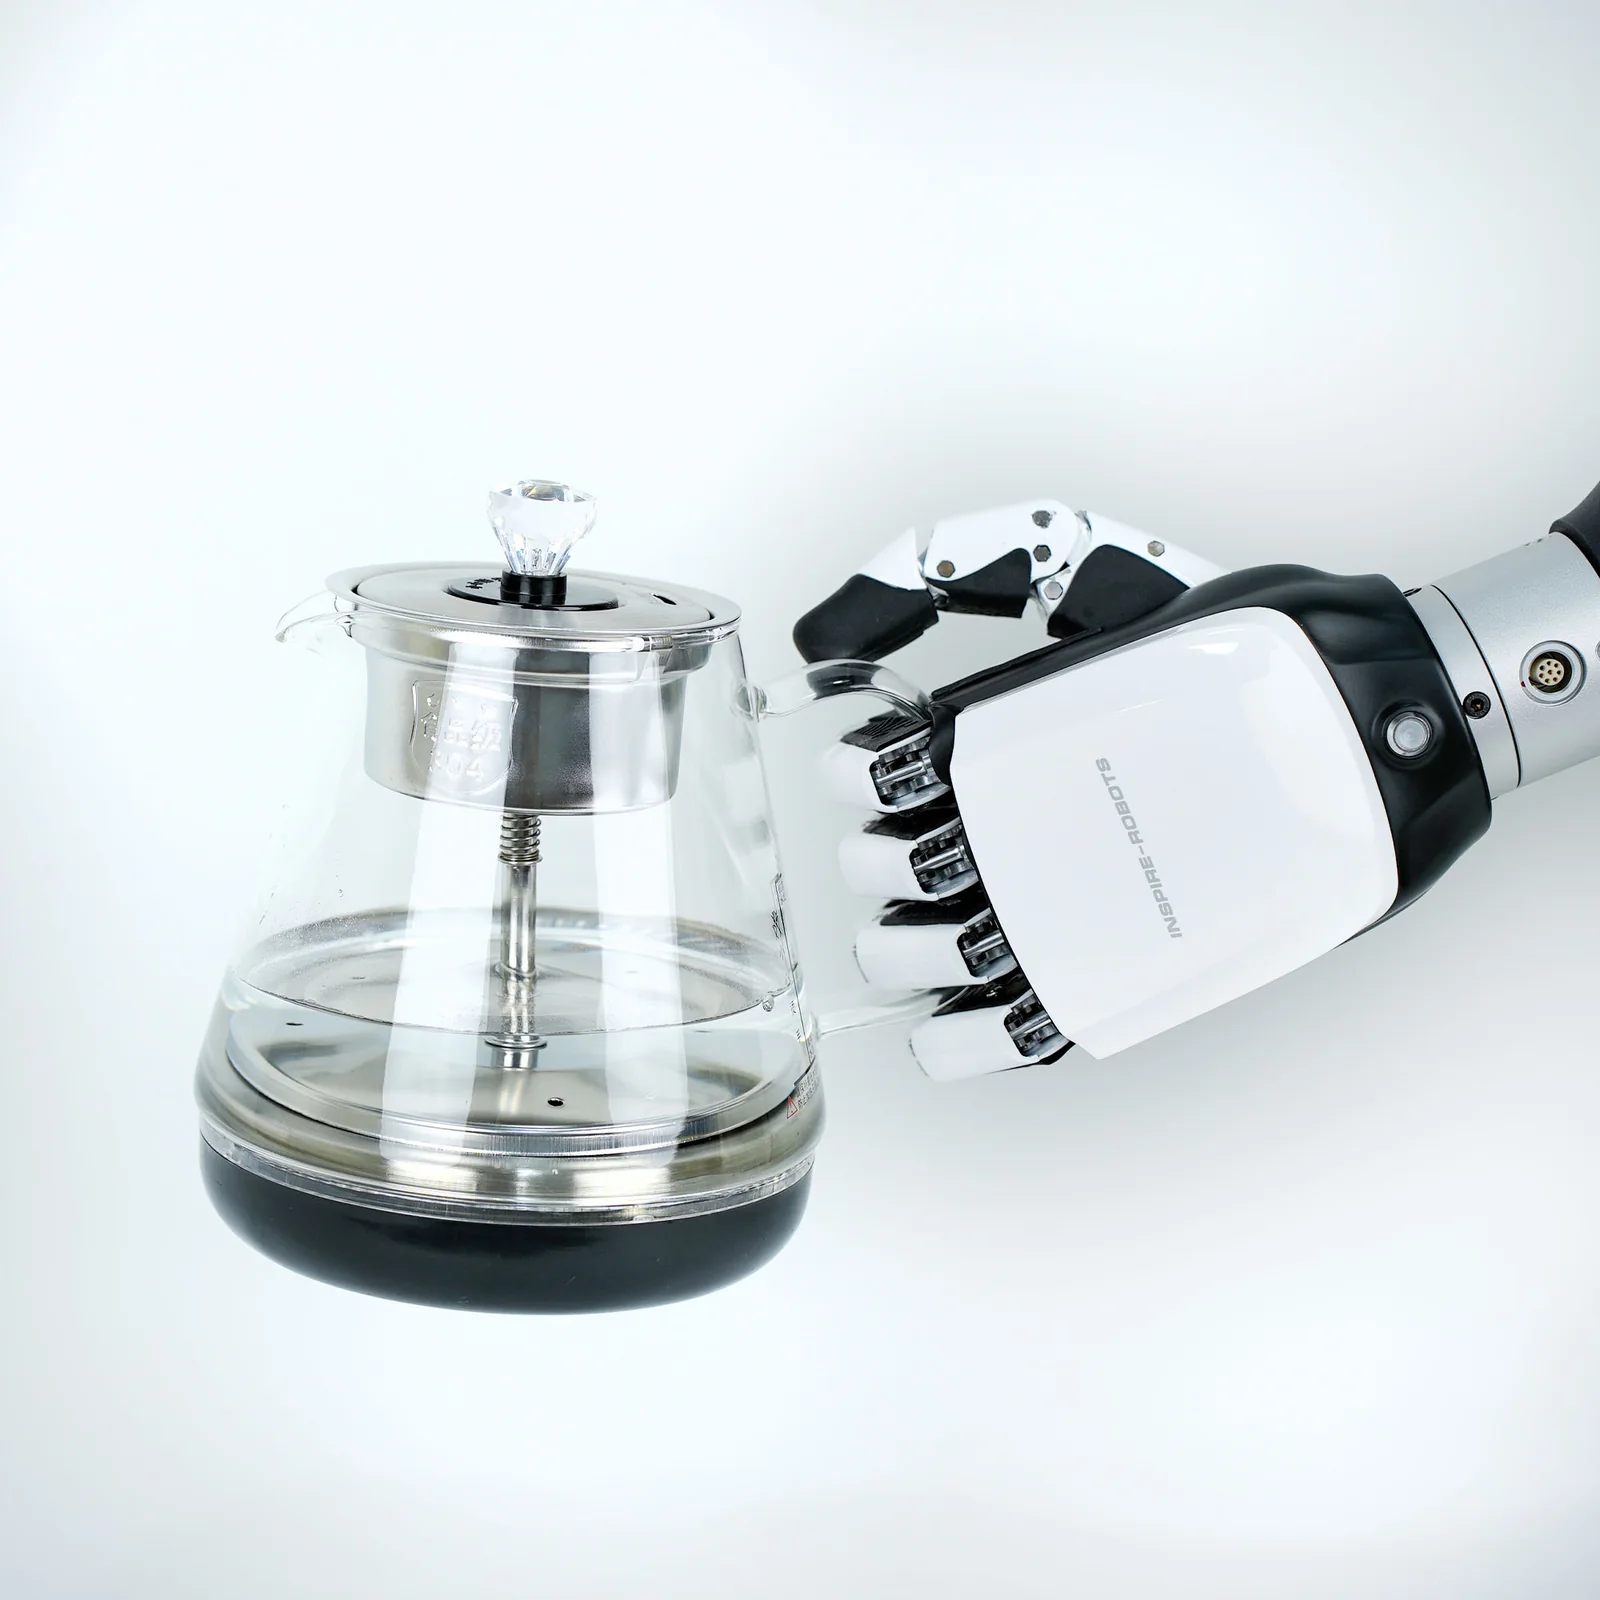
30 N am Daumen und 28 N an den Fingern, Tragfähigkeit laut Hersteller entsprechend 15 kg: Der Hersteller zeigt die E2 mit dem Ladestecker eines Elektroautos, einer Bohrmaschine an der Werkzeugmaschine und einem Reserverad im Kofferraum.
Tastsensoren T1 oder T2
17 piezoresistive Sensoren mit Matrix auf der ganzen Handfläche (T1) oder 5 kapazitive in den Fingerkuppen mit Tangentialkraft und Richtung (T2): Die Hand merkt, dass ein Objekt rutscht, bevor es fällt.
Modbus TCP, RS485 oder CAN
Ethernet in jeder Version plus RS485 oder CAN 2.0 in einem 8-poligen Stecker; Registerprotokoll, Modbus RTU und Modbus TCP beschreibt das Herstellerhandbuch, die IP-Adresse wird per Register geändert.
Geschlossener Kraftregelkreis je Finger
Der Kraftregelmodus hält die Sollkraft in Echtzeit, der Schutzmodus stoppt den Finger an der Schwelle; die Kraftsensoren werden mit einem Register bei offener Hand kalibriert.
Anwendungen
Industrieautomation
Der Hersteller sieht die E2 für die Industrie vor: Laden von Elektrofahrzeugen, Bedienung von Werkzeugen und Maschinengriffen, Entnahme von Teilen aus CNC-Spannvorrichtungen. Modbus TCP und RS485 verbinden die Hand direkt mit einer SPS.
Humanoide Roboter
Kraft, Tastsensoren und CAN machen die E2 zur Hand für Humanoide, die nicht nur gestikulieren, sondern Kettlebell, Karton oder Koffer tragen sollen.
Unbemannte Labore und Forschung
Kraftregelkreis, 17 Tastpunkte und offenes Protokoll liefern Material für Greif- und Robot-Learning-Forschung; Simulation in Gazebo laut FAQ des Herstellers.
Auswahl in der Familie RH56
E2 = höchste Kraft und Tastsensoren; DFX = 15 N, einfachere RS485-Kommunikation; F1 und H1 = EtherCAT und leichterer Aufbau; DG2 = 13 Freiheitsgrade.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Hand RH56E2Komplette Hand mit Antrieben, Sensoren und Steuerelektronik. Varianten: RH56E2-0R / 0L (CAN), RH56E2-2R / 2L (RS485); mit Tastsensoren: -T1 (17 piezoresistive) oder -T2 (5 kapazitive); jede Variante mit Ethernet (Modbus TCP); Seite und Version geben wir in der Bestellung an.
- MontageflanschFlansch zur Befestigung der Hand am Roboterarm; Maße und Lochbild in der Zeile Montage der Spezifikation. Lieferumfang laut Herstellerangabe (Inspire Robots) vom 14.10.2026.
- KabelsatzStandard-Kabelsatz für Versorgung und Kommunikation passend zur bestellten Schnittstelle: RS485 oder CAN 2.0 (je nach Variante) sowie Ethernet mit Modbus TCP; für die Arme AgileX NERO und PiPER (CAN) ein Satz mit CAN-Leitungen - bitte in der Anfrage angeben.
Spezifikation
| Typ | fünffingrige Roboterhand in Industriequalität, 6 Linearantriebe mit Kraftsensoren, optionale Tastsensoren |
| Modellvarianten | RH56E2-0R / 0L (CAN), RH56E2-2R / 2L (RS485); mit Tastsensoren: -T1 (17 piezoresistive) oder -T2 (5 kapazitive); jede Variante mit Ethernet (Modbus TCP) |
| Freiheitsgrade | 6 |
| Anzahl der Gelenke | 12 |
| Antriebe | 6 Miniatur-Linearservoantriebe mit Kraftsensoren |
| Kraftsensoren | 6 |
| Tastsensoren | T1: 17 piezoresistive Sensoren (Fingerkuppen, Fingerbeeren, Glieder, Handfläche 8 x 14 Punkte), Bereich 0-30 N; T2: 5 kapazitive Sensoren in den Fingerkuppen (Normalkraft, Tangentialkraft, Richtung, Annäherung), Bereich 0-20 N; Genauigkeit bis 5 % FS; Varianten ohne Sensoren |
| Fingerspitzenkraft Daumen | 30 N |
| Fingerspitzenkraft Finger | 28 N |
| Tragfähigkeit (Herstellerangabe) | entspricht 15 kg (laut Hersteller) |
| Kraftauflösung | 0,05 N (Herstellerseite; Handbuch: 0,1 N) |
| Wiederholgenauigkeit | ±0,20 mm |
| Seitlicher Drehbereich des Daumens | 75° bis 170° |
| Seitliche Drehgeschwindigkeit des Daumens | über 130°/s |
| Beugegeschwindigkeit des Daumens | über 130°/s |
| Beugegeschwindigkeit der vier Finger | über 200°/s |
| Schließzeit der Hand | 0,8 s |
| Winkelbereiche (Register) | Finger 91,5° bis 170°; Daumenbeugung 28,5° bis 64°; Daumendrehung 75° bis 170° |
| Steuerschnittstelle | RS485 oder CAN 2.0 (je nach Variante) sowie Ethernet mit Modbus TCP |
| Protokolle | Inspire-Registerprotokoll (RS485/CAN), Modbus RTU (0x03, 0x06, 0x10), Modbus TCP (03, 06, 16) |
| Busparameter | RS485: 115 200 Bit/s (auch 57 600, 19 200, 921 600), 8N1; CAN: 1000 kBit/s (Option 500), 29-Bit-Identifier; Modbus TCP: Standard 192.168.11.210:6000 |
| Geräte an einem Bus | bis 254 (RS485, ID 1-254); bis 16 383 (CAN) |
| Stecker | 8-poliger Rundstecker 1BZ1G08CLL00000 (kompatibel zu Lemo FGG-1B-8P): Versorgung, RS485/CAN, Ethernet |
| Fingerregelmodi | je Finger: Schutzmodus Geschwindigkeit-Kraft (Stopp auf Winkel oder Kraft) oder geschlossener Kraftregelkreis (Halten der Sollkraft) |
| Bewegungssequenzen und Gesten | 40 Gesten: 1-13 werkseitig (offene Hand, Faust, Zweifingerkontakt), 14-40 benutzerdefiniert |
| Selbsthemmung ohne Versorgung | ja (Herstellerangabe: stabil und zuverlässig) |
| Schutzfunktionen | Antriebsfehler: Blockieren, Übertemperatur, Überstrom, Motor, Kommunikation; Quittierung per Register; Kommunikationsanzeige auf dem Handrücken |
| Kalibrierung der Kraftsensoren | per Register, Hand offen ohne Kontakt |
| Software | PC-Software des Herstellers (Monitor, Steuerung des Handmodells, Sequenzen) |
| Simulation | Gazebo (laut FAQ des Herstellers) |
| Abmessungen | 211,5 x 93,0 x 47,5 mm |
| Fingergliedlängen | 53,0 mm und 32,5 mm |
| Montage | Flansch Ø50 mm mit Zentrierung Ø38 mm, 4 x Ø3,5 mm durchgehend mit Senkung Ø6 x 2,5 mm |
| Gewicht | 790 g ±10 g (mit Tastsensoren), 770 g ±10 g (ohne) |
| Versorgungsspannung | 24 V DC ±10 % |
| Ruhestrom | 0,25 A bei 24 V (mit Sensoren), 0,2 A (ohne) |
| Durchschnittsstrom ohne Last | 1,2 A bei 24 V |
| Spitzenstrom | 4 A bei 24 V (Handbuch: 4,5 A bei maximaler Greifkraft) |
Downloads
- RH56E2 - Benutzerhandbuch V1.0.0 (EN, PDF)PDF des Herstellers
Sicherheit, Parameter, Stecker und Kabel, RS485, CAN, Modbus RTU und TCP, Register, Fingermodi, Daten der Tastsensoren.
- Inspire-Hände - Inbetriebnahme (EN, PDF)PDF des Herstellers
Testset, Nummerierung der Antriebe, Start mit der PC-Software.
- PC-Software für die Hände - Anleitung (EN, PDF)PDF des Herstellers
Monitor für Winkel, Strom, Kraft und Temperatur der Antriebe, Steuerung des Handmodells, Aktionsdatenbank.
- PC-Software für die Hände (Upper Computer, ZIP)Herstellerprogramm (ZIP)
Testprogramm des Herstellers für den PC, 34 MB.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher und die PC-Software des Herstellers an einem Ort (Reiter Dexterous Hand).
Versand
Versand in der Herstellerverpackung aus dem Lager in Aachen. Die Hand wiegt 770-790 g; Gewicht und Maße der Sendung nennen wir im Angebot.
Versand als Paket nach Deutschland, Österreich und in die Schweiz: 18 EUR inkl. MwSt.
Lieferzeit: ca. 21 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.