
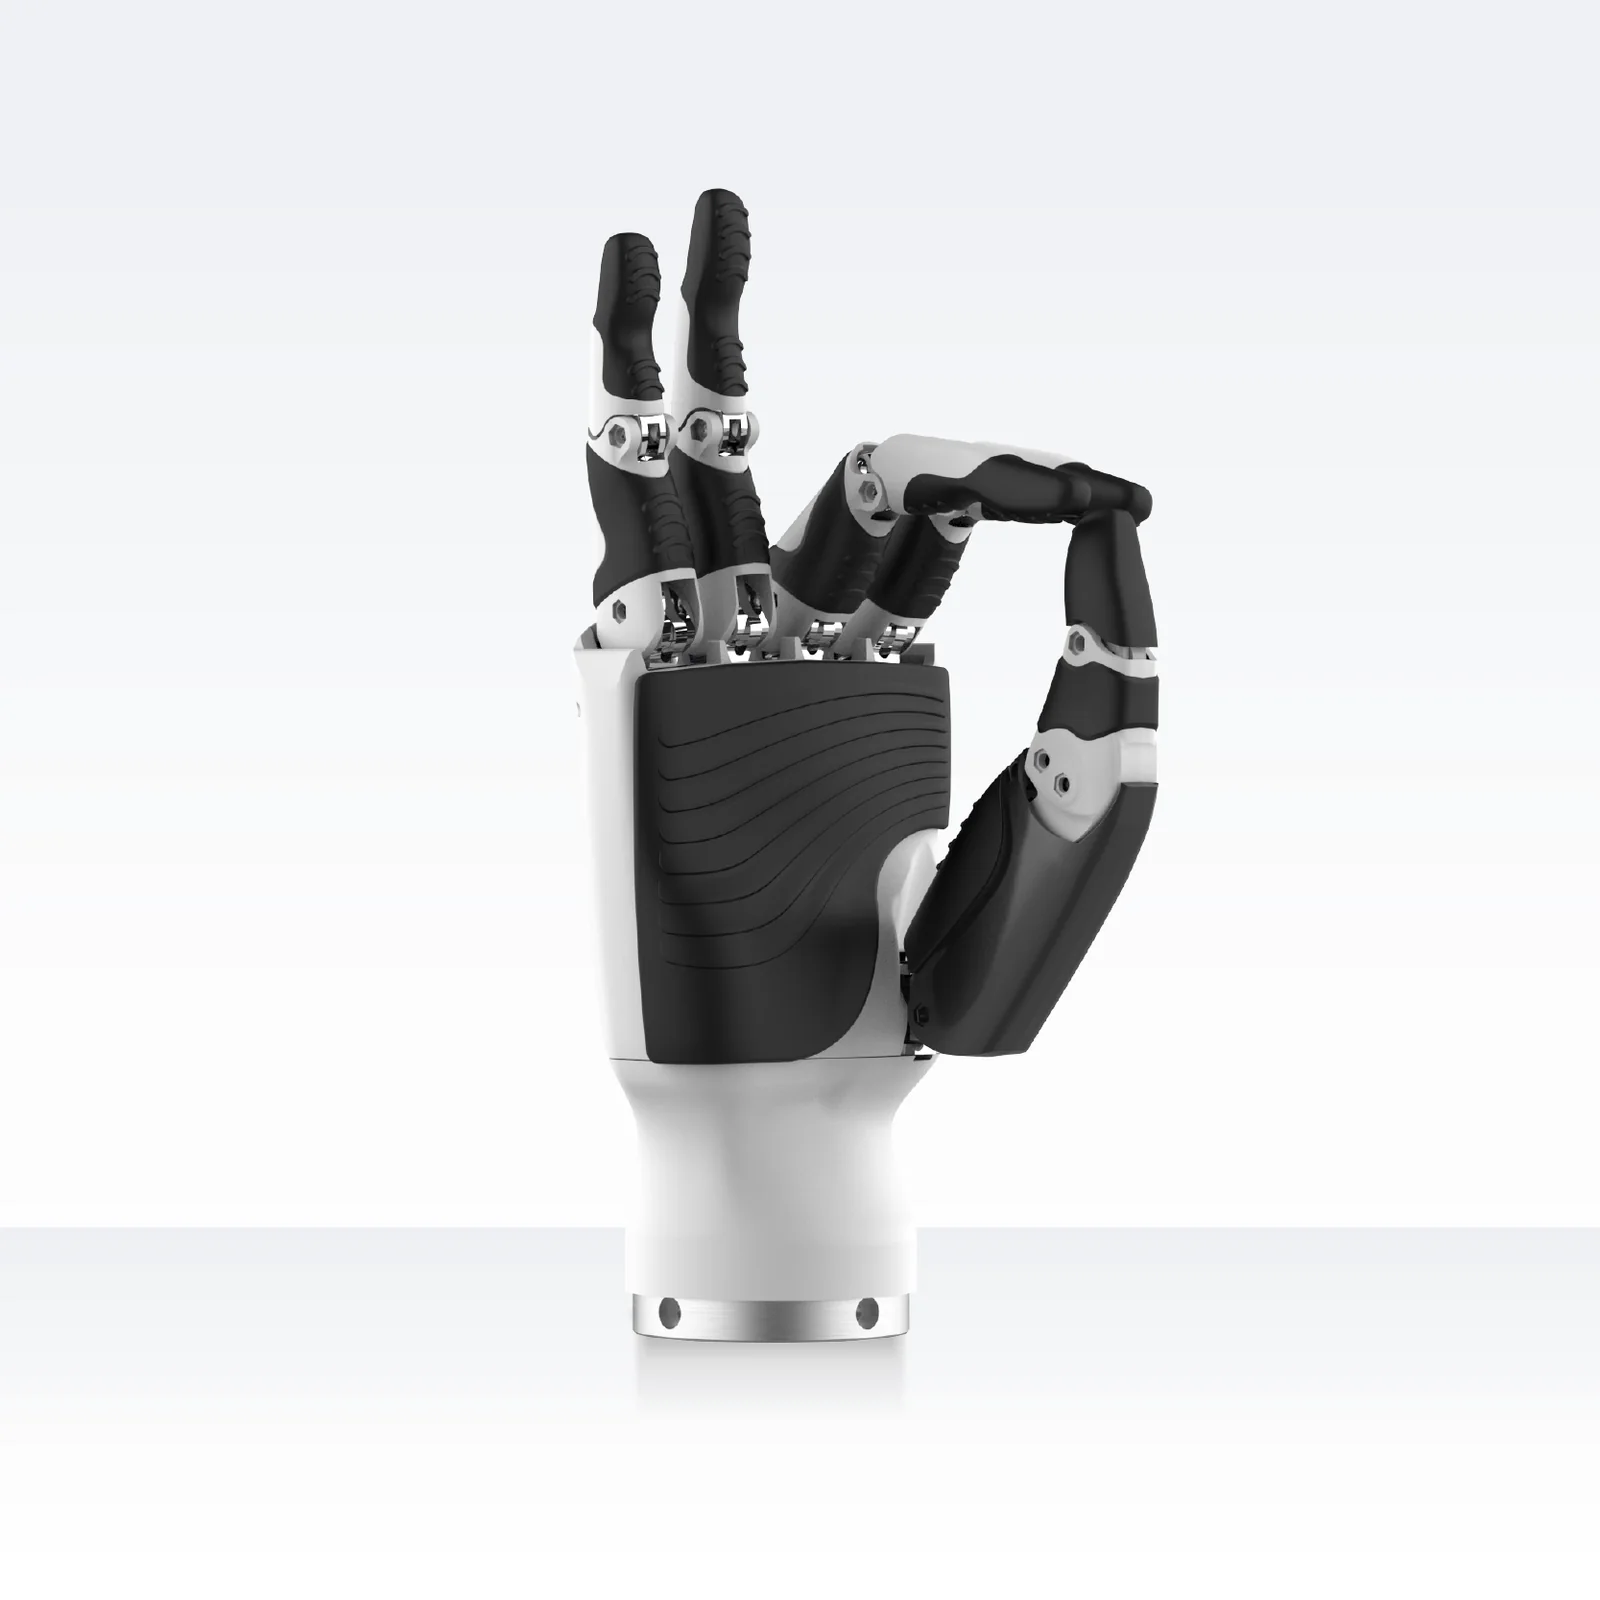
Inspire Robots RH56BFX
RH56BFX ist die schnelle Variante der fünffingrigen Hand RH56 von Inspire Robots: gleiche Konstruktion wie die DFX (6 Freiheitsgrade, 12 Gelenke, 540 g, RS485), aber auf Geschwindigkeit ausgelegte Antriebe: Die vier Finger beugen sich mit 570°/s, der Daumen dreht sich mit 235°/s, bei 6 N am Daumen und 4 N an den Fingern. Für leichte, dynamische Interaktion mit Menschen. Verkauf auf Anfrage.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung.
- 6 N
- Daumenkraft
- 4 N
- Fingerkraft
- 540 g
- Gewicht

Produktbeschreibung
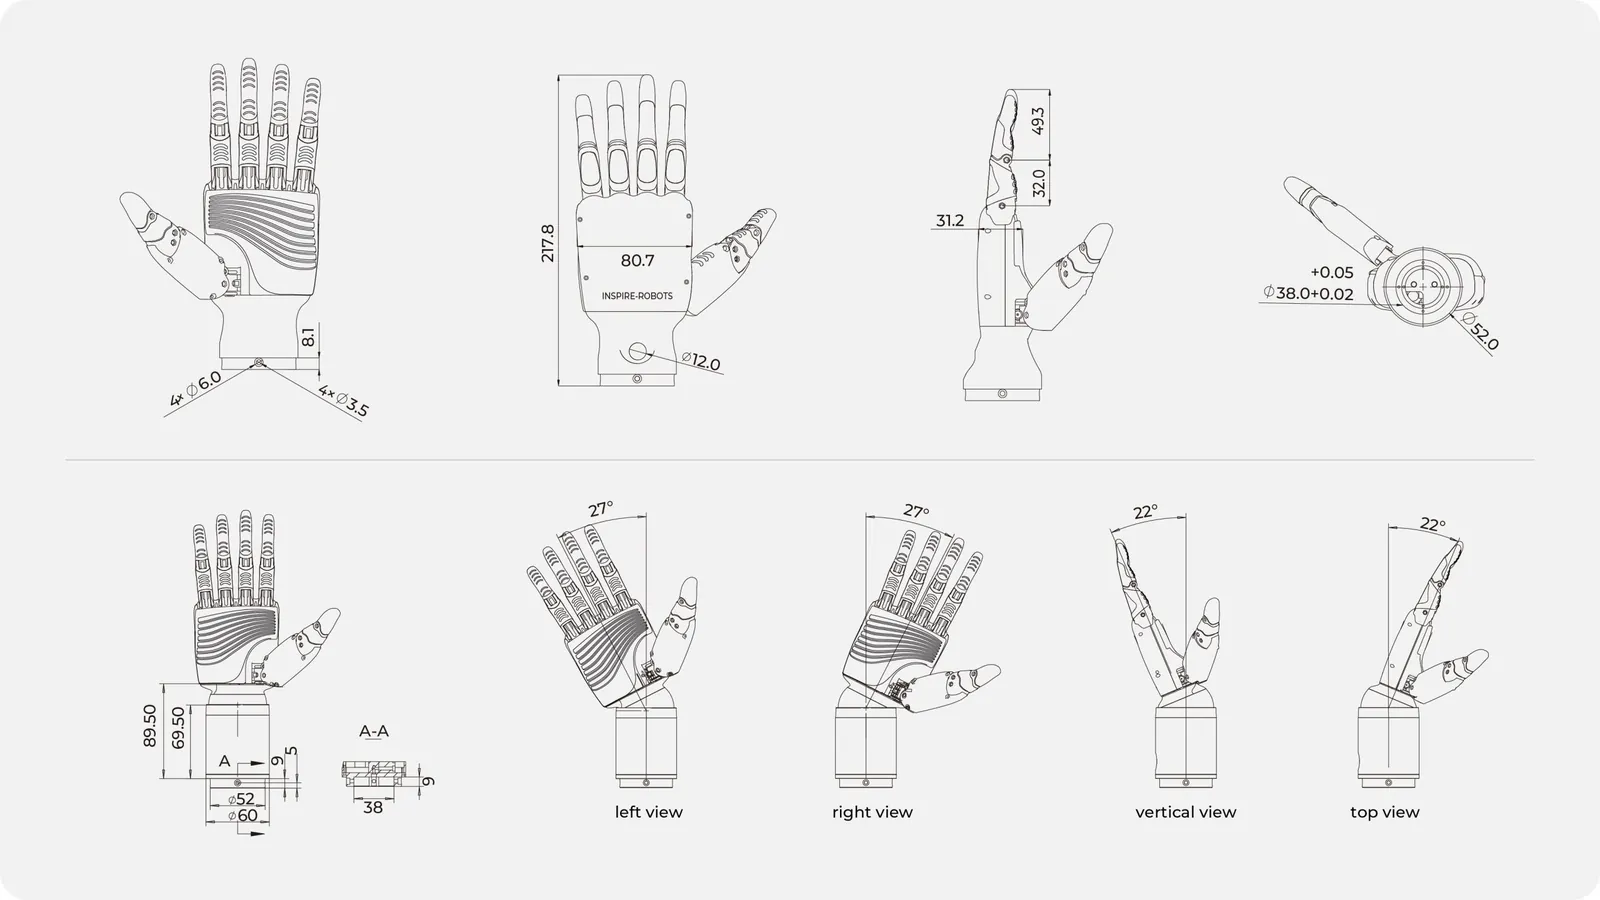
RH56BFX teilt mit dem Modell DFX die Mechanik, die Maßzeichnung (217,8 x 80,7 x 31,2 mm), das Gewicht von 540 g, den Stecker GX12, das RS485-Protokoll mit Modbus RTU und ein gemeinsames Handbuch. Der Unterschied steckt in den sechs Antrieben: In der BFX sind sie auf Geschwindigkeit übersetzt. Die vier Finger beugen sich mit 570°/s (DFX: 260°/s), der Daumen beugt sich mit 150°/s und dreht sich mit 235°/s; der Hersteller positioniert diese Hand für leichte Interaktionsaufgaben: Gesten, Vorführungen, schnelle Griffe leichter Objekte wie Schlüssel, Ei, Schwamm oder weiche Beutel.
Der Preis für die Geschwindigkeit ist die Kraft: 6 N an der Daumenspitze und 4 N an den Fingern, bei gleicher Auflösung der Kraftsensoren von 0,5 N und ±0,2 mm Wiederholgenauigkeit. Versorgung 24 V (Herstellerseite: 12-48 V), Ruhestrom 0,09 A, Spitzenstrom 2 A. Jeder Antrieb hat einen Kraftsensor und einen absoluten Positionssensor; Ansteuerung, Register, 40 Bewegungssequenzen im Speicher und die PC-Software sind mit der DFX gemeinsam, ebenso die Version RH56BFXW mit zweiachsigem Handgelenk (±27°, ±22°, 2 N·m).
Die Ansteuerung läuft über RS485 (115 200 Bit/s, bis 254 Hände am Bus) mit dem Registerprotokoll des Herstellers oder mit Modbus RTU; RS232 und CAN auf Anfrage. Je Finger werden Winkel, Geschwindigkeit und Kraftschwelle vorgegeben, die Hand meldet Istwinkel, Kraft, Strom, Temperatur und Fehlercodes, und laut FAQ des Herstellers lässt sich die Hand in Gazebo simulieren. Die BFX wählt man, wo die Dynamik der Geste zählt und nicht die Traglast; für schwerere Objekte verweist der Hersteller auf die DFX, für Industriearbeit auf die E2.
Aufbau und Komponenten
Funktionen
Finger mit 570°/s
Auf Geschwindigkeit übersetzte Antriebe beugen die vier Finger mehr als doppelt so schnell wie in der DFX: Geste, Winken oder schnelles Schließen der Hand geschehen im Bruchteil einer Sekunde.
Kraftsensoren und Schwellenregelung
Trotz geringerer Kraft hat jeder Antrieb einen 0,5-N-Sensor: Der Griff um Ei oder Schwamm stoppt an der Sollschwelle, und die PC-Software zeigt die Kraft jedes Fingers live.
Gleiche Plattform wie DFX
Maßzeichnung, Flansch Ø52 mm, Stecker GX12, Protokoll und Handbuch sind gemeinsam: In einem Projekt lassen sich DFX und BFX ohne Änderungen an Mechanik und Software tauschen.
Version mit Handgelenk
RH56BFXW hat ein zweiachsiges Handgelenkmodul (±27° und ±22°, 2 N·m) mit eigenen Registern und Kommunikation über RS232/RS485 oder CAN.
Anwendungen
Mensch-Roboter-Interaktion und Vorführungen
Der Hersteller sieht die BFX für leichte Interaktionsaufgaben vor: Gesten, Anreichen kleiner Objekte, Empfangs- und Lehrroboter, bei denen die Bewegungsgeschwindigkeit mehr Eindruck macht als die Kraft.
Humanoide und Serviceroboter
Eine Hand in Menschengröße, 540 g und selbsthemmende Finger passen an Arme von Humanoiden und Servicerobotern, die leichte Objekte greifen: Tasse, Schlüssel, Beutel.
Lehre und Greifforschung
Offenes Protokoll, Modbus RTU und PC-Software mit Blick auf die Antriebe erlauben es, Kraftregelung und Gestenplanung zu lehren; Simulation in Gazebo laut FAQ des Herstellers.
Auswahl in der Familie RH56
BFX = Geschwindigkeit (570°/s, 6 N); DFX = Kraft (260°/s, 15 N); E2 = 30 N, CAN und Modbus TCP, Tastsensoren; F1, H1, DG2 = EtherCAT und Tastsensoren.
Wichtigste Komponenten
Ein voll konfiguriertes Modell KANN enthalten:
- Hand RH56BFXKomplette Hand mit Antrieben, Sensoren und Steuerelektronik. Varianten: RH56BFX-2L (links), RH56BFX-2R (rechts); mit Handgelenk: RH56BFXW-2L, RH56BFXW-2R; Seite und Version geben wir in der Bestellung an.
- MontageflanschFlansch zur Befestigung der Hand am Roboterarm; Maße und Lochbild in der Zeile Montage der Spezifikation. Lieferumfang laut Herstellerangabe (Inspire Robots) vom 14.10.2026.
- KabelsatzStandard-Kabelsatz für Versorgung und Kommunikation passend zur bestellten Schnittstelle: RS485 (RS232 und CAN auf Anfrage); für die Arme AgileX NERO und PiPER (CAN) ein Satz mit CAN-Leitungen - bitte in der Anfrage angeben.
Spezifikation
| Typ | fünffingrige Roboterhand, 6 Linearantriebe mit Kraftsensoren, schnelle Variante |
| Modellvarianten | RH56BFX-2L (links), RH56BFX-2R (rechts); mit Handgelenk: RH56BFXW-2L, RH56BFXW-2R |
| Freiheitsgrade | 6 (W-Version: 6+2) |
| Anzahl der Gelenke | 12 |
| Antriebe | 6 Miniatur-Linearservoantriebe (4 x Fingerbeugung, Daumenbeugung und -drehung) |
| Kraftsensoren | 6, Auflösung 0,5 N |
| Tastsensoren | keine |
| Fingerspitzenkraft Daumen | 6 N |
| Fingerspitzenkraft Finger | 4 N |
| Kraftauflösung | 0,50 N |
| Wiederholgenauigkeit | ±0,20 mm |
| Seitlicher Drehbereich des Daumens | über 65° |
| Seitliche Drehgeschwindigkeit des Daumens | 235°/s |
| Beugegeschwindigkeit des Daumens | 150°/s |
| Beugegeschwindigkeit der vier Finger | 570°/s |
| Winkelbereiche (Register) | Finger 19° bis 176,7°; Daumenbeugung -13° bis 53,6°; Daumendrehung 90° bis 165° |
| Schließzeit der Hand | voller Fingerweg in 800 ms ohne Last (Geschwindigkeit 1000) |
| Steuerschnittstelle | RS485 (RS232 und CAN auf Anfrage) |
| Protokolle | Inspire-Registerprotokoll (0xEB 0x90) sowie Modbus RTU (0x03, 0x06, 0x10) |
| Busparameter | 115 200 Bit/s (auch 57 600, 19 200), 8 Datenbits, 1 Stoppbit, keine Parität |
| Geräte an einem Bus | bis 254 (ID 1-254) |
| Stecker | runder Rundsteckverbinder GX12 |
| Fingerregelmodi | Winkel + Geschwindigkeit + Kraftschwelle je Finger (Stopp auf Position oder Kraft); Vorgabe der Antriebsposition |
| Bewegungssequenzen und Gesten | 40 Sequenzen mit je 8 Schritten im Flash; 13 fertige Aktionen in der PC-Software |
| Selbsthemmung ohne Versorgung | Merkmal der Serie RH56 (in der BFX-Beschreibung nicht wiederholt) |
| Schutzfunktionen | Strombegrenzung je Antrieb 0-1500 mA; Fehler: Blockieren, Übertemperatur, Überstrom, Motor, Kommunikation |
| Kalibrierung der Kraftsensoren | per Befehl, ca. 6 s, Hand ohne Kontakt |
| Software | PC-Software des Herstellers (Monitor für Winkel, Strom, Kraft, Temperatur; Handmodell; Aktionsdatenbank) |
| Simulation | Gazebo (laut FAQ des Herstellers) |
| Abmessungen | 217,8 x 80,7 x 31,2 mm |
| Fingergliedlängen | 49,3 mm und 32,0 mm |
| Montage | Flansch Ø52 mm mit Zentrierung Ø38 mm, 4 x Ø3,5 mm und 4 x Ø6 mm; Steckerbohrung Ø12 mm |
| Handgelenk (W-Version) | W-Version: 2 Achsen, Gieren ±27°, Neigen ±22°, Lastmoment 2 N·m ohne Handgewicht, Modul 89,5 mm, Ø60/Ø52 mm; RS232/RS485 115 200 Bit/s oder CAN 1000 kBit/s |
| Gewicht | 540 g (W-Version: 650 g) |
| Versorgungsspannung | 24 V DC laut Handbuch (Herstellerseite: Bereich 12-48 V DC) |
| Ruhestrom | 0,09 A bei 24 V (W-Version: 0,1 A) |
| Durchschnittsstrom ohne Last | 0,6 A bei 24 V |
| Spitzenstrom | 2 A bei 24 V |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- Roboterhände RH56 (DFX, BFX) - Benutzerhandbuch (EN, PDF)PDF des Herstellers
Parameter, Stecker, RS485- und Modbus-RTU-Protokoll, Registertabelle, Winkelbereiche, Bewegungssequenzen.
- Handgelenkmodul - Anleitung (EN, PDF)PDF des Herstellers
Bereiche, Register und Kommunikation des zweiachsigen Handgelenks der W-Versionen.
- Inspire-Hände - Inbetriebnahme (EN, PDF)PDF des Herstellers
Testset, Nummerierung der Antriebe, Start mit der PC-Software.
- PC-Software für die Hände - Anleitung (EN, PDF)PDF des Herstellers
Monitor für Winkel, Strom, Kraft und Temperatur der Antriebe, Steuerung des Handmodells, Aktionsdatenbank.
- PC-Software für die Hände (Upper Computer, ZIP)Herstellerprogramm (ZIP)
Testprogramm des Herstellers für den PC, 34 MB.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher und die PC-Software des Herstellers an einem Ort (Reiter Dexterous Hand).
Versand
Versand in der Herstellerverpackung aus dem Lager in Aachen. Die Hand wiegt 540 g; Gewicht und Maße der Sendung nennen wir im Angebot.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.