
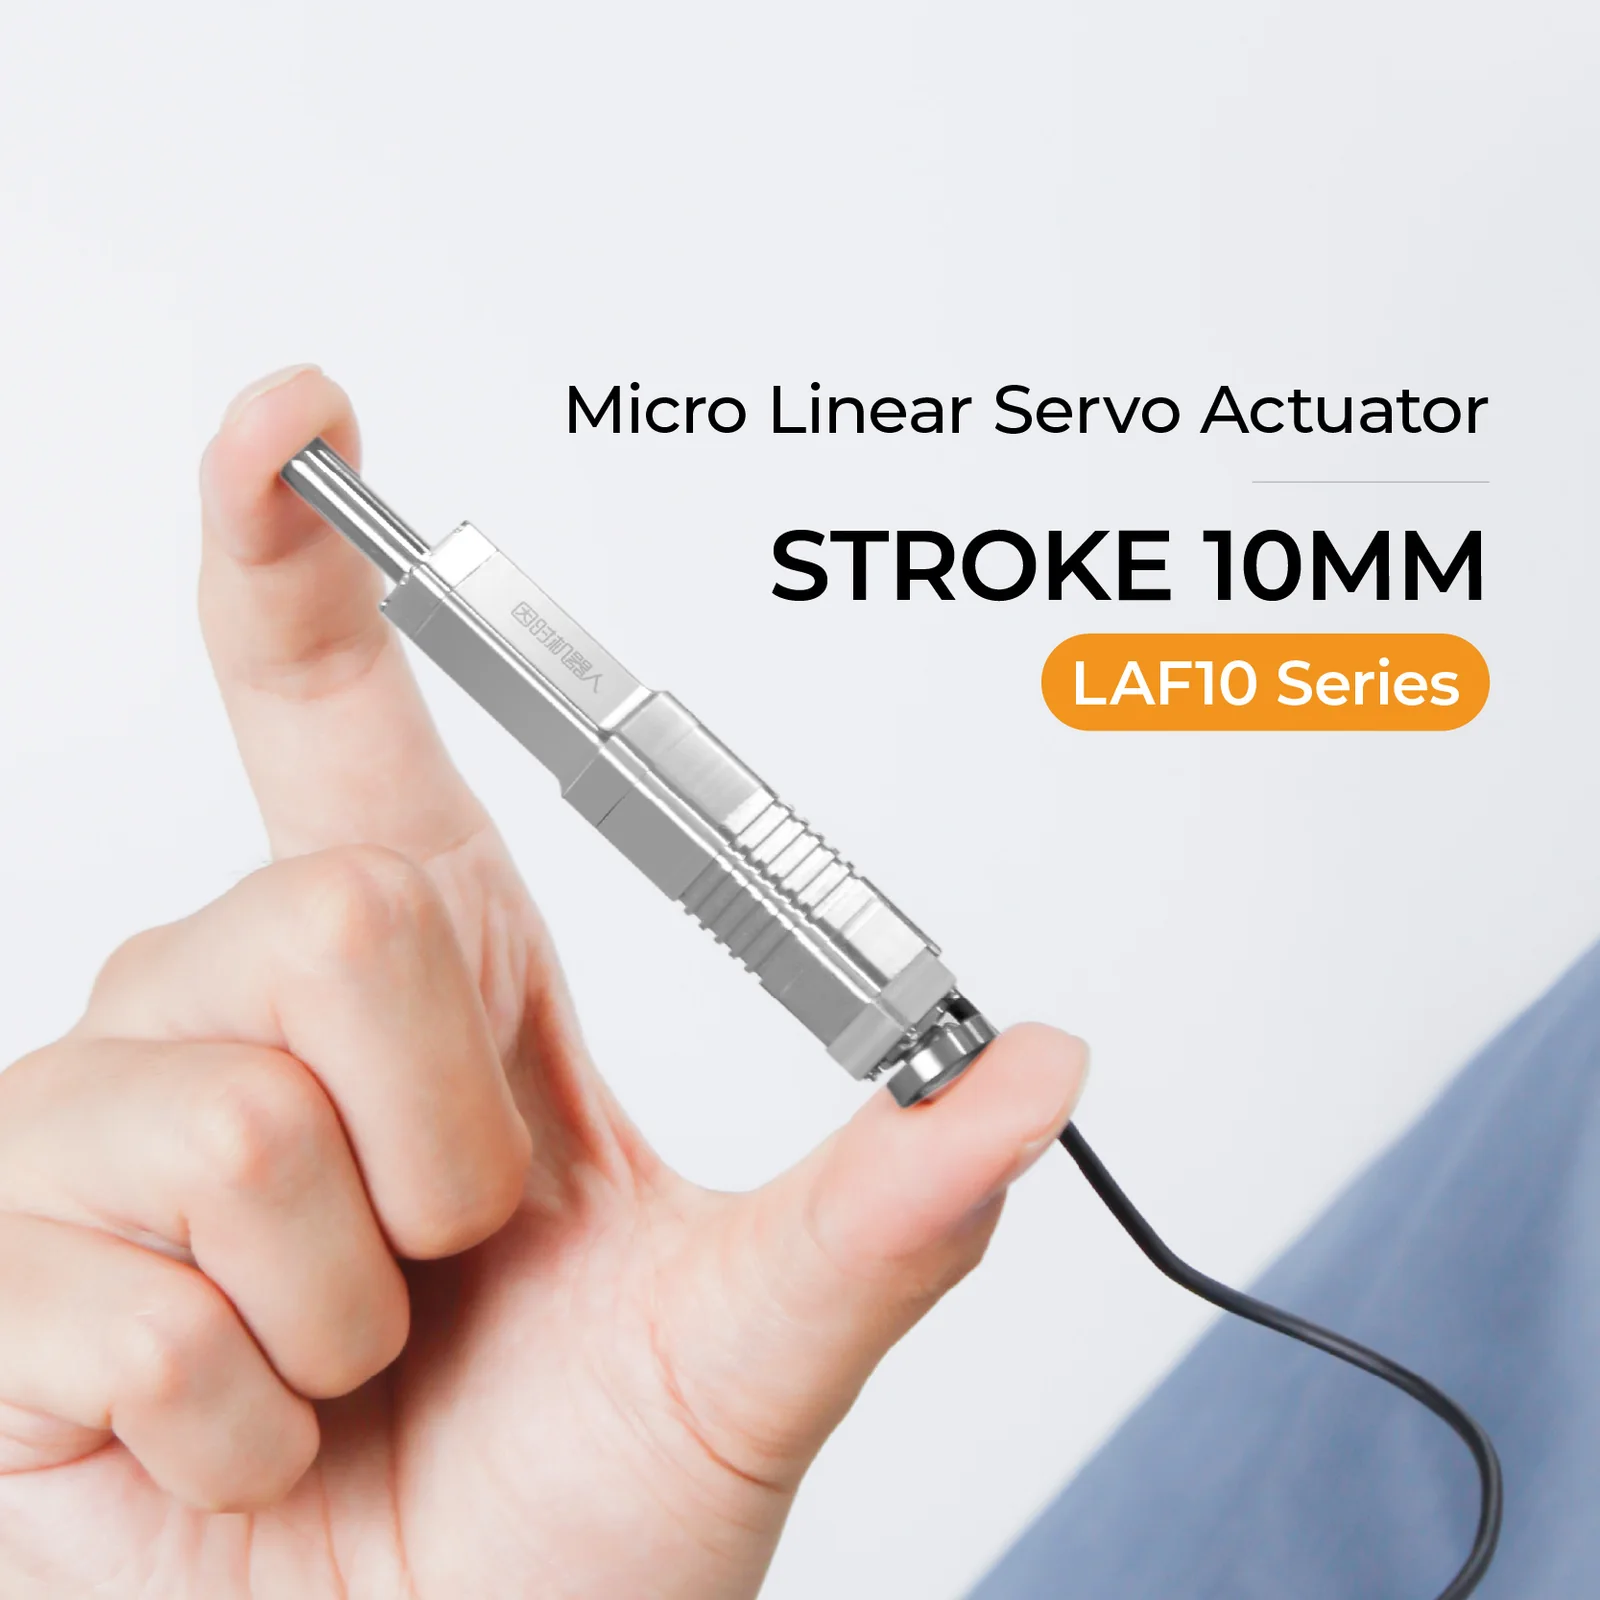
Inspire Robots LAF10
LAF10 ist ein Mikro-Linearaktuator von Inspire Robots der Serie LAF mit 10 mm Hub und 29 g Gewicht: Kraft bis 70 N, Geschwindigkeit bis 50 mm/s, Wiederholgenauigkeit ±0,02 mm, integrierter Kraftsensor von -100 bis +100 N. Verkauf auf Anfrage, individuelles Angebot.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung.
- 10 mm
- Hub
- 70 N
- Max. Kraft
- 50 mm/s
- Max. Geschwindigkeit
Produktbeschreibung
Die Serie LAF ist die schlanke Serie LA mit integriertem Kraftsensor samt Signalerfassung und Filterung: Der Regler misst in Echtzeit die Kraft an der Schubstange im Bereich von -100 bis +100 N mit 1 N Auflösung und schließt den Regelkreis für Druck- und Zugkraft. Neben Positionierung und Geschwindigkeitsmodus hat der Aktuator einen Kraftmodus, in dem er die Sollkraft hält, und einen Modus Geschwindigkeit + Kraft, in dem er beim Überschreiten der Kraftschwelle stoppt: die Grundlage für vorsichtiges Greifen und Andrücken mit kontrollierter Kraft. Aufbau und Querschnitt von 10,8 x 13,2 mm entsprechen der Serie LA, das Gewicht ist einige Gramm höher.
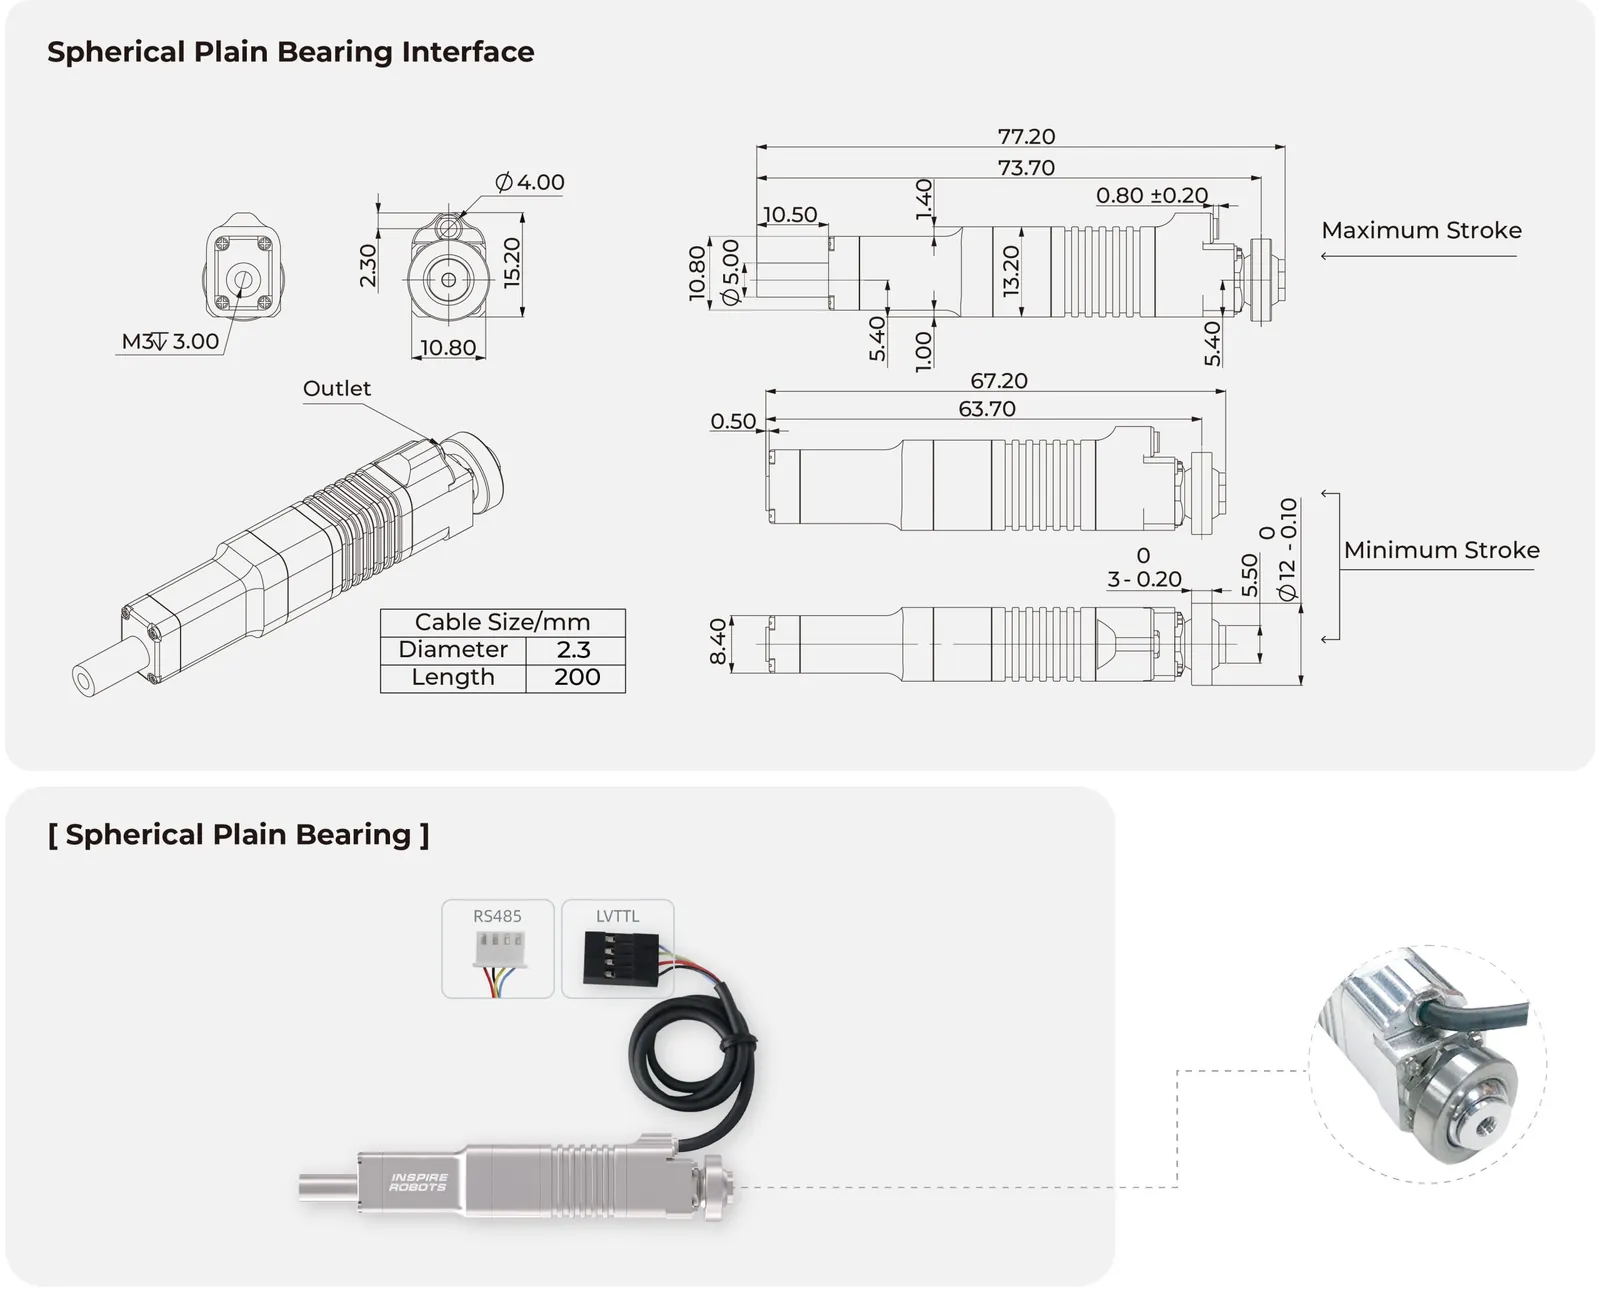
Das Modell LAF10 hat 10 mm Hub, eine Gesamtlänge von 77,2 mm bei ausgefahrener Schubstange (67,2 mm eingefahren) und wiegt 29 g. Der Hersteller bietet dieses Modell in 2 Geschwindigkeitsstufen an, also Übersetzungsvarianten, die Teil des Modellcodes sind (z. B. LAF10-02): Stufe 02: Maximalkraft 70 N, Blockierkraft 100 N, Selbsthemmung 100 N, 18 mm/s im Leerlauf und 8 mm/s unter Volllast; Stufe 07: Maximalkraft 42 N, Blockierkraft 60 N, Selbsthemmung 50 N, 50 mm/s im Leerlauf und 21 mm/s unter Volllast. Eine höhere Stufe bedeutet schnellere Bewegung bei geringerer Kraft. Versorgung 8 V DC ±10 %, Ruhestrom 0,05 A, Spitzenstrom 2 A; Wiederholgenauigkeit ±0,02 mm, Betrieb bei von -10 bis +60 °C, Gehäuse in Schutzart IP40. Der integrierte Kraftsensor misst im Bereich von -100 bis +100 N mit einer Auflösung von 1 N.
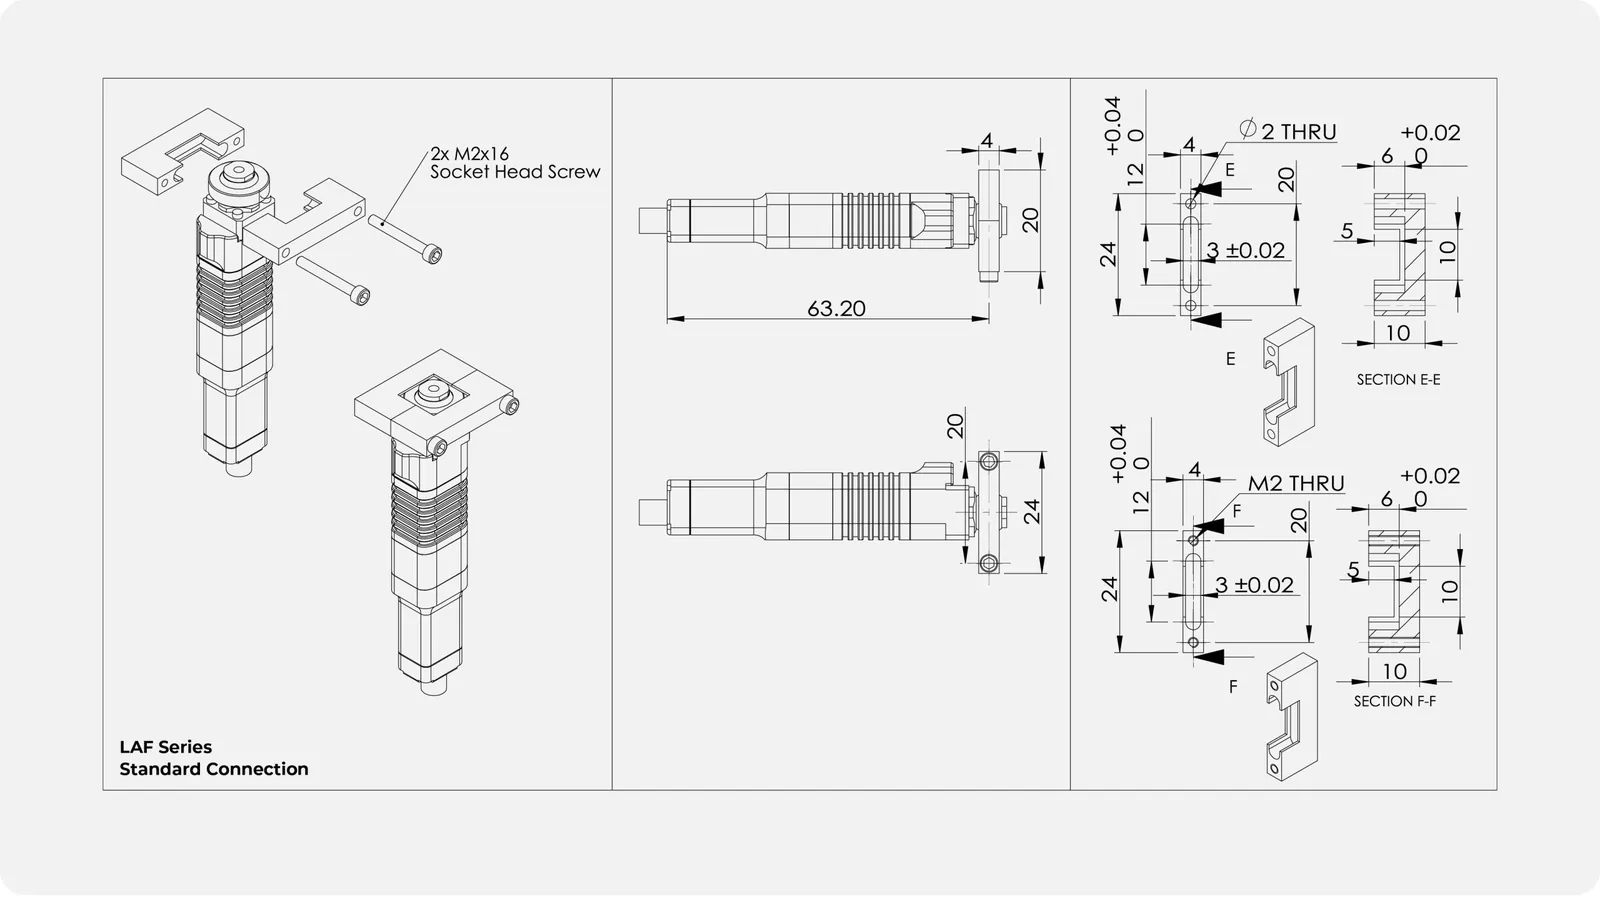
Die Ansteuerung erfolgt über eine serielle LVTTL-Schnittstelle mit 3,3 V (921 600 Bit/s, Adressierung von bis zu 254 Aktuatoren an einem Bus), ein PWM-Signal mit 50 oder 333 Hz oder RS485, je nach Steckerausführung; die Position wird in 2000 Schritten pro Hub vorgegeben, und der Regler kennt die Betriebsarten: Positionierung, Folgebetrieb (Servo), Geschwindigkeitsmodus, Kraftmodus, Spannungsmodus, Modus Geschwindigkeit + Kraft (Stopp bei Überschreiten der Sollkraft). Laut FAQ des Herstellers sollte die LVTTL-Leitung 50 cm nicht überschreiten, längere Verbindungen laufen über RS485 (Modbus RTU über den Konverter AED-LA-92-12). Schutzfunktionen: Überstromschutz 300-1500 mA (einstellbar), Übertemperaturschutz 80 °C mit Rückkehr bei 60 °C, Fehlerquittierung per Befehl. Hinten am Aktuator sitzt ein Außengewinde mit werkseitig montiertem sphärischem Gleitlager Ø12 mm: Es lässt das Gehäuse leicht auslenken und schützt den Kraftsensor vor Querlasten. Der Hersteller empfiehlt eine Linearführung vor der Schubstange und 0,2-0,5 mm Spiel bei der Gehäusebefestigung, damit der Sensor die gesamte Kraft erfasst. Die Stirn der Schubstange hat ein Innengewinde M3 für die Kupplungen AMI-LA-ACR1 und das Kugelgelenk AMI-LA-BR-P30; die Klemmplatten im Herstellerschema sind eine Konstruktionsreferenz.
Aufbau und Komponenten
Funktionen
Selbsthemmung ohne Versorgung
Die mechanische Selbsthemmung hält die Position der Schubstange nach dem Abschalten mit bis zu 100 N, und der absolute Positionssensor merkt sich die Position: Nach dem Einschalten muss der Aktuator keinen Nullpunkt suchen.
Regler im Gehäuse
Motor, Getriebe, Spindel, Positionssensor und Steuerelektronik sitzen in einem Gehäuse mit 10,8 x 13,2 mm Querschnitt: geschlossener Regelkreis für Position, Geschwindigkeit und Druck-/Zugkraft. Betriebsarten: Positionierung, Folgebetrieb (Servo), Geschwindigkeitsmodus, Kraftmodus, Spannungsmodus, Modus Geschwindigkeit + Kraft (Stopp bei Überschreiten der Sollkraft).
Montageschnittstelle
Außengewinde hinten mit sphärischem Gleitlager Ø12 mm (werkseitig montiert); Linearführung vor der Schubstange empfohlen. Die Stirn der Schubstange hat ein Innengewinde M3, 3 mm tief, für die Kupplungen des Herstellers; die Befestigungsteile im Schema sind eine Konstruktionsreferenz und gehören nicht zum Lieferumfang.
Kraftsensor im Regelkreis
Der Sensor misst die Kraft an der Schubstange im Bereich von -100 bis +100 N mit 1 N Auflösung; im Kraftmodus hält der Aktuator die Sollkraft, im Modus Geschwindigkeit + Kraft stoppt er beim Überschreiten. Der Referenzpunkt des Sensors wird per Befehl kalibriert.
Anwendungen
Finger von Roboterhänden und Greifern
Der Hersteller baut seine eigenen Roboterhände RH56 auf Miniatur-Linearservoantrieben: kleiner Querschnitt, geschlossener Positionsregelkreis und Selbsthemmung bringen den Antrieb jedes Fingers in einer humanoiden Hand oder einem leichten Greifer unter. Ein solcher Aktuator ist ein fertiges Bauteil für eigene Greiferkonstruktionen.
Labor- und Medizingeräte
Der Hersteller nennt unter seinen Kunden Forschungseinrichtungen sowie Unternehmen aus Industrie und Medizin. Wiederholgenauigkeit im Hundertstelmillimeter, ein eigener Regler und der Betrieb mit Kleinspannung erleichtern den Einbau in Dosierer, Positionierer und Messgeräte.
Forschung und Prototypen
Für Hochschulen und F&E-Abteilungen bringt der Aktuator ein serielles Protokoll, die PC-Software des Herstellers und fertige Konverter mit: Von der Idee zum funktionierenden Mechanismus führt ein kurzer Weg über Versorgung, Konverter und wenige Register.
Greifen und Andrücken mit Kraftregelung
Der Kraftsensor in der Schubstange erlaubt es, die Bewegung bei einer Sollkraft anzuhalten und sie im Regelkreis zu halten: Greifen empfindlicher Objekte, Andrücken mit kontrollierter Kraft, Materialprüfungen und Rehabilitationsgeräte im kleinen Maßstab.
Spezifikation
| Typ | Mikro-Linearaktuator mit Kraftsensor, schlanke Bauform |
| Hub | 10 mm |
| Maximalkraft | Stufe 02: 70 N; Stufe 07: 42 N |
| Blockierkraft | Stufe 02: 100 N; Stufe 07: 60 N |
| Maximale Selbsthemmkraft | Stufe 02: 100 N; Stufe 07: 50 N |
| Leerlaufgeschwindigkeit | Stufe 02: 18 mm/s; Stufe 07: 50 mm/s |
| Geschwindigkeit unter Volllast | Stufe 02: 8 mm/s; Stufe 07: 21 mm/s |
| Geschwindigkeitsstufen (Variante im Modellcode) | 02, 07 |
| Wiederholgenauigkeit | ±0,02 mm |
| Messbereich Kraftsensor | von -100 bis +100 N |
| Auflösung Kraftsensor | 1 N |
| Regelkreise | geschlossener Regelkreis für Position, Geschwindigkeit und Druck-/Zugkraft |
| Betriebsarten | Positionierung, Folgebetrieb (Servo), Geschwindigkeitsmodus, Kraftmodus, Spannungsmodus, Modus Geschwindigkeit + Kraft (Stopp bei Überschreiten der Sollkraft) |
| Motor | eisenloser Motor (core-less) mit Planetengetriebe und Spindel |
| Positionssensor | absolut; Position bleibt nach Spannungsausfall erhalten, kein Referenzieren |
| Steuerschnittstellen | LVTTL 3,3 V UART (Typ D, 921 600 Bit/s, 8N1, ID 1-254), PWM 50/333 Hz (Typ P) oder RS485 (Typ 2, 115 200 Bit/s) - je nach Ausführung |
| Protokolle | Inspire-Registerprotokoll (Header 0x55 0xAA, Status- und Registerlesen, Registerschreiben); über den Konverter AED-LA-92-12 auch Modbus RTU |
| Stecker | DuPont 2,54 mm: 4-polig (GND, VCC, RX, TX bzw. A+, B-), 3-polig bei PWM |
| Kabel | Ø 2,3 mm, Länge 200 mm |
| Positionsauflösung | 2000 Schritte pro Hub (1 Schritt = 1/2000 des Hubs) |
| Schutzfunktionen | Überstromschutz 300-1500 mA (einstellbar), Übertemperaturschutz 80 °C mit Rückkehr bei 60 °C, Fehlerquittierung per Befehl |
| Geräte an einem Bus | bis 254 Aktuatoren (ID 1-254, Broadcast 0xFF) |
| Max. Querlast der Schubstange | 30 N |
| Max. Anzugsmoment | bis 4 kgf·cm (Gewinde M3, niedrigfeste Schraubensicherung zulässig) |
| Software | PC-Software des Herstellers (Debugging-Software) über USB-LVTTL-Konverter; keine Datei zum Download auf der Herstellerseite |
| Versorgungsspannung | 8 V DC ±10 % |
| Ruhestrom | 0,05 A |
| Spitzenstrom | 2 A |
| Durchschnittsstrom ohne Last | Stufe 02: 0,23 A; Stufe 07: 0,53 A |
| Schutzart | IP40 |
| Betriebstemperatur | von -10 bis +60 °C |
| Gehäusequerschnitt | 10,8 x 13,2 mm |
| Gesamtlänge | 77,2 mm / 67,2 mm |
| Schubstange | Ø 5 mm, Innengewinde M3, 3 mm tief |
| Montageschnittstelle | Außengewinde hinten mit sphärischem Gleitlager Ø12 mm (werkseitig montiert); Linearführung vor der Schubstange empfohlen |
| Gewicht | 29 g |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- Mikro-Linearaktuatoren - mechanisches Handbuch (EN, PDF)PDF des Herstellers
Abmessungen, Montageschnittstellen, Kupplungen und Montageempfehlungen des Herstellers für die Serien LA, LAS, LAF und LASF.
- Kraftgeregelte Mikro-Linearaktuatoren - elektrisches Handbuch (EN, PDF)PDF des Herstellers
Stecker, Versorgung, Registerprotokoll, Regelmodi und Kalibrierung des Kraftsensors der Serien LAF und LASF.
- USB-LVTTL-Konverter - Anleitung (EN, PDF)PDF des Herstellers
Anschluss des Aktuators an den PC über den USB-Konverter und die Herstellersoftware.
- Modbus-RTU-Konverter - Anleitung (EN, PDF)PDF des Herstellers
Betrieb des 8-V-Aktuators am RS485-Bus mit Modbus RTU, Registertabelle.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher des Herstellers an einem Ort (Reiter Micro Linear Servo Actuator).
Versand
Versand in der Herstellerverpackung aus dem Lager in Aachen. Der Aktuator wiegt 29 g; Gewicht und Maße der Sendung nennen wir im Angebot.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.