
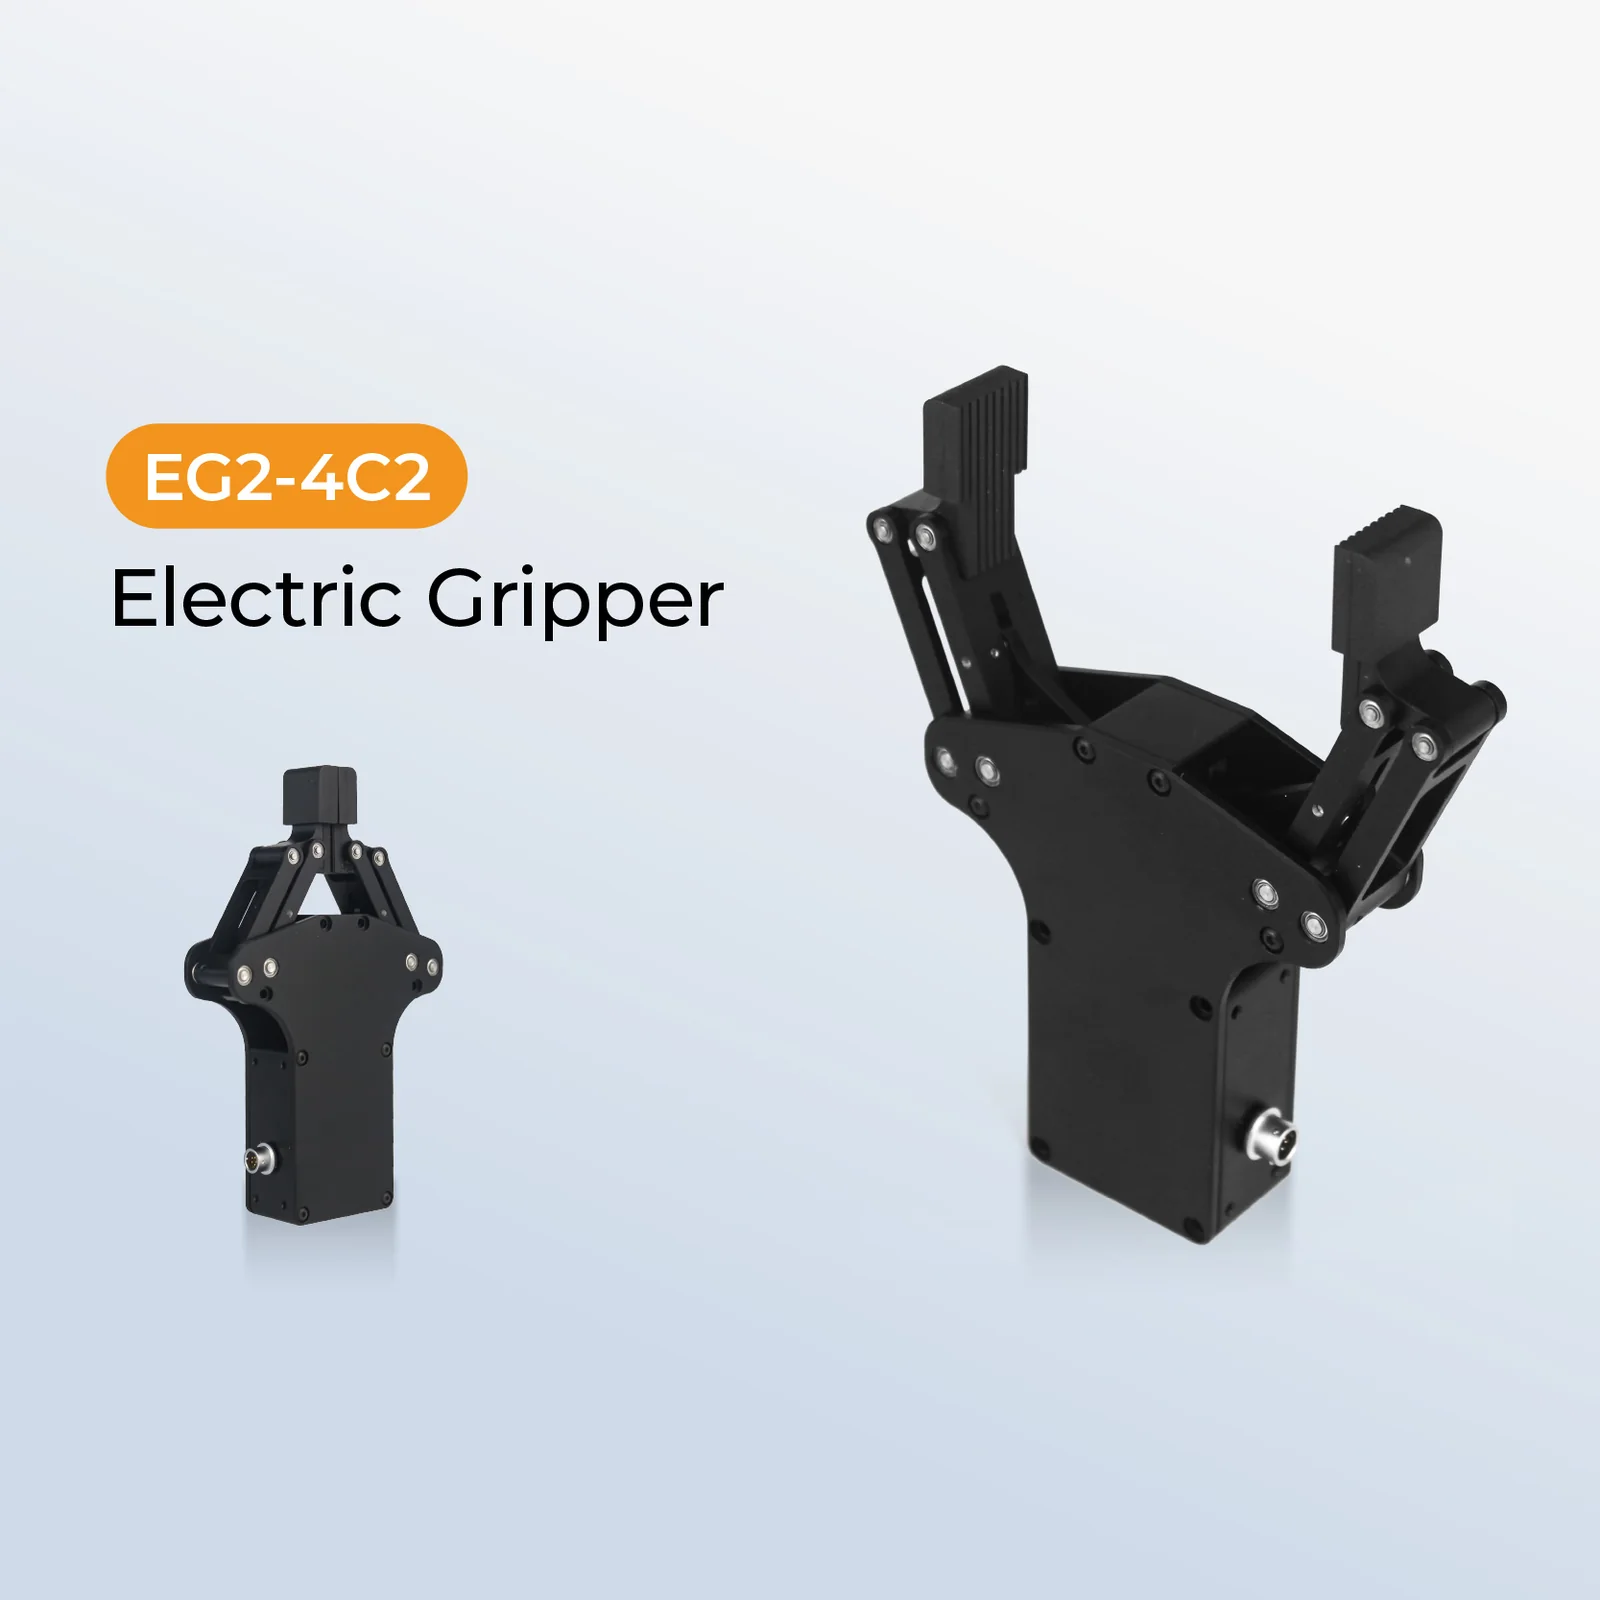
Inspire Robots EG2-4C
EG2-4C2 ist der stärkere der beiden Greifer von Inspire Robots mit 70 mm Hub: Greifkraft einstellbar im Bereich 0-20 N (2 kg) mit ±1 N Wiederholgenauigkeit, Positionierung ±0,5 mm, vollständiges Schließen in 1,3 s bei 70 mm/s und 231 g Gewicht. Derselbe Miniatur-Linearservoantrieb, Drucksensor, Stecker XS6-5P und dasselbe Handbuch wie beim EG2-4B; Ansteuerung über RS485 mit Registerprotokoll oder Modbus RTU.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung.
- 20 N
- Greifkraft
- 70 mm
- Hub
- 231 g
- Gewicht
Produktbeschreibung
EG2-4C2 und EG2-4B bilden die Serie EG2-4X2 mit gemeinsamem Handbuch: derselbe Linearservoantrieb, dieselbe Zwei-Finger-Mechanik und derselbe Drucksensor in einem 25 mm dicken Gehäuse. Die Version 4C2 ist stärker (20 N statt 15 N) und langsamer (70 mm/s, volles Schließen in 1,3 s), ihr Korpus ist 2 mm breiter und 11 mm niedriger. Die Öffnung von 70 mm wird in dimensionslosen Einheiten 0-1000 vorgegeben, Minimum und Maximum werden im Flash gespeichert, der Greifer behält den Arbeitsbereich also auch ohne Versorgung.
Kraft- und Positionsregelung arbeiten parallel, der Hersteller nennt das Kraft-Positions-Doppelregelung. Der Greifbefehl enthält Geschwindigkeit (1-1000) und Kraftschwelle in Gramm (50-1000); überschreitet der Druck auf das Objekt die Schwelle, stoppt der Antrieb und hält. Im Dauergreifmodus drückt die Steuerung nach, sobald der Sensor ein Absinken der Kraft unter die Schwelle erkennt. Nach dem Abschalten der Versorgung blockiert die Mechanik von selbst und das Objekt bleibt in den Fingern; der Hersteller nennt außerdem eine Fallerkennung.
Schnittstelle ist RS485 am fünfpoligen Miniatur-Rundsteckverbinder XS6-5P (GND, VCC, A+, B-, GND); RS232- und CAN-Versionen fertigt der Hersteller auf Bestellung. An einem Bus arbeiten bis zu 254 Greifer mit unterschiedlichen IDs, die Baudrate 115 200, 57 600 oder 19 200 Bit/s wird per Register umgeschaltet. Zwei Protokolle stehen zur Wahl: das Inspire-Registerprotokoll mit Rahmen 0xEB 0x90 und Antwort in 165 µs sowie Modbus RTU (Funktionscodes 0x03, 0x06, 0x10) mit Registern für Öffnung, Geschwindigkeit, Kraft, Strom, Treibertemperatur, Fehlercode und Status. Ein Teil der Befehle ist mit den Händen RH56 identisch, ein für die Inspire-Hand geschriebenes Programm steuert also auch den Greifer; das Herstellerhandbuch zeigt Beispielrahmen für jeden Befehl.
Aufbau und Komponenten
Funktionen
Kraft- und Positionsregelung
Kraftschwelle 50-1000 g und Geschwindigkeit 1-1000 in einem Befehl; der Greifer stoppt am Objekt oder auf der Sollöffnung 0-1000, mit getrennt gespeichertem Minimum und Maximum.
Selbsthemmung und Dauergriff
Nach Spannungsausfall hält die Mechanik das Objekt ohne Stromaufnahme; der Dauergreifmodus drückt nach, wenn die Kraft unter die Schwelle sinkt, und der Hersteller nennt eine Fallerkennung.
RS485 mit Modbus RTU
Bis zu 254 Greifer an einem Bus, drei Baudraten per Register, Modbus-Register von Öffnung und Geschwindigkeit bis Strom, Temperatur und Status; Befehlsteilmenge gemeinsam mit den Händen RH56.
Diagnose in Registern
Fehlercodes: blockierter Rotor, Übertemperatur (über 80 °C, Rückkehr unter 60 °C), Überstrom, Laufstörung und interner Kommunikationsfehler; ein Löschbefehl setzt den Greifer nach Beseitigung der Ursache zurück.
Anwendungen
Serviceroboter und leichte Arme
231 g, ein Gehäuse von 43 x 25 mm und vier M2.5-Gewinde im Sockel erlauben die Montage am Ende eines leichten Arms oder am Manipulator einer mobilen Plattform; der Hersteller nennt Serviceroboter als Hauptzweck der Serie EG2.
Lehre und Laborarbeitsplätze
Offenes Protokoll mit Beispielrahmen im Handbuch und Modbus-RTU-Register machen den Greifer zum Lehrmittel für Kraftregelung und serielle Kommunikation; der Hersteller nennt Lehrmittel unter den Anwendungen der Serie.
Zuführen und Verpacken von Teilen
Kraft 0-20 N mit ±1 N Wiederholgenauigkeit und Positionierung ±0,5 mm: Die Kraftschwelle wird der Härte des Teils angepasst, der Dauergriff hält den Druck auf nachgiebigen Teilen; der Hersteller nennt automatisierte Abläufe in vielen Branchen.
Auswahl in der Serie EG2
EG2-4C2: 20 N, 70 mm/s, 231 g; EG2-4B: 15 N, 97 mm/s, 223 g, gleicher Hub 70 mm und gemeinsames Handbuch; EG2-5C: 20 N, Hub 100 mm, 170 mm/s, Tastsensoren, RS485 oder CAN FD, Versorgung 24-70 V.
Spezifikation
| Typ | elektrischer Zwei-Finger-Greifer mit Miniatur-Linearservoantrieb und Drucksensor |
| Modellvarianten | EG2-4C2 (Serie EG2-4X2) |
| Hub | 70 mm (Gesamtöffnung beider Finger) |
| Greifkraft | 0-20 N (2 kg) |
| Kraftwiederholgenauigkeit | ±1 N |
| Wiederholgenauigkeit | ±0,50 mm (Positionierung) |
| Höchstgeschwindigkeit | 70 mm/s |
| Schließzeit über den vollen Hub | 1,3 s |
| Öffnungsvorgaben | 0-1000 (dimensionslos); Minimum und Maximum der Öffnung im Flash gespeichert |
| Betriebsarten | Greifen mit Kraftschwelle (Geschwindigkeit 1-1000, Schwelle 50-1000 g), Dauergriff mit Nachdrücken, Öffnen mit Sollgeschwindigkeit, Sollöffnung, Not-Halt |
| Selbsthemmung ohne Versorgung | ja, nach dem Abschalten der Versorgung bleibt das Objekt in den Fingern |
| Fallerkennung | ja (Herstellerangabe); im Dauergreifmodus Nachdrücken nach Kraftabfall unter die Schwelle |
| Steuerschnittstelle | RS485 (RS232 und CAN auf Bestellung) |
| Protokolle | Inspire-Registerprotokoll (Rahmen 0xEB 0x90, Antwort 0xEE 0x16, Prüfsumme) sowie Modbus RTU (0x03, 0x06, 0x10; CRC16, Polynom 0xA001) |
| Busparameter | 115 200 Bit/s (per Register auch 57 600 und 19 200, nach Neustart der Versorgung) |
| Geräte an einem Bus | bis 254 (ID 1-254, ab Werk 1; Broadcast 255) |
| Antwortzeit | min. 165 µs; Parameterspeicherung ca. 850 ms; empfohlener Befehlsabstand mindestens 5 ms |
| Modbus-RTU-Register | 1 Parameter speichern, 2 Werkseinstellung, 4 Baudrate, 10 Sollöffnung, 11 Geschwindigkeit (10-1000), 12 Kraft (100-1000), 16/17 max./min. Öffnung, 61 aktuelle Öffnung, 62 Strom (0-2000), 63 Temperatur, 64 Fehlercode, 65 Status |
| Statusabfrage | ein Rahmen: Betriebszustand (6 Zustände), Fehlercode, Treibertemperatur, aktuelle Öffnung, Kraftvorgabe in Gramm |
| Befehlskompatibilität mit den Händen RH56 | Teilmenge der Befehle der Hände RH56 (0x54, 0x51, 0x52, 0xD7, 0xD9, 0xD2, 0xD3, 0xDC) steuert auch den Greifer |
| Stecker | Miniatur-Rundsteckverbinder XS6-5P: 1 GND, 2 VCC, 3 A+, 4 B-, 5 GND (Adern laut FAQ: schwarz GND, rot VCC, weiß 485_A, grün 485_B) |
| Schutzfunktionen | Fehlercodes: blockierter Rotor, Übertemperatur (über 80 °C, Rückkehr unter 60 °C), Überstrom, Laufstörung, interner Kommunikationsfehler; Löschbefehl |
| Versorgungsspannung | 24 V DC ±10 % (Herstellerseite); Handbuch der Serie EG2-4X2: 7-9 V, empfohlen 8 V, 24 V bei besonders gekennzeichneter Ausführung |
| Ruhestrom | 30 mA |
| Durchschnittsstrom ohne Last | 200 mA |
| Spitzenstrom | 0,70 A |
| Schutzart | IP40 |
| Betriebstemperatur | 0-40 °C |
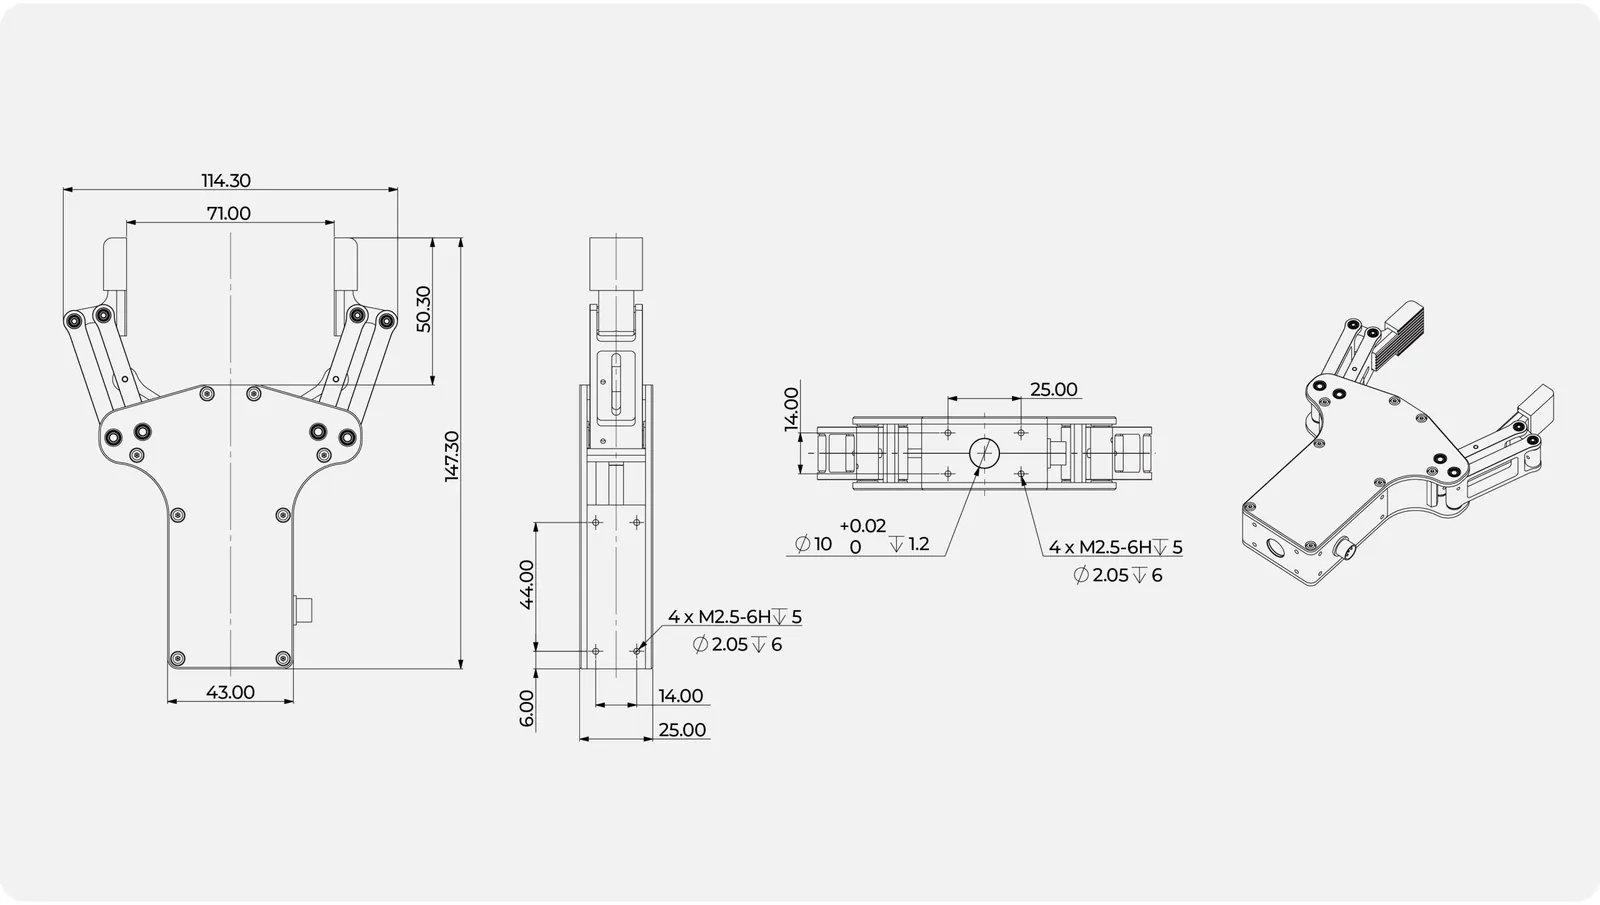
| Abmessungen | 147,3 x 114,3 x 25 mm (Höhe mit Fingern x Breite bei voller Öffnung x Dicke); Korpus 43 mm breit, Finger 50,3 mm |
| Montage | Sockel: 4 x M2.5-6H 5 mm tief im Raster 25 x 14 mm mit Zentrierung Ø10 +0,02 mm, 1,2 mm tief; Seite: 4 x M2.5-6H im Raster 44 x 14 mm, 6 mm vom Sockel |
| Gewicht | 231 g |
| Service | laut FAQ des Herstellers beruht ein Leistungsabfall meist auf Verschleiß des Aktuators und der Strukturteile; Reparatur beim Hersteller |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- Elektrische Greifer EG2-4X2 (EG2-4B2, EG2-4C2) - Benutzerhandbuch V1.0.7 (EN, PDF)PDF des Herstellers
Parameter, Stecker XS6-5P, Registerprotokoll mit Beispielrahmen, Greifbefehle, Zustände und Fehlercodes, Modbus-RTU-Register.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher des Herstellers an einem Ort.
Versand
Versand in der Herstellerverpackung aus dem Lager in Aachen. Der Greifer wiegt 231 g; Gewicht und Maße der Sendung nennen wir im Angebot.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.