
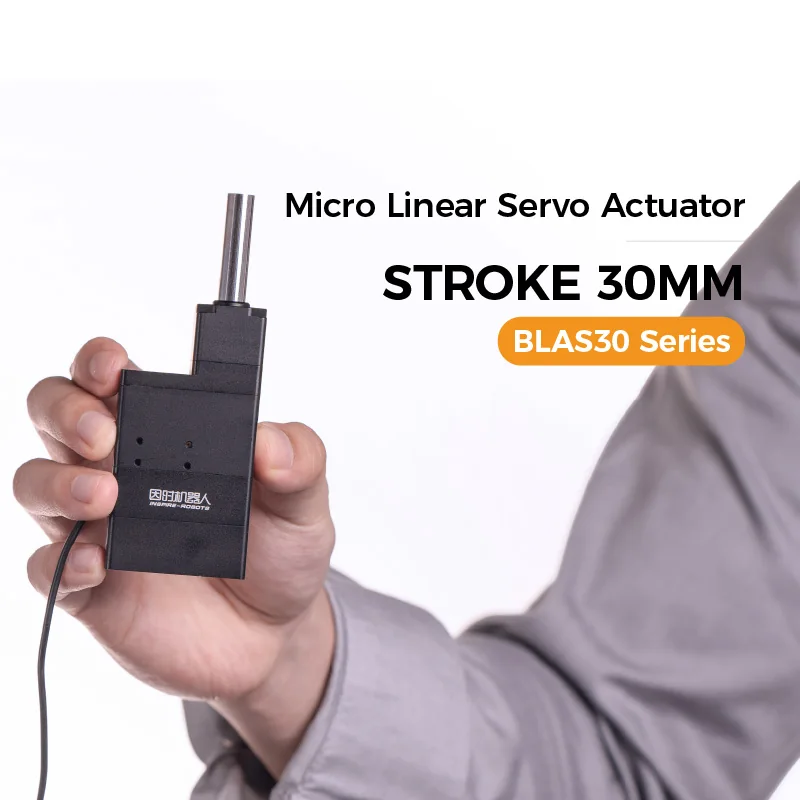
Inspire Robots BLAS30-C152
BLAS30-C152 ist ein Mikro-Linearaktuator von Inspire Robots der Serie BLA mit 30 mm Hub und 134 g Gewicht: Kraft bis 150 N, Geschwindigkeit bis 8 mm/s, Wiederholgenauigkeit ±0,01 mm. Verkauf auf Anfrage, individuelles Angebot.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung.
- 30 mm
- Hub
- 150 N
- Max. Kraft
- 8 mm/s
- Max. Geschwindigkeit

Produktbeschreibung
Die Serie BLA ist die Industrieklasse der Mikro-Linearaktuatoren von Inspire Robots: Ein bürstenloser eisenloser Motor, ein Planetenrollengewindetrieb und ein Regler mit FOC-Algorithmus schließen die Regelkreise für Strom, Geschwindigkeit und Position, bei den Varianten mit Sensor auch für Druck- und Zugkraft. Ein hochauflösender absoluter Positionssensor merkt sich die Position nach einem Spannungsausfall. Der Hersteller nennt für die Serie eine Lebensdauer bis 2 Millionen Zyklen und den Modus Schnellpositionierung + sanfter Kontakt: Der Aktuator fährt schnell an die Vorkontaktposition, nähert sich dem Objekt langsam und hält die Sollkraft. BLAC ist schlank, BLAS flach gebaut, ein F steht für den Kraftsensor ±200 N; die Kommunikation läuft ausschließlich über RS485 mit Modbus RTU oder dem Inspire-Protokoll.
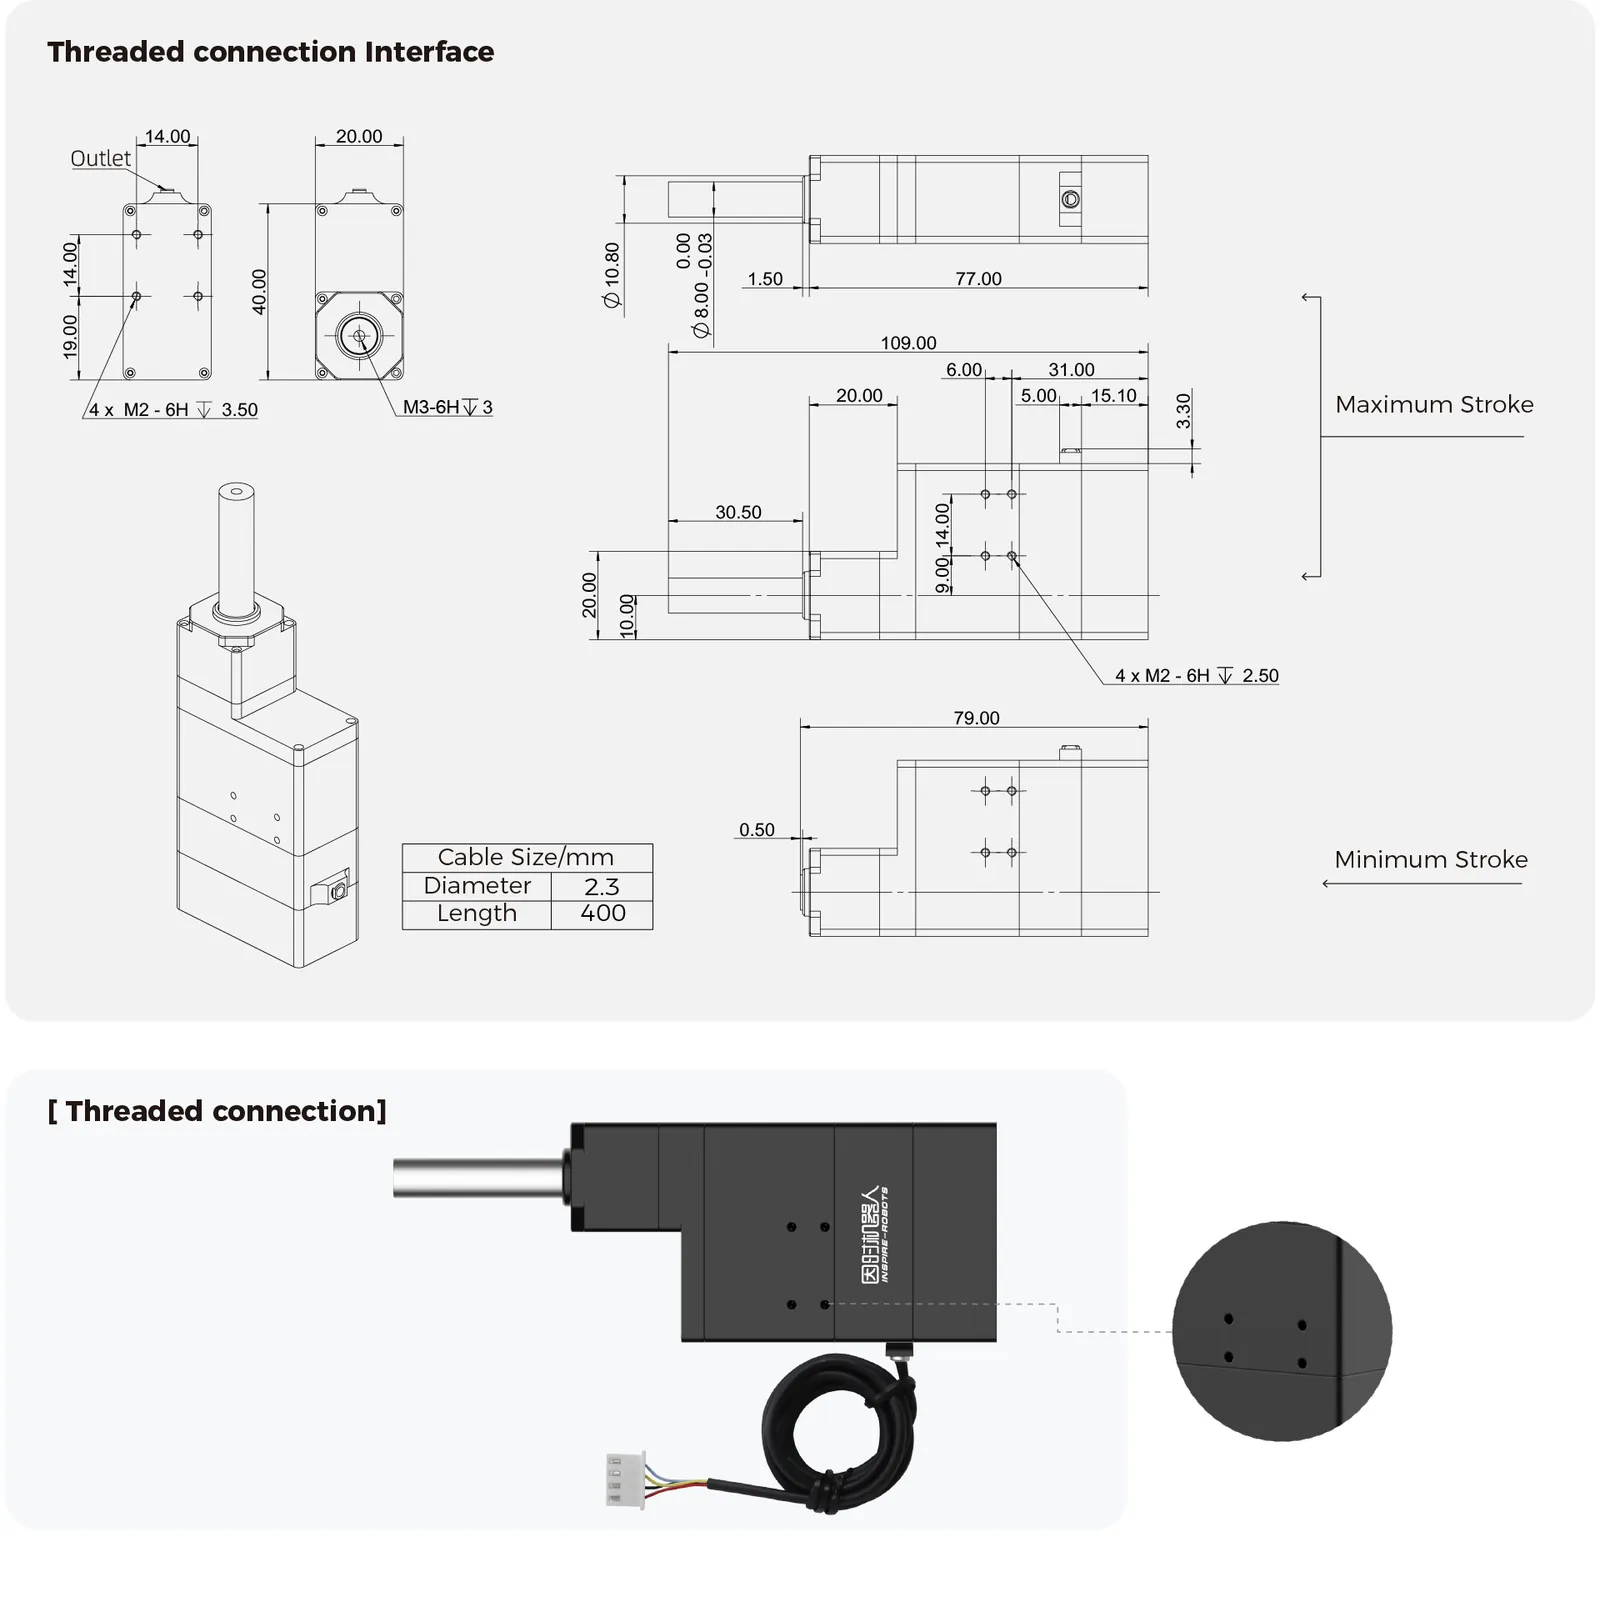
Das Modell BLAS30-C152 hat 30 mm Hub, eine Gesamtlänge von 109 mm bei ausgefahrener Schubstange (79 mm eingefahren) und wiegt 134 g. Die Maximalkraft beträgt 150 N, die Blockierkraft 200 N, und die mechanische Selbsthemmung hält ohne Versorgung bis 70 N. Die Schubstange bewegt sich mit 8 mm/s im Leerlauf und 5 mm/s unter Volllast; der Leerlaufstrom liegt bei 400 mA. Versorgung 12 V DC ±10 %, Ruhestrom 55 mA, Spitzenstrom 2 A; Wiederholgenauigkeit ±0,01 mm, Betrieb bei von -10 bis +60 °C, Gehäuse in Schutzart IP40.
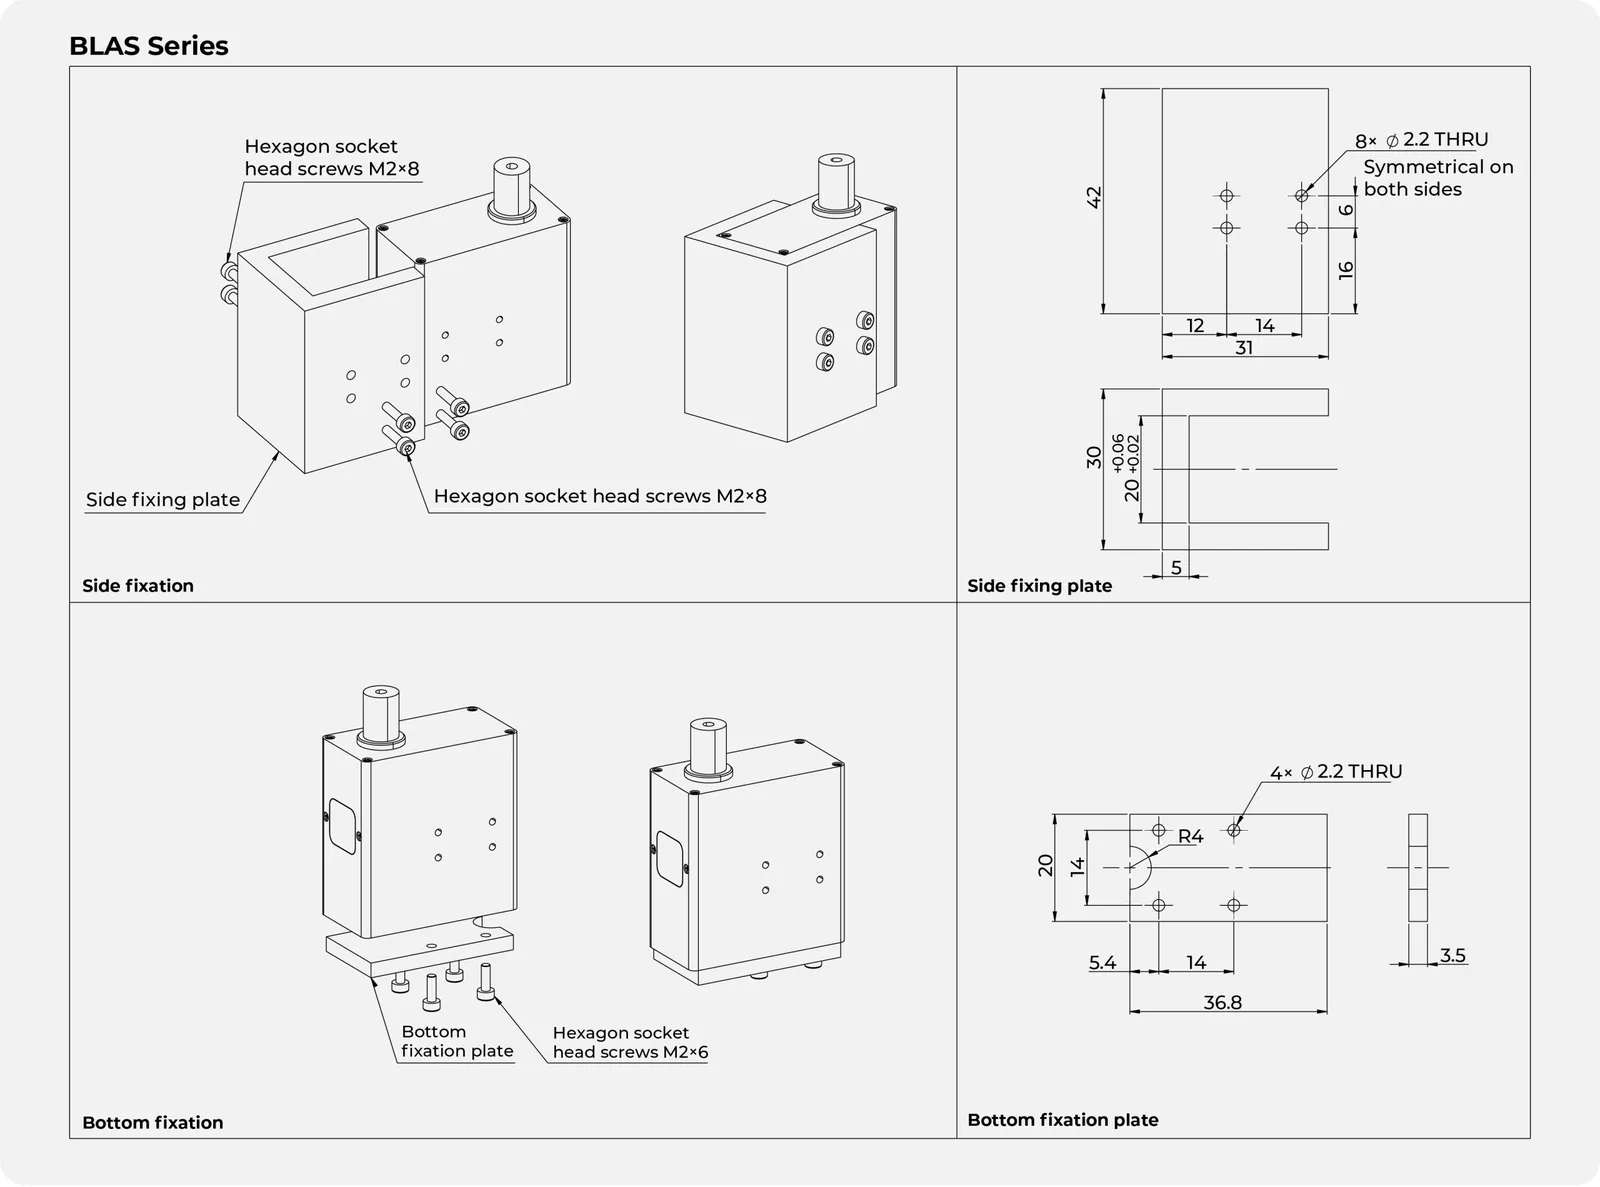
Die Kommunikation läuft über RS485 (115 200 Bit/s, ID 1-254) mit Modbus RTU oder dem Inspire-Registerprotokoll über einen 4-poligen Stecker XH2.54 am Kabel (Länge 400 mm); Sollwerte werden in relativen Einheiten vorgegeben, und der Regler kennt die Betriebsarten: Positionierung mit konstanter Geschwindigkeit, Folgebetrieb (Servo, Positionsvorgabe höchstens alle 50 ms), Kraftmodus, Modus Schnellpositionierung + sanfter Kontakt. Montageschnittstelle: 4 Gewindebohrungen M2 im Gehäuse (Seite 14 x 14 mm; BLAS20/30 auch stirnseitig). Der Hersteller verlangt eine Befestigung ohne Biegemoment am Gehäuse (Halterspiel 0,1-0,5 mm je Seite), begrenzt die Querkraft an der Schubstange auf 10 N und untersagt starke Magnetfelder im Umkreis von 0,5 m. Maßzeichnung und Schema der Referenzhalter des Herstellers folgen unten.
Aufbau und Komponenten
Funktionen
Selbsthemmung ohne Versorgung
Die mechanische Selbsthemmung hält die Position der Schubstange nach dem Abschalten mit bis zu 70 N, und der absolute Positionssensor merkt sich die Position: Nach dem Einschalten muss der Aktuator keinen Nullpunkt suchen.
Regler im Gehäuse
Motor, Getriebe, Spindel, Positionssensor und Steuerelektronik sitzen in einem Gehäuse mit 20,0 x 40,0 mm Querschnitt: Regelkreise für Strom, Geschwindigkeit und Position (FOC); bei den F-Varianten auch für Druck-/Zugkraft. Betriebsarten: Positionierung mit konstanter Geschwindigkeit, Folgebetrieb (Servo, Positionsvorgabe höchstens alle 50 ms), Kraftmodus, Modus Schnellpositionierung + sanfter Kontakt.
Montageschnittstelle
4 Gewindebohrungen M2 im Gehäuse (Seite 14 x 14 mm; BLAS20/30 auch stirnseitig). Die Stirn der Schubstange hat ein Innengewinde M3, 3 mm tief, für die Kupplungen des Herstellers; die Befestigungsteile im Schema sind eine Konstruktionsreferenz und gehören nicht zum Lieferumfang.
Anwendungen
Finger von Roboterhänden und Greifern
Der Hersteller baut seine eigenen Roboterhände RH56 auf Miniatur-Linearservoantrieben: kleiner Querschnitt, geschlossener Positionsregelkreis und Selbsthemmung bringen den Antrieb jedes Fingers in einer humanoiden Hand oder einem leichten Greifer unter. Ein solcher Aktuator ist ein fertiges Bauteil für eigene Greiferkonstruktionen.
Maschinen und Industrieautomation
Bürstenloser Motor, Rollengewindetrieb, Modbus RTU und die genannte Lebensdauer bis 2 Millionen Zyklen sind für den Dauerbetrieb in Montagemaschinen, Prüf- und Messgeräten und Präzisionsmechanismen mit SPS-Ansteuerung vorgesehen.
Forschung und Prototypen
Für Hochschulen und F&E-Abteilungen bringt der Aktuator ein serielles Protokoll, die PC-Software des Herstellers und fertige Konverter mit: Von der Idee zum funktionierenden Mechanismus führt ein kurzer Weg über Versorgung, Konverter und wenige Register.
Spezifikation
| Typ | Mikro-Linearaktuator in Industriequalität, Bauform flach |
| Hub | 30 mm |
| Maximalkraft | 150 N |
| Blockierkraft | 200 N |
| Maximale Selbsthemmkraft | 70 N |
| Leerlaufgeschwindigkeit | 8 mm/s |
| Geschwindigkeit unter Volllast | 5 mm/s |
| Wiederholgenauigkeit | ±0,01 mm |
| Regelkreise | Regelkreise für Strom, Geschwindigkeit und Position (FOC); bei den F-Varianten auch für Druck-/Zugkraft |
| Betriebsarten | Positionierung mit konstanter Geschwindigkeit, Folgebetrieb (Servo, Positionsvorgabe höchstens alle 50 ms), Kraftmodus, Modus Schnellpositionierung + sanfter Kontakt |
| Motor | bürstenloser DC-Glockenankermotor |
| Getriebe und Spindel | Planetenrollengewindetrieb |
| Positionssensor | absolut, hochauflösend; Position bleibt nach Spannungsausfall erhalten |
| Kommunikation | RS485 |
| Protokolle | Modbus RTU (0x03, 0x06, 0x10) oder Inspire-Registerprotokoll; 115 200 Bit/s voreingestellt, ID 1-254 |
| Stecker | XH2.54, 4-polig (VCC, GND, A+, B-) |
| Kabel | Ø 2,3 mm, Länge 400 mm |
| Schutzfunktionen | Überstrom- und Übertemperaturschutz, Erkennung von Blockieren, Encoder- und Positionssensorfehlern |
| Lebensdauer | bis 2 Mio. Zyklen (Herstellerangabe für die Serie BLA) |
| Max. Querlast der Schubstange | unter 10 N (laut mechanischem Handbuch) |
| Versorgungsspannung | 12 V DC ±10 % |
| Ruhestrom | 55 mA |
| Spitzenstrom | 2 A |
| Durchschnittsstrom ohne Last | 400 mA |
| Schutzart | IP40 |
| Betriebstemperatur | von -10 bis +60 °C |
| Gehäusequerschnitt | 20,0 x 40,0 mm |
| Gesamtlänge | 109 mm / 79 mm |
| Schubstange | Ø 8 mm, Innengewinde M3, 3 mm tief |
| Montageschnittstelle | 4 Gewindebohrungen M2 im Gehäuse (Seite 14 x 14 mm; BLAS20/30 auch stirnseitig) |
| Gewicht | 134 g |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- Serie BLA - mechanisches Handbuch (EN, PDF)PDF des Herstellers
Montage, Spiel, Belastungen und Prüfung vor der Inbetriebnahme der industriellen Mikro-Linearaktuatoren BLAC und BLAS.
- Serie BLA - elektrisches Handbuch (EN, PDF)PDF des Herstellers
Stecker XH2.54, Versorgung, Inspire-Protokoll und Modbus RTU, Register und Betriebsarten der Serie BLA.
- Download Center von Inspire RobotsHerstellerseite
Alle Handbücher des Herstellers an einem Ort (Reiter Micro Linear Servo Actuator).
Versand
Versand in der Herstellerverpackung aus dem Lager in Aachen. Der Aktuator wiegt 134 g; Gewicht und Maße der Sendung nennen wir im Angebot.
Lieferzeit: ca. 10 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.