
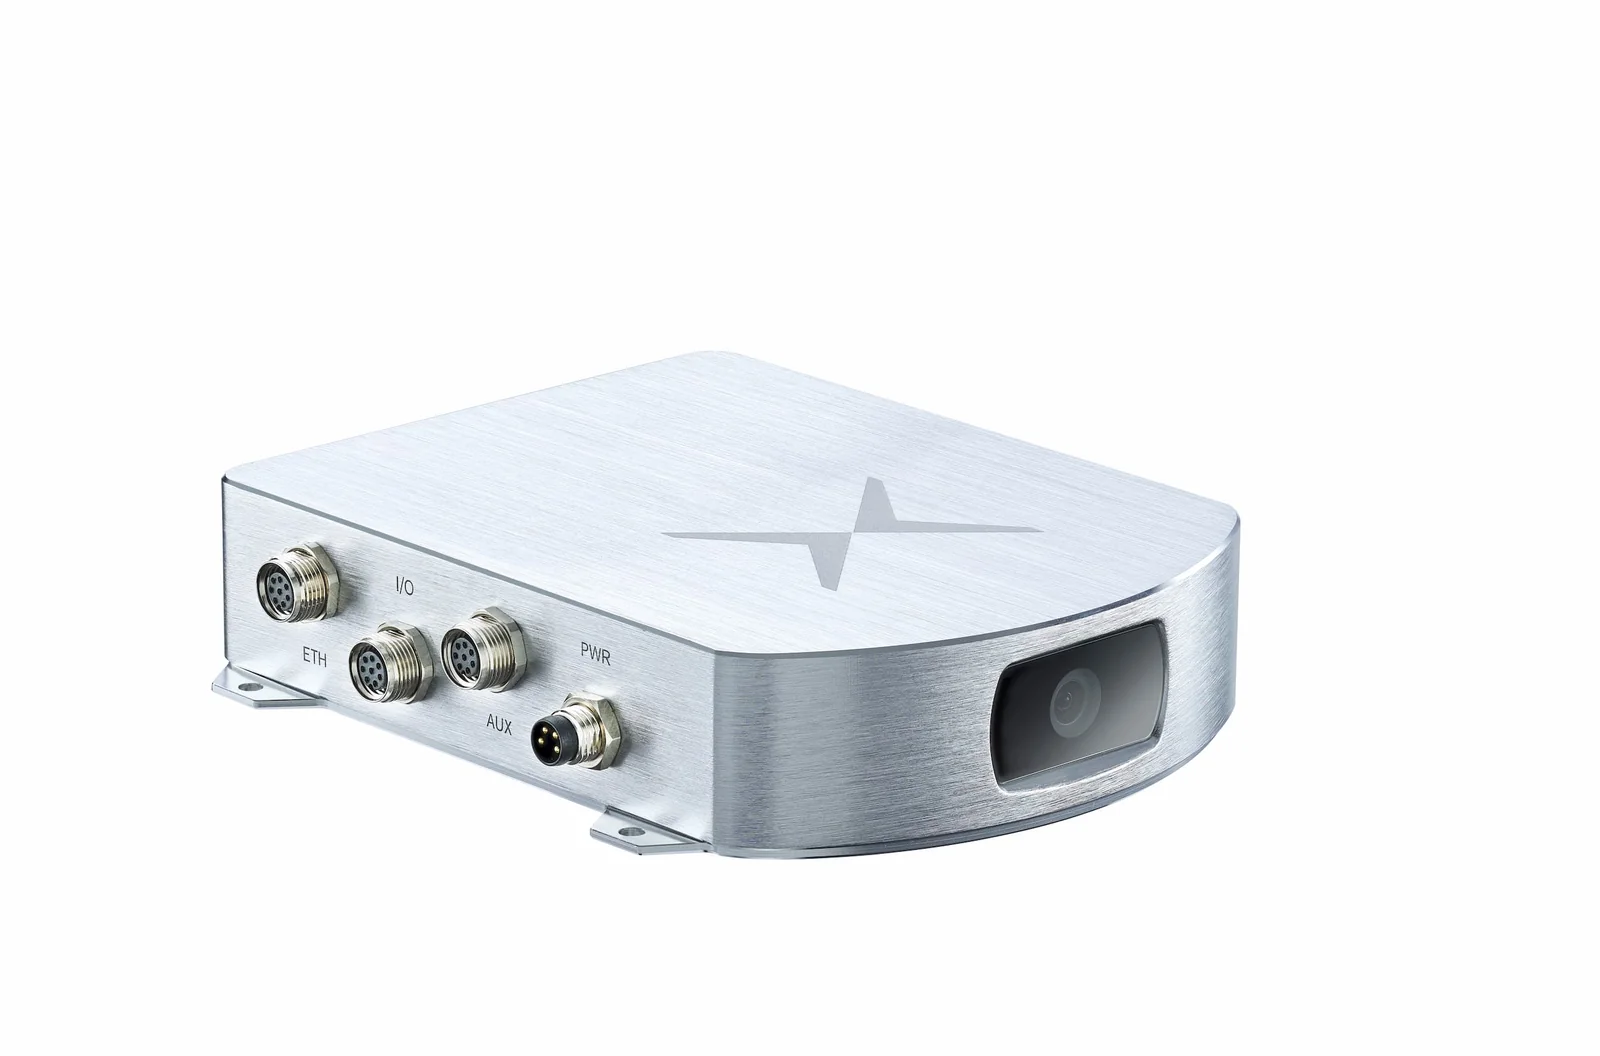
Fixposition Vision-RTK 2
Der Vision-RTK 2 ist ein Schweizer Positionierungssensor, der zwei RTK-GNSS-Empfänger, eine Kamera und eine IMU vereint. Mit RTK-Korrektur liefert er die Position mit 1 cm + 1 ppm, den Kurs mit 0,4° und die Geschwindigkeit mit 0,1 m/s, bis zu 100 Hz. Fällt das Satellitensignal unter Brücken, an Gebäuden oder unter Bäumen aus, führt die visuell-inertiale Fusion weiter, mit 0,75 % Fehler der zurückgelegten Strecke (mit Radgeschwindigkeit). Ethernet, CAN, UART und WLAN, Gehäuse IP66, 420 g.
Der Preis wird abhängig von Konfiguration und Lieferort individuell kalkuliert. Senden Sie uns Ihre Anforderungen. Wir erstellen ein passendes Angebot für Ihr Projekt.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung.
Produktbeschreibung
Zwei Mehrband-Empfänger (GPS, GLONASS, Galileo, BeiDou, QZSS, SBAS) liefern den Kurs sofort nach der Initialisierung und Redundanz; die monochrome Kamera 1280 × 800 mit Global Shutter und die IMU speisen die Fusionsengine xFusion. Die Betriebsmodi sind auf die Plattform abgestimmt: Generic, Car (bis 22 m/s), Lawnmower und Slow robot; die Radgeschwindigkeit über CAN oder serielle Schnittstelle verbessert das Ergebnis bei GNSS-Ausfall. Kaltstart 25 s, Wiedererfassung 2 s, Latenz der Lösung 50 ms.
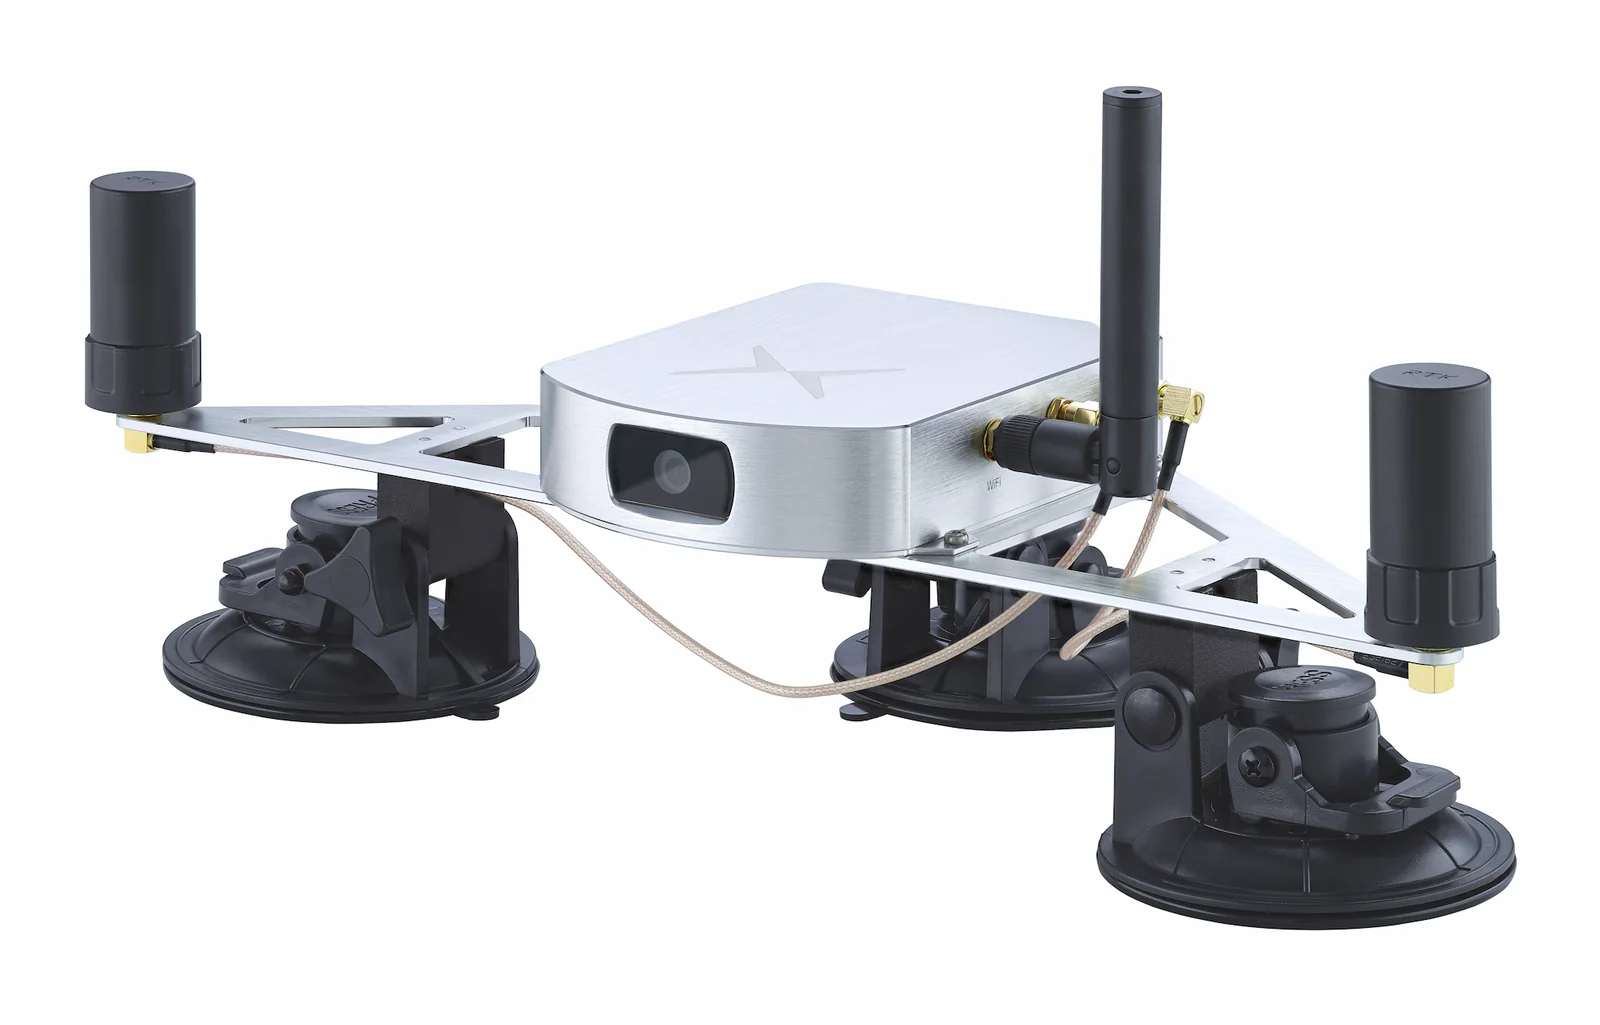
Die Daten kommen als NMEA, Fixposition-Nachrichten sowie über den offenen Treiber für ROS 1 (Noetic) und ROS 2 (Humble, Jazzy) mit Nav2-Integration. Die Konfiguration läuft über die Weboberfläche, 16 GB Speicher zeichnen Daten zur Analyse auf, Versorgung 5-36 V, typische Leistungsaufnahme 10 W, Anschlüsse 2 × SMA (GNSS) und RP-SMA (WLAN). Aluminiumgehäuse IP66, Betriebstemperatur -30 bis +85 °C (garantierte Leistung 0-50 °C), 114 × 129 × 30 mm. Für den Betrieb sind RTK-Korrekturen (RTCM3 über NTRIP) eines Referenznetzbetreibers und eine Internetverbindung nötig; sie gehören nicht zum Lieferumfang. Der Hersteller liefert mit dem Sensor GNSS-Antennen, WLAN-Antenne und Montagesystem; den Lieferumfang unseres Angebots bestätigen wir mit dem Angebot.
Anwendungen
Landwirtschaft
Navigation über Felder, unter Bäumen sowie beim Ein- und Ausfahren in Ställe; der Hersteller nennt Traktoren, Mähdrescher, Pflanz- und Spritzmaschinen, Modus Car bis 22 m/s.
Mähroboter und Grünflächen
Pflege von Flächen ohne Beacons und Begrenzungsdraht: Der Sensor hält die Spur auch bei gestörtem GNSS-Signal, eigener Fusionsmodus Lawnmower.
Roboter in der Stadt
Parks, Nähe von Gebäuden, Fahrten unter Brücken; Liefer-, Patrouillen-, Rettungs- und Reinigungsroboter, vom Hersteller in Zürich, San Francisco und Frankfurt getestet.
Vermessung und Kartierung
Messen unter Baumkronen, neben Gebäuden und in Innenräumen in einem Arbeitsablauf; das Handbuch nennt auch Infrastrukturkartierung und Bergbau.
Spezifikation
| Funktionsprinzip | Fusion aus 2 × RTK-GNSS + Kamera (visuelle Odometrie) + IMU, optional Radgeschwindigkeit |
| Positionsgenauigkeit | 1,0 cm + 1 ppm (RTK Fix), horizontal und vertikal |
| Kursgenauigkeit | 0,4° (Antennenbasis 1 m) |
| Geschwindigkeitsgenauigkeit | 0,1 m/s |
| Positionsfehler ohne GNSS | 0,75 % der zurückgelegten Strecke (mit Radgeschwindigkeit); 2 % ohne Radgeschwindigkeit |
| Ausgaberate | bis 100 Hz |
| Latenz | 50 ms |
| Akquisitionszeit | 25 s Kaltstart, 2 s Wiedererfassung |
| Höchstgeschwindigkeit | 22 m/s |
| Satellitensysteme | GPS/QZSS L1C/A, L2C; GLONASS L1OF, L2OF; Galileo E1B/C, E5b; BeiDou B1I, B2I; SBAS L1C/A |
| RTK-Korrekturformat | RTCM3 (NTRIP) |
| Tiefenkamera | CMOS monochrom 1280 × 800, 10 Bit, Global Shutter, Sichtfeld 106,8° (Diagonale) |
| IMU | 3-Achsen-Gyroskop + 3-Achsen-Beschleunigungssensor |
| Fusionsmodi | Generic, Car, Lawnmower, Slow robot |
| Datenformate | NMEA, ROS 1, ROS 2, Fixposition-Nachrichten (FP_A, FP_B, NOV_B) |
| Schnittstellen | 2 × UART, CAN, Ethernet 10/100/1000 (RJ45), USB-C (USB 2.0), WLAN 2,4/5 GHz |
| Antennenanschlüsse | 2 × SMA (GNSS), 1 × RP-SMA (WLAN) |
| Radgeschwindigkeitseingang | CAN / OBD-II 500 kbit/s, seriell 50 Hz |
| Zeitsynchronisation | PPS, PTP, NTP |
| Speicher | 16 GB Flash |
| Versorgungsspannung | 5-36 V DC (Stecker M8, 4-polig) |
| Leistungsaufnahme | typ. 10 W; max. 2 A bei 5 V |
| Abmessungen | 114 × 129 × 30 mm |
| Gewicht | 420 g |
| Schutzart | IP66 |
| Betriebstemperatur | -30 bis +85 °C (garantierte Leistung 0-50 °C) |
| Software | Treiber ROS 1 Noetic / ROS 2 Humble, Jazzy (Open Source), Weboberfläche, Firmware 2.123.7 (05.2026) |
| Konformität | 2014/30/EU, 2014/53/EU (RED), UN/ECE R10 |
| Herstellungsland | Schweiz |
Den Preis dieser Position kalkulieren wir individuell - er hängt von der Konfiguration ab. Senden Sie uns eine Anfrage, wir antworten in der Regel innerhalb eines Werktages.
Downloads
- Vision-RTK 2 - Produktbroschüre (EN)PDF des Herstellers
Die wichtigsten Parameter auf 2 Seiten.
- Vision-RTK 2 - Datenblatt (Dokumentation des Herstellers)Seite des Herstellers
Vollständige Spezifikation.
- Vision-RTK 2 - Integrationshandbuch (Dokumentation des Herstellers)Seite des Herstellers
Antennenmontage, Konfiguration, Schnittstellen, Fusionsmodi.
- Vision-RTK 2 - SchnellstartanleitungSeite des Herstellers
Erste Inbetriebnahme.
- ROS-Treiber - fixposition_driver (GitHub des Herstellers)Quellcode des Herstellers
ROS 1 Noetic, ROS 2 Humble und Jazzy, Nav2-Integration.
- Aktuelle Firmware und VersionshinweiseSeite des Herstellers
Updates vom Hersteller.
Versand
Versand in der Herstellerverpackung aus unserem Lager in Aachen. Abmessungen und Gewicht der Sendung nennen wir im Angebot.
Lieferzeit: ca. 45 Tage ab Auftragsbestätigung. Den verbindlichen Termin nennen wir in der Auftragsbestätigung.